23 de set de 2026
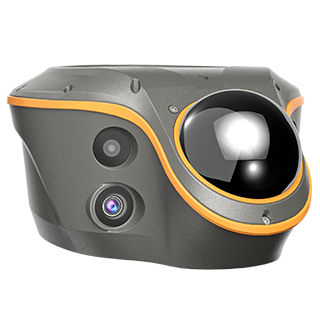
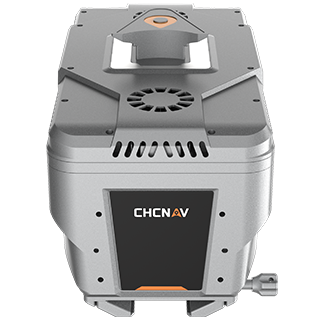
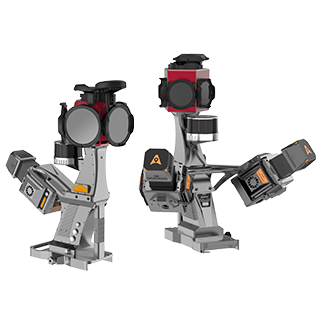
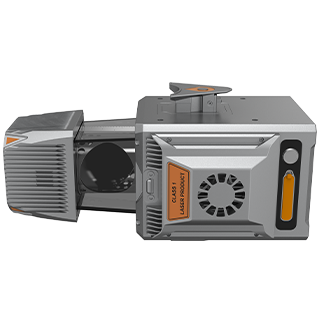
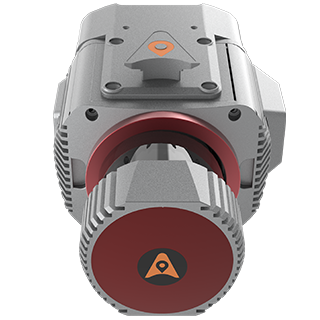
À medida que as cidades gerem o tráfego com maior pormenor, os cruzamentos complexos tornaram-se uma prioridade, e as equipas responsáveis pelo seu planeamento necessitam de mapas topográficos precisos e atualizados de cada um deles. Um único projeto pode abranger várias centenas de cruzamentos, por vezes vários milhares, num prazo apertado. Para um projeto de cartografia topográfica no distrito central de uma grande cidade na China, um parceiro da CHC Navigation utilizou o CHCNAV RS10 para capturar mais de 600 cruzamentos, criou modelos 3D leves a partir das digitalizações e elaborou os mapas necessários a partir desses modelos, concluindo o trabalho dentro do prazo e passando na inspeção de qualidade.
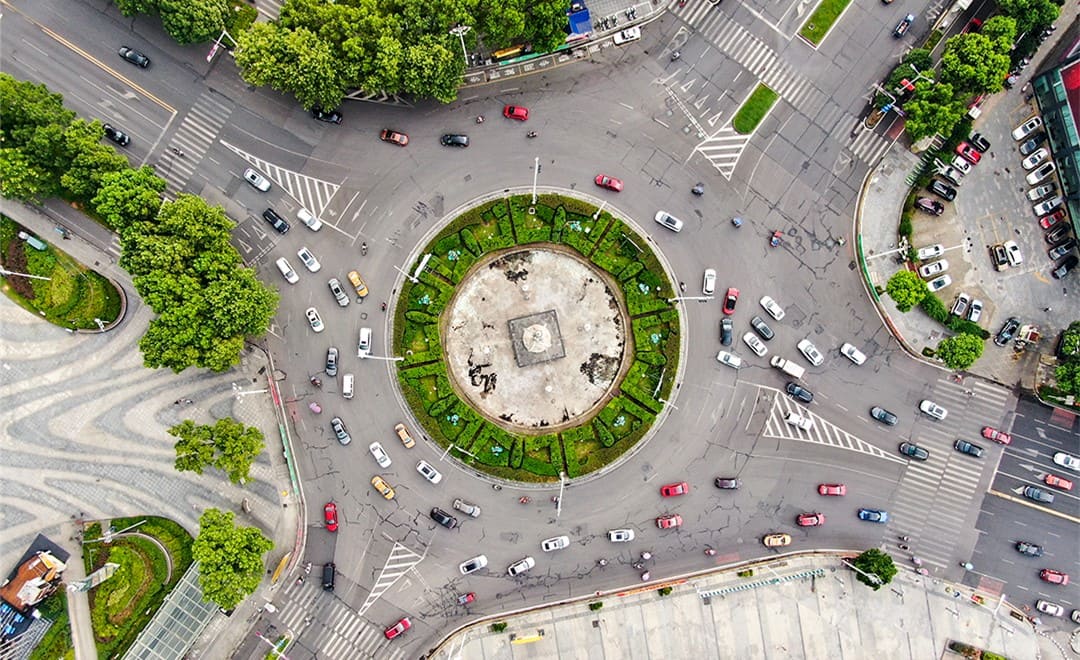
Os cruzamentos estão entre os locais mais difíceis de cartografar numa cidade. Cada um deles é pequeno, mas estão espalhados por toda a rede rodoviária e cada um contém todos os elementos necessários a um mapa de trânsito: marcações nas faixas de rodagem, semáforos, sinais de trânsito, câmaras, tampas de esgoto e grelhas de drenagem.
Cada uma das opções convencionais acarretava um custo neste tipo de projeto:
O projeto exigia um método que permitisse capturar rapidamente cada cruzamento, mantivesse a equipa afastada do trânsito e produzisse dados suficientemente detalhados para serem utilizados sem necessidade de regressar ao local.
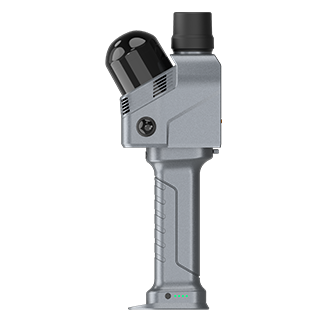
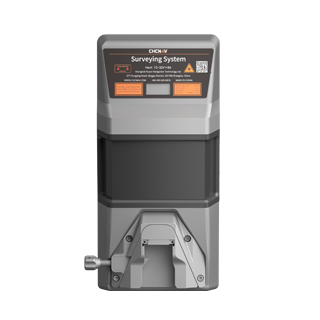
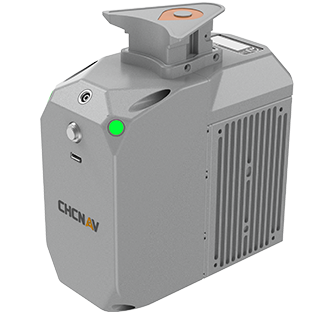
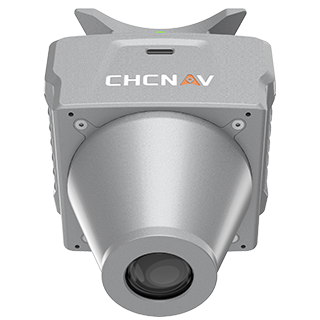
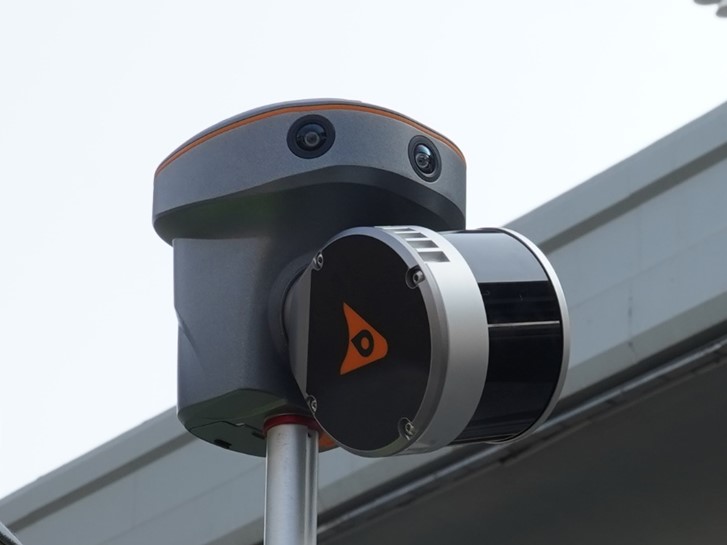
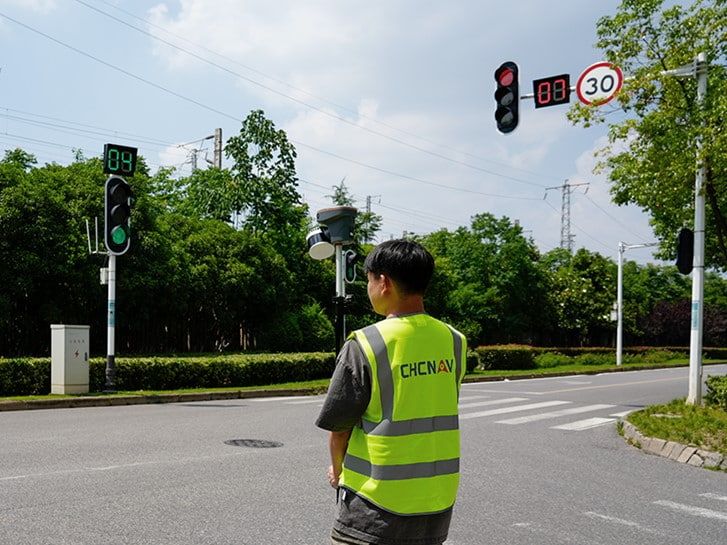
A equipa de campo utilizou o RS10 no modo de vara. A montagem do scanner numa vara de levantamento topográfico elevou-o acima dos peões e veículos que passavam, o que proporcionou uma linha de visão mais clara e ajudou a garantir a integridade dos dados captados. Um operador percorreu o passeio ao longo do cruzamento e regressou, e essa única passagem foi suficiente para capturar o local, pelo que ninguém teve de entrar na faixa de rodagem.
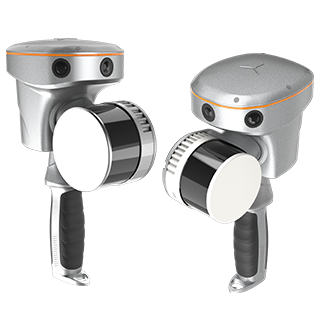
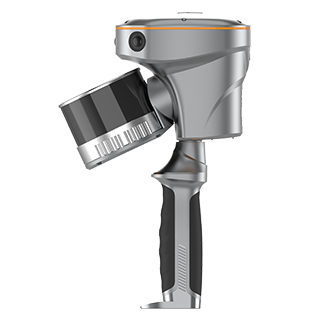
O RS10 combina GNSS RTK com LiDAR e SLAM visual, e a sua página de produto indica uma precisão absoluta de 5 cm. Como o levantamento da nuvem de pontos é georreferenciado no terreno, a equipa não precisou de definir antecipadamente pontos de controlo para a transformação de coordenadas, o que poupou tempo e trabalho consideráveis em centenas de locais.
Uma pessoa conseguiu registar um cruzamento na íntegra em 10 a 15 minutos, incluindo:
O cliente solicitou mapas topográficos à escala de 1:500 no Sistema de Coordenadas Geodésicas da China 2000, com altitudes elipsoidais, desenhados com um conjunto de símbolos especificado e uma estrutura de camadas que correspondesse exatamente a um desenho de amostra.
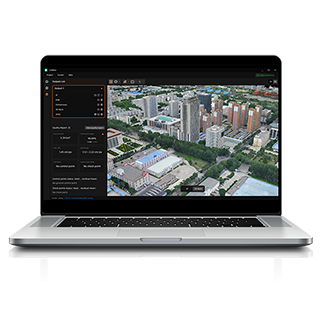
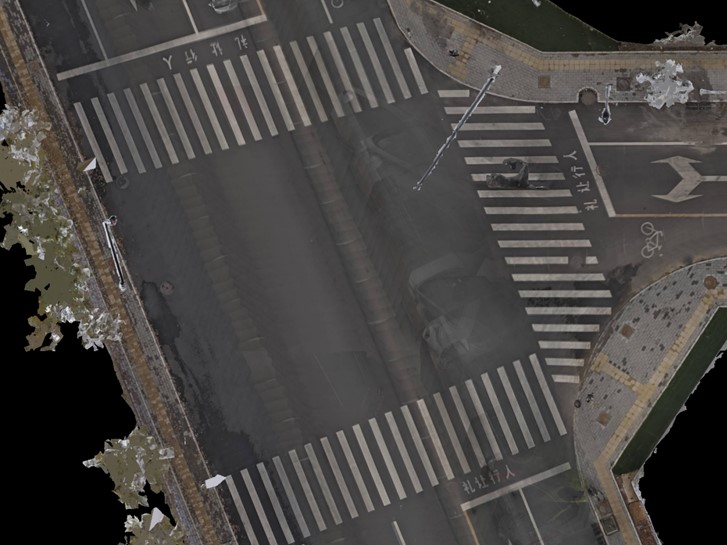
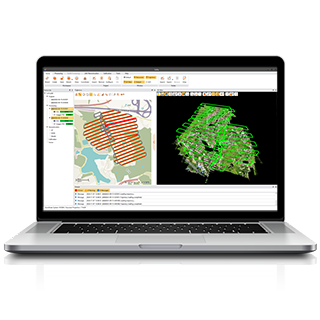
A equipa processou as digitalizações no CHCNAV CoPre. Após definir o sistema de coordenadas e selecionar os dados, o refinamento com um clique e a modelação HPM processaram as digitalizações automaticamente e produziram modelos 3D no formato OSGB, já referenciados ao sistema de coordenadas exigido.
Um algoritmo atualizado de deteção de objetos em movimento no CoPre reconheceu peões e veículos e filtrou-os automaticamente, pelo que os modelos não necessitaram de limpeza manual antes do desenho.
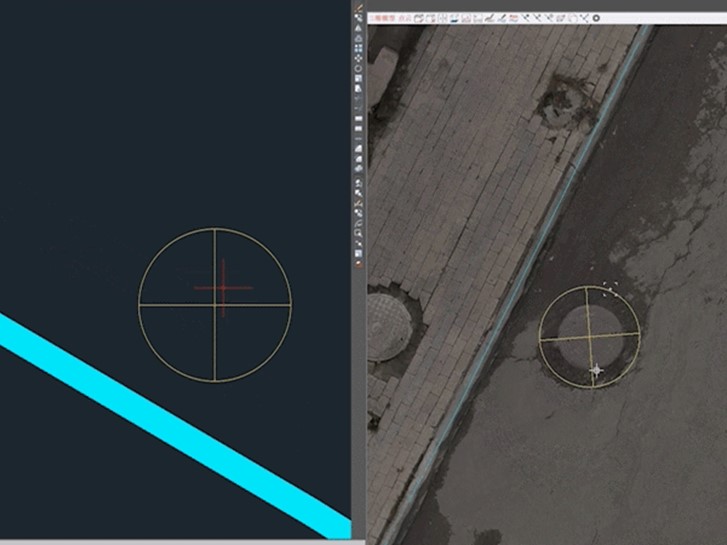
Os modelos OSGB são cerca de 80% mais pequenos do que as nuvens de pontos de onde provêm. A equipa importou-os diretamente para o seu software de mapeamento CAD já existente, utilizando-os como referência de desenho, o que evitou a aquisição de computadores com especificações mais elevadas e poupou ao pessoal o tempo e os custos associados à aprendizagem, desde o início, de um software de desenho a partir de nuvens de pontos.
Com um modelo 3D detalhado e de alta resolução de cada cruzamento no ecrã, os desenhadores puderam identificar e rotular diretamente cada sinal de trânsito, placa com o nome da rua e tampa de esgoto. Em projetos anteriores, a falta de elementos ou atributos que não podiam ser identificados a partir dos dados do levantamento topográfico implicava visitas repetidas ao local e a necessidade de refazer os desenhos. Neste caso, a informação necessária para o mapa já se encontrava no modelo.
O projeto contou com dois sistemas RS10 e duas equipas de duas pessoas. Cada equipa registou e desenhou entre 10 e 13 cruzamentos por dia e, no total, completaram mais de 600 cruzamentos em dois meses, tendo todos eles sido aprovados na inspeção de qualidade.
| Resultado | Detalhes |
|---|---|
| Âmbito | Mais de 600 cruzamentos urbanos |
| Equipamento e equipa | Dois sistemas RS10, duas equipas de duas pessoas |
| Captura no terreno | 10 a 15 minutos por cruzamento, um operador, a partir do passeio |
| Produção diária | 10 a 13 cruzamentos captados e desenhados por equipa |
| Controlo no terreno | Não são definidos pontos de controlo antecipadamente |
| Processamento | Modelos OSGB do CoPre, com peões e veículos em movimento filtrados automaticamente |
| Resultado final | Mapas topográficos à escala 1:500, concluídos em dois meses e aprovados na inspeção de qualidade |
O que fez com que este projeto funcionasse não foi um único local de medição rápido, mas sim um método que se revelou eficaz em centenas deles. A captura a partir do passeio manteve as equipas afastadas do trânsito, as digitalizações georreferenciadas eliminaram a etapa dos pontos de controlo e os modelos leves permitiram que os desenhadores trabalhassem em software CAD com o qual estavam familiarizados, em vez de terem de aprender a utilizar ferramentas de nuvem de pontos. Para as equipas de levantamento que se deparam com um grande número de locais urbanos pequenos e movimentados, essa combinação transforma um levantamento rodoviário numa produção constante e previsível.
O mesmo fluxo de trabalho RS10 e CoPre também permitiu o mapeamento topográfico num único dia de um local onde os drones não podiam voar. Para corredores onde a captura aérea se adequa à escala do projeto, veja como o nosso LiDAR aéreo apoia projetos rodoviários e explore a gama completa das nossas soluções de mapeamento móvel 3D.
A CHC Navigation (CHCNAV) desenvolve soluções avançadas de cartografia, navegação e posicionamento concebidas para aumentar a produtividade e a eficiência. Atuando em setores como o geoespacial, a agricultura, o controlo de máquinas e a autonomia, a CHCNAV fornece tecnologias inovadoras que capacitam os profissionais e impulsionam o avanço do setor. Com uma presença global que abrange mais de 140 países e uma equipa de mais de 2 200 profissionais, a CHC Navigation é reconhecida como líder no setor geoespacial e não só. Para mais informações sobre a CHC Navigation [300627.SZ], visite: https://geospatial.chcnav.com/about/overview
CHCNAV RS10
Scanner a Laser 3D Portátil SLAM + GNSS RTK
CHCNAV CoPre
Software de processamento LiDAR