23. Sep. 2026
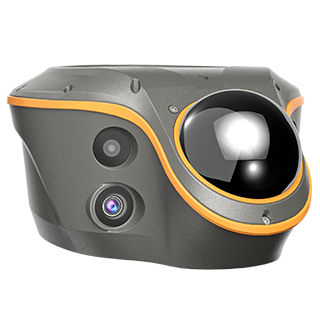
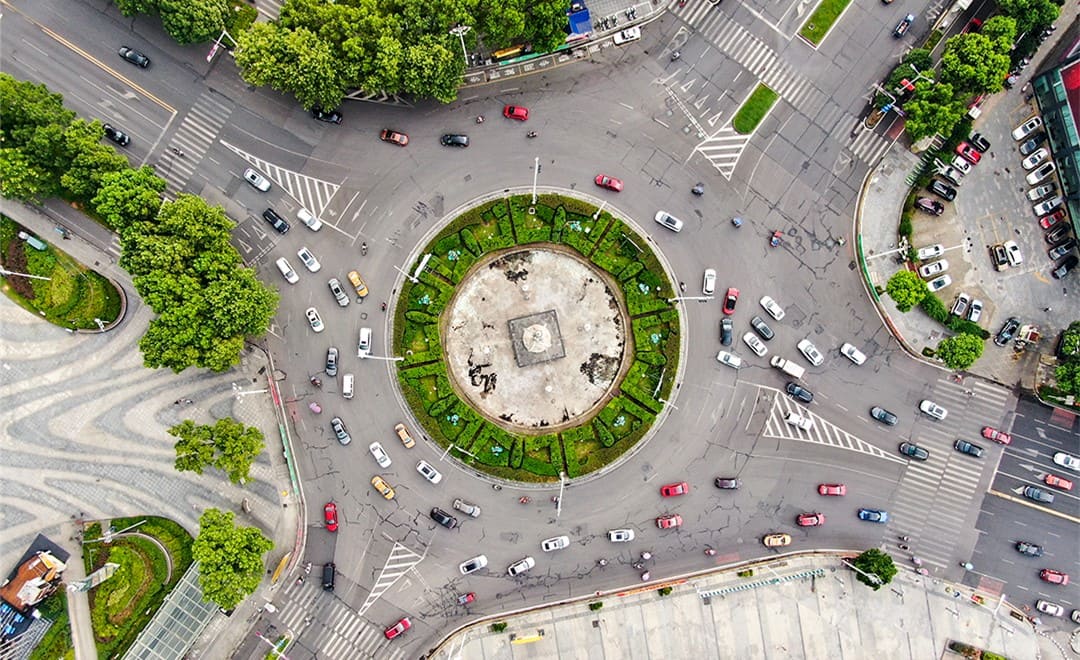
Da Städte den Verkehr immer detaillierter steuern, sind komplexe Kreuzungen zu einer Priorität geworden, und die Teams, die diese planen, benötigen genaue, aktuelle topografische Karten von jeder einzelnen Kreuzung. Ein einzelnes Projekt kann mehrere hundert, manchmal sogar mehrere tausend Kreuzungen umfassen, und das bei einem engen Zeitplan. Für ein topografisches Kartierungsprojekt im Zentrum einer chinesischen Großstadt setzte ein Partner von CHC Navigation das CHCNAV RS10 ein, um mehr als 600 Kreuzungen zu erfassen, erstellte aus den Scans leichtgewichtige 3D-Modelle und zeichnete anhand dieser Modelle die erforderlichen Karten. Die Arbeiten wurden termingerecht abgeschlossen und bestanden die Qualitätsprüfung.
Kreuzungen gehören zu den Orten in einer Stadt, die am schwierigsten zu erfassen sind. Jede einzelne ist zwar klein, doch sie sind über das gesamte Straßennetz verstreut, und jede weist zahlreiche Elemente auf, die für eine Verkehrskarte wichtig sind: Fahrbahnmarkierungen, Ampeln, Verkehrszeichen, Kameras, Kanaldeckel und Entwässerungsgitter.
Die herkömmlichen Optionen waren bei dieser Art von Projekt jeweils mit Kosten verbunden:
Das Projekt erforderte eine Methode, mit der jede Kreuzung schnell erfasst werden konnte, die das Team aus dem Straßenverkehr heraushielt und Daten lieferte, die detailliert genug waren, um sie direkt zu nutzen, ohne erneut vor Ort sein zu müssen.
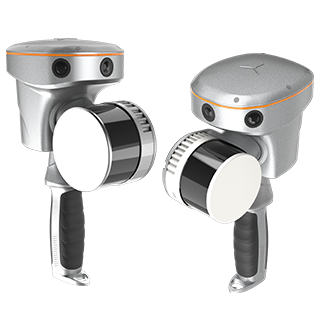
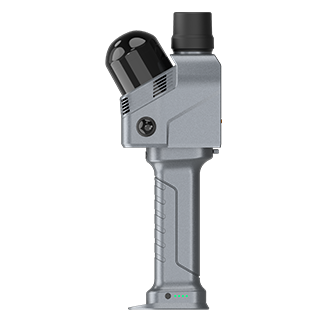
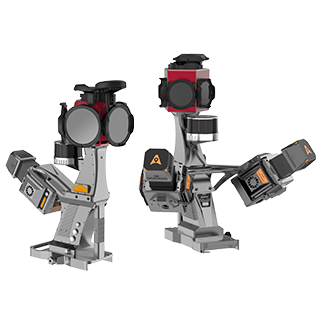
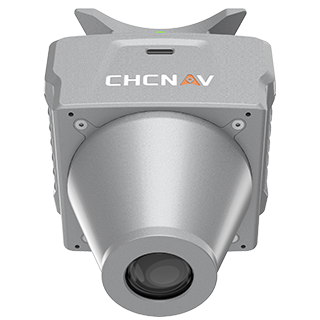
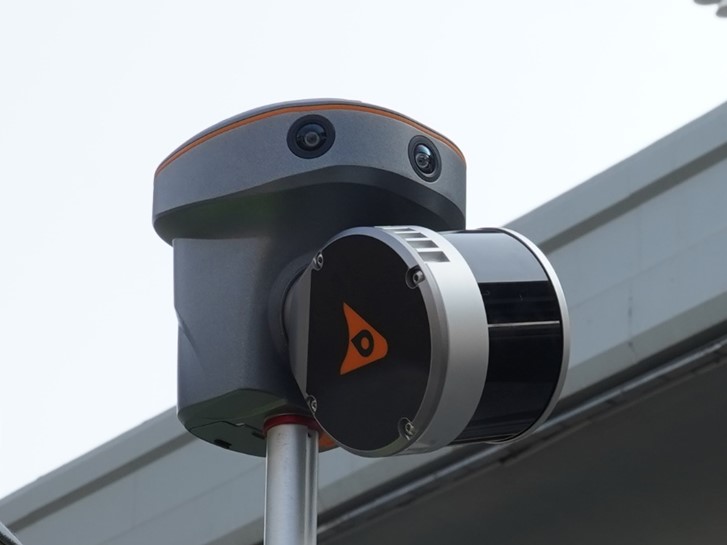
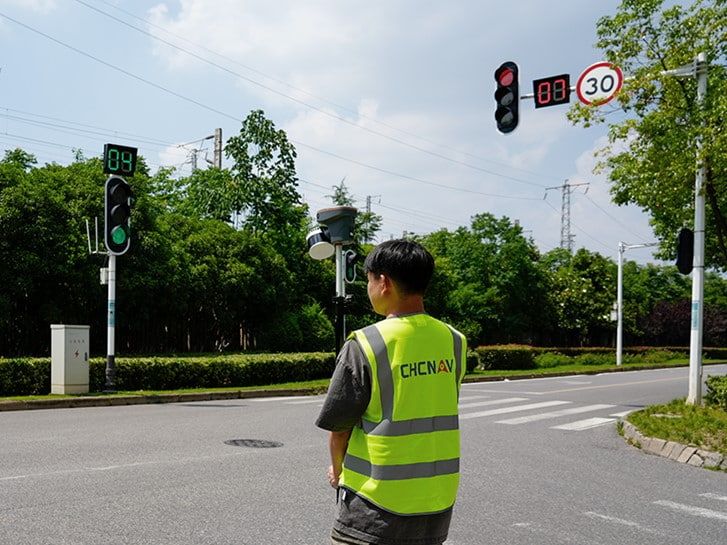
Das Außenteam setzte den RS10 im Stangenmodus ein. Durch die Befestigung des Scanners an einer Vermessungsstange wurde dieser über die vorbeikommenden Fußgänger und Fahrzeuge gehoben, was eine bessere Sichtlinie ermöglichte und dazu beitrug, dass die erfassten Daten vollständig blieben. Ein Bediener ging auf dem Gehweg entlang der Kreuzung hin und zurück, und dieser eine Durchgang reichte aus, um den Standort zu erfassen, sodass niemand die Fahrbahn betreten musste.
Der RS10 kombiniert GNSS-RTK mit LiDAR und visuellem SLAM, und auf seiner Produktseite wird eine absolute Genauigkeit von 5 cm angegeben. Da die Punktwolkenvermessung direkt vor Ort georeferenziert wird, musste das Team keine Kontrollpunkte für die Koordinatentransformation im Voraus setzen, was an Hunderten von Standorten erhebliche Zeit- und Arbeitsersparnis brachte.
Eine Person hat eine komplette Kreuzung in 10 bis 15 Minuten erfasst, darunter:
Der Auftraggeber benötigte topografische Karten im Maßstab 1:500 im chinesischen geodätischen Koordinatensystem 2000 mit ellipsoidischen Höhen, die unter Verwendung eines vorgegebenen Zeichensatzes und einer Ebenenstruktur erstellt wurden, die genau einer Musterzeichnung entsprachen.
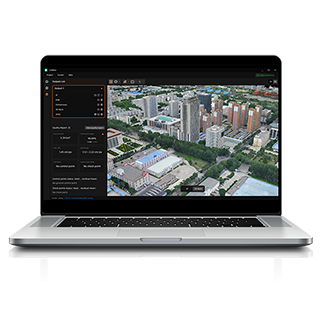
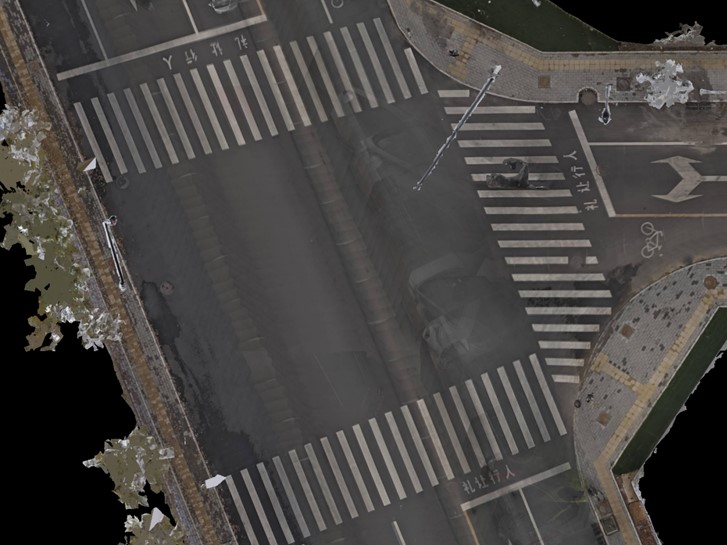
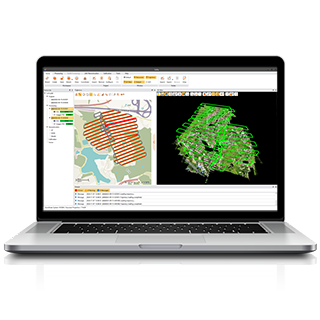
Das Team verarbeitete die Scans in CHCNAV CoPre. Nach der Festlegung des Koordinatensystems und der Auswahl der Daten wurden die Scans durch eine Ein-Klick-Verfeinerung und HPM-Modellierung automatisch verarbeitet und es entstanden 3D-Modelle im OSGB-Format, die bereits auf das geforderte Koordinatensystem bezogen waren.
Ein aktualisierter Algorithmus zur Erkennung bewegter Objekte in CoPre erkannte Fußgänger und Fahrzeuge und filterte diese automatisch heraus, sodass die Modelle vor der Zeichnung nicht manuell bereinigt werden mussten.
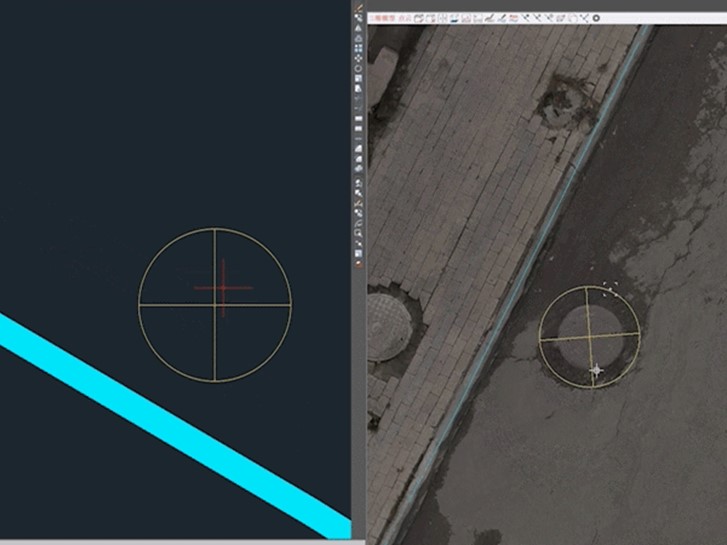
Die OSGB-Modelle sind etwa 80 % kleiner als die Punktwolken, aus denen sie stammen. Das Team importierte sie direkt in seine vorhandene CAD-Kartierungssoftware als Zeichnungsvorlage. Dadurch musste keine Anschaffung leistungsstärkerer Computer erfolgen, und den Mitarbeitern blieben der Zeitaufwand und die Kosten erspart, sich von Grund auf in eine Punktwolken-Zeichensoftware einarbeiten zu müssen.
Mit einem detaillierten, hochauflösenden 3D-Modell jeder Kreuzung auf dem Bildschirm konnten die Zeichner jedes Verkehrszeichen, jedes Straßenschild und jeden Kanaldeckel direkt identifizieren und beschriften. Bei früheren Projekten hatten fehlende Elemente oder Attribute, die anhand der Vermessungsdaten nicht identifiziert werden konnten, wiederholte Rückbesuche und Neuzeichnungen erforderlich gemacht. Hier waren die für die Karte benötigten Informationen bereits im Modell enthalten.
Das Projekt wurde mit zwei RS10-Systemen und zwei Zweierteams durchgeführt. Jedes Team erfasste und zeichnete täglich 10 bis 13 Kreuzungen, und gemeinsam schlossen sie in zwei Monaten mehr als 600 Kreuzungen ab, die alle die Qualitätsprüfung bestanden.
| Ergebnis | Details |
|---|---|
| Umfang | Mehr als 600 Kreuzungen im Stadtgebiet |
| Ausrüstung und Einsatzteam | Zwei RS10-Systeme, zwei Teams à zwei Personen |
| Erfassung vor Ort | 10 bis 15 Minuten pro Kreuzung, ein Bediener, vom Gehweg aus |
| Tägliche Leistung | 10 bis 13 erfasste und gezeichnete Kreuzungen pro Team |
| Bodenkontrolle | Keine im Voraus abgesteckten Kontrollpunkte |
| Verarbeitung | OSGB-Modelle aus CoPre, wobei sich bewegende Fußgänger und Fahrzeuge automatisch herausgefiltert werden |
| Lieferumfang | Topografische Karten im Maßstab 1:500, innerhalb von zwei Monaten fertiggestellt und der Qualitätsprüfung bestanden |
Was dieses Projekt zum Erfolg führte, war nicht eine einzelne schnelle Vermessung, sondern eine Methode, die sich bei Hunderten von Standorten bewährt hat. Durch die Erfassung vom Gehweg aus blieben die Teams vom Straßenverkehr ferngehalten, georeferenzierte Scans machten den Schritt mit Kontrollpunkten überflüssig, und dank leichter Modelle konnten die Zeichner in ihrer vertrauten CAD-Software arbeiten, anstatt sich in Punktwolken-Tools einarbeiten zu müssen. Für Vermessungsteams, die mit einer großen Anzahl kleiner, stark befahrener städtischer Standorte konfrontiert sind, verwandelt diese Kombination eine Straßenvermessung in einen reibungslosen, planbaren Arbeitsablauf.
Derselbe RS10- und CoPre-Workflow ermöglichte auch die topografische Kartierung eines Standorts innerhalb eines einzigen Tages, an dem Drohnen nicht fliegen konnten. Für Korridore, bei denen die Erfassung aus der Luft dem Umfang des Projekts entspricht, erfahren Sie hier, wie unser luftgestütztes LiDAR Straßenbauprojekte unterstützt, und entdecken Sie die gesamte Bandbreite unserer mobilen 3D-Kartierungslösungen.
CHC Navigation (CHCNAV) entwickelt fortschrittliche Lösungen für Kartografie, Navigation und Ortung, die darauf ausgelegt sind, Produktivität und Effizienz zu steigern. CHCNAV bedient Branchen wie Geodaten, Landwirtschaft, Maschinensteuerung und autonome Systeme und liefert innovative Technologien, die Fachleute unterstützen und den Fortschritt der Branche vorantreiben. Mit einer globalen Präsenz in über 140 Ländern und einem Team von mehr als 2.200 Fachkräften gilt CHC Navigation als führendes Unternehmen in der Geodatenbranche und darüber hinaus. Weitere Informationen zu CHC Navigation [300627.SZ] finden Sie unter: https://geospatial.chcnav.com/about/overview
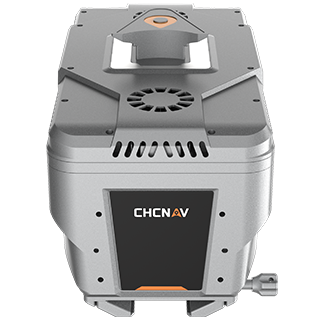
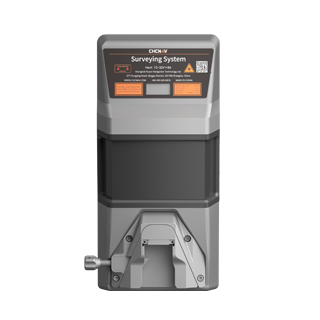
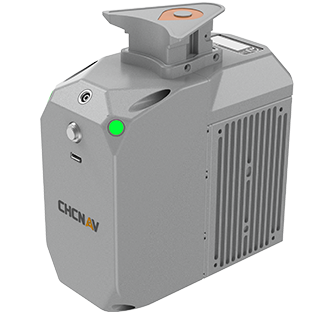
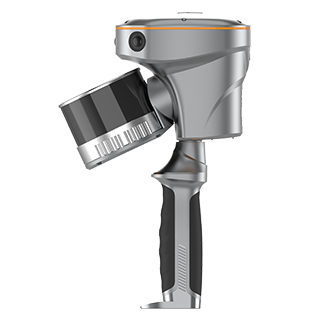
CHCNAV RS10
Tragbarer SLAM 3D-Laserscanner + GNSS RTK
CHCNAV CoPre
LiDAR-Verarbeitungssoftware