23 de sept. de 2026
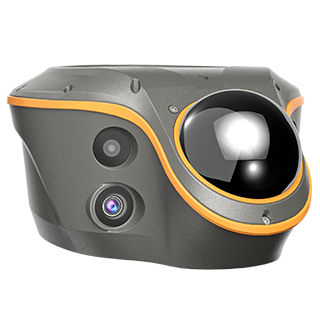
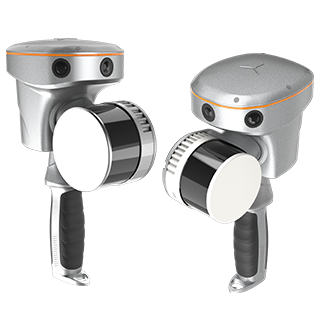
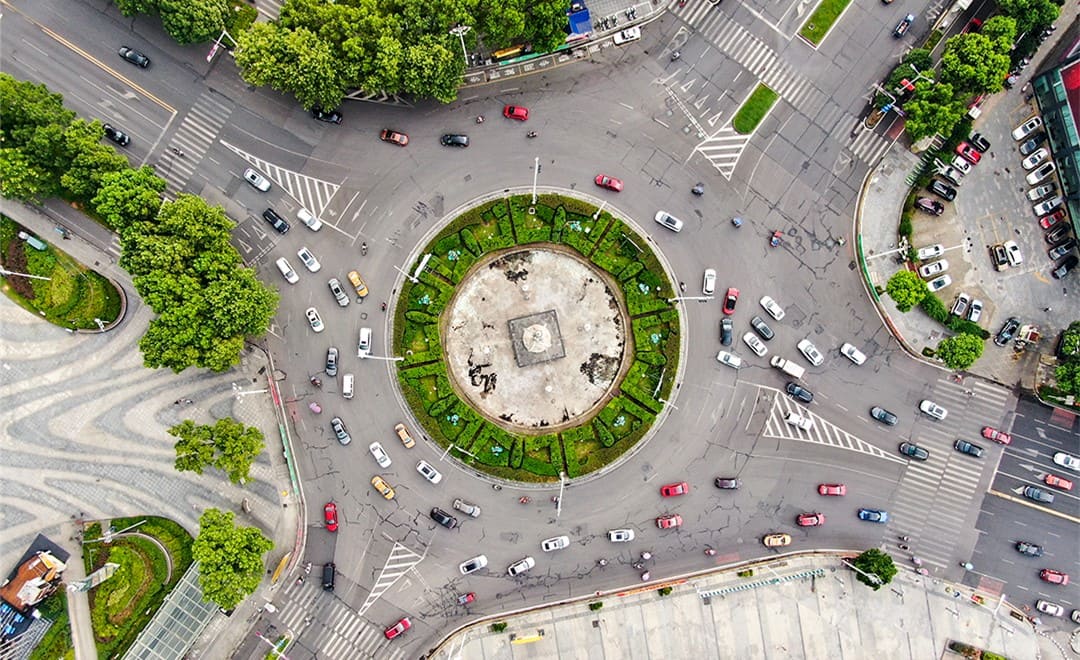
A medida que las ciudades gestionan el tráfico con mayor detalle, las intersecciones complejas se han convertido en una prioridad, y los equipos encargados de su planificación necesitan mapas topográficos precisos y actualizados de cada una de ellas. Un solo proyecto puede abarcar varios cientos de intersecciones, a veces varios miles, en un plazo muy ajustado. Para un proyecto de cartografía topográfica en el distrito central de una gran ciudad de China, un socio de CHC Navigation utilizó el CHCNAV RS10 para capturar más de 600 cruces, creó modelos 3D ligeros a partir de los escaneos y elaboró los mapas necesarios a partir de dichos modelos, completando el trabajo dentro del plazo previsto y superando la inspección de calidad.
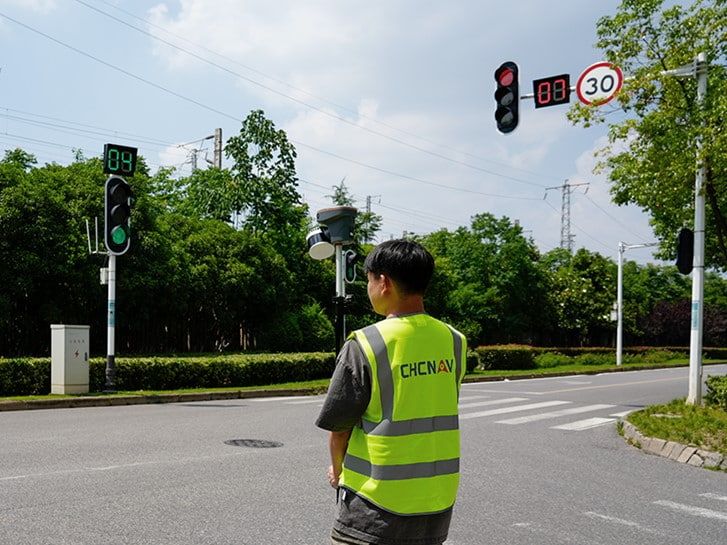
Los cruces se cuentan entre los lugares más difíciles de inspeccionar en una ciudad. Cada uno de ellos es pequeño, pero están repartidos por toda la red viaria, y cada uno está repleto de los elementos que necesita un mapa de tráfico: marcas viales, semáforos, señales, cámaras, tapas de alcantarilla y rejillas de desagüe.
Las opciones convencionales conllevaban un coste en este tipo de proyectos:
El proyecto requería un método que permitiera capturar rápidamente cada intersección, mantuviera al equipo alejado del tráfico y generara datos lo suficientemente detallados como para poder utilizarlos sin necesidad de volver al lugar.
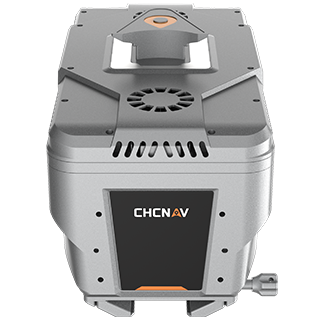
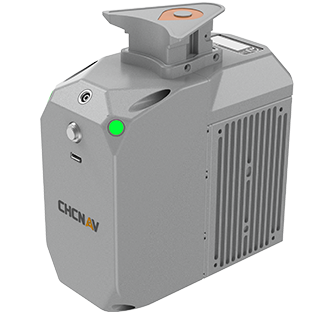
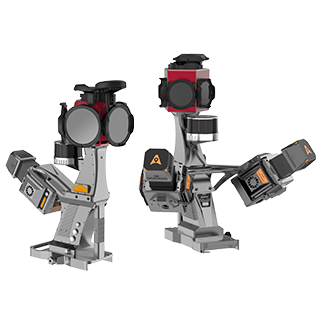
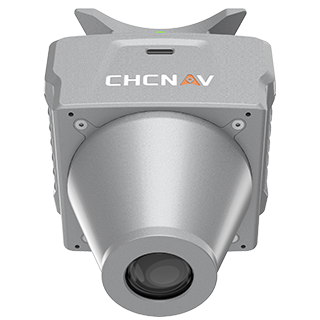
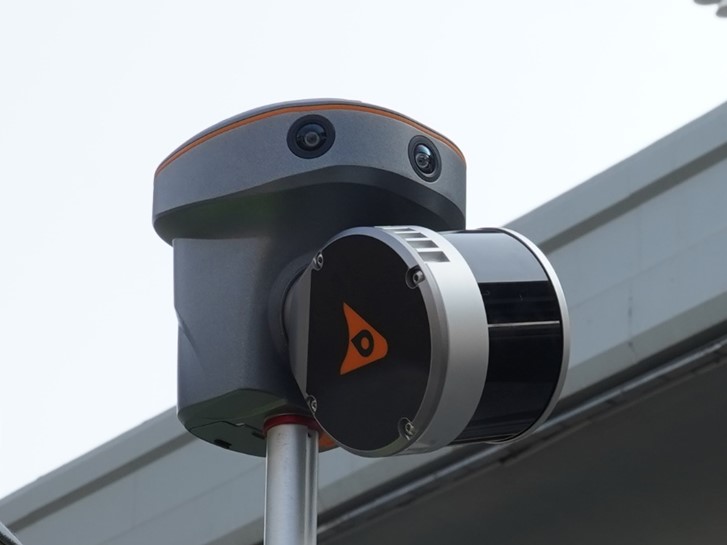
El equipo de campo utilizó el RS10 en modo de pértiga. Al montar el escáner en una pértiga topográfica, se elevó por encima de los peatones y vehículos que pasaban, lo que proporcionó una línea de visión más clara y ayudó a garantizar la integridad de los datos capturados. Un operador recorrió la acera a lo largo de la intersección y volvió sobre sus pasos, y esa única pasada fue suficiente para capturar el lugar, por lo que nadie tuvo que adentrarse en la calzada.
El RS10 combina GNSS RTK con LiDAR y SLAM visual, y en su página web se indica que ofrece una precisión absoluta de 5 cm. Dado que el levantamiento de la nube de puntos se georreferencia sobre el terreno, el equipo no tuvo que establecer puntos de control con antelación para la transformación de coordenadas, lo que supuso un ahorro considerable de tiempo y trabajo en cientos de emplazamientos.
Una persona logró registrar una intersección completa en entre 10 y 15 minutos, incluyendo:
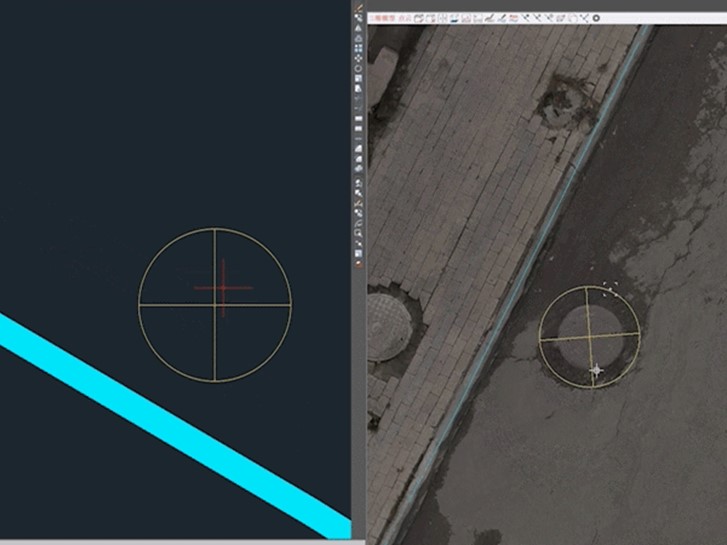
El cliente solicitó mapas topográficos a escala 1:500 en el Sistema de Coordenadas Geodésicas de China 2000, con alturas elipsoidales, elaborados con un conjunto de símbolos prescrito y una estructura de capas que se ajustara exactamente a un plano de muestra.
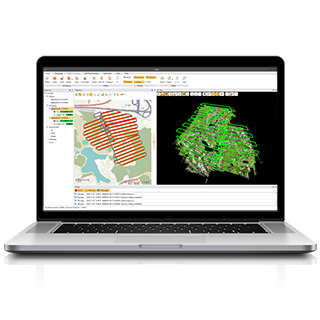
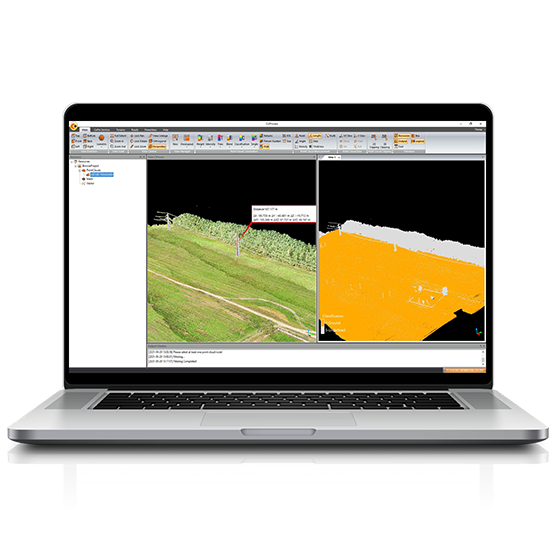
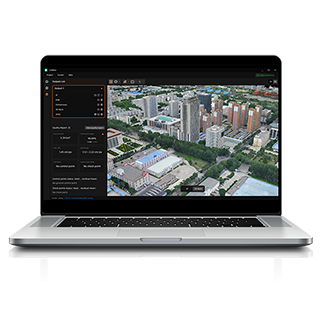
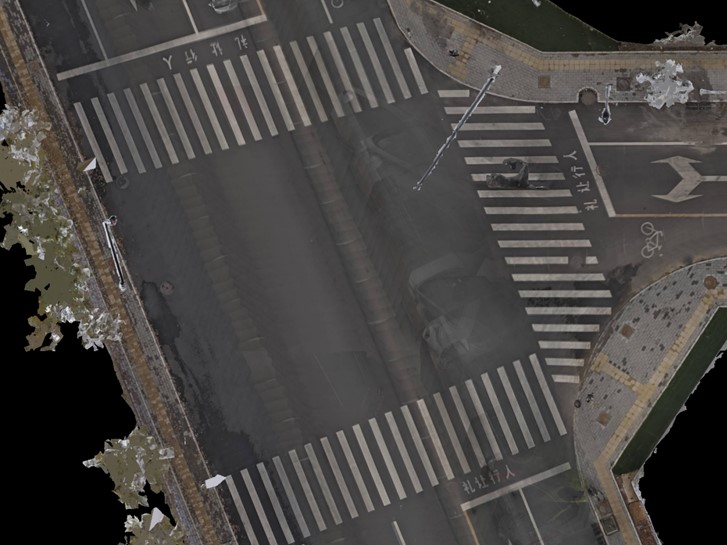
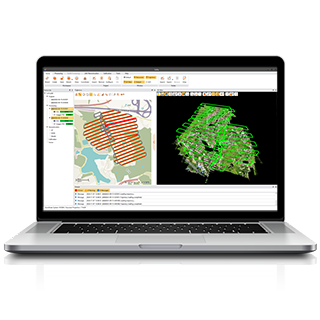
El equipo procesó los escaneos en CHCNAV CoPre. Tras configurar el sistema de coordenadas y seleccionar los datos, el refinamiento con un solo clic y el modelado HPM procesaron los escaneos automáticamente y generaron modelos 3D en formato OSGB, ya referenciados al sistema de coordenadas requerido.
Un algoritmo actualizado de detección de objetos en movimiento en CoPre reconoció a los peatones y vehículos y los filtró automáticamente, por lo que no fue necesario limpiar manualmente los modelos antes de su representación.
Los modelos OSGB son aproximadamente un 80 % más pequeños que las nubes de puntos de las que proceden. El equipo los importó directamente a su software de cartografía CAD ya existente como referencia de dibujo, lo que evitó tener que adquirir ordenadores de mayores prestaciones y ahorró al personal el tiempo y el coste que habría supuesto aprender a utilizar un software de dibujo con nubes de puntos desde cero.
Gracias a un modelo 3D detallado y de alta resolución de cada cruce que aparecía en pantalla, los delineantes podían identificar y etiquetar directamente cada señal de tráfico, cada letrero con el nombre de la calle y cada tapa de alcantarilla. En proyectos anteriores, la falta de elementos o atributos que no se podían identificar a partir de los datos topográficos había supuesto repetidas visitas de seguimiento y la necesidad de volver a trazar los planos. En este caso, la información necesaria para el mapa ya se encontraba en el modelo.
El proyecto se llevó a cabo con dos sistemas RS10 y dos equipos de dos personas cada uno. Cada equipo capturó y dibujó entre 10 y 13 cruces al día, y entre ambos completaron más de 600 cruces en dos meses, todos los cuales superaron el control de calidad.
| Resultado | Detalle |
|---|---|
| Ámbito | Más de 600 cruces urbanos |
| Equipo y personal | Dos sistemas RS10, dos equipos de dos personas |
| Captura sobre el terreno | De 10 a 15 minutos por cruce, un operador, desde la acera |
| Rendimiento diario | Entre 10 y 13 cruces capturados y trazados por equipo |
| Control terrestre | No se establecen puntos de control por adelantado |
| Procesamiento | Modelos OSGB de CoPre, con peatones y vehículos en movimiento filtrados automáticamente |
| Entregables | Mapas topográficos a escala 1:500, finalizados en dos meses y que han superado el control de calidad |
Lo que hizo que este proyecto funcionara no fue un único emplazamiento rápido, sino un método que se mantuvo eficaz en cientos de ellos. La captura desde la acera mantuvo a los equipos alejados del tráfico, los escaneos georreferenciados eliminaron el paso de los puntos de control y los modelos ligeros permitieron a los delineantes trabajar con el software CAD al que estaban acostumbrados, en lugar de tener que aprender a utilizar herramientas de nubes de puntos. Para los equipos de topografía que se enfrentan a un gran número de emplazamientos urbanos pequeños y concurridos, esa combinación convierte el levantamiento topográfico de carreteras en un proceso de producción constante y predecible.
El mismo flujo de trabajo con RS10 y CoPre también ha permitido realizar un levantamiento topográfico en un solo día de un emplazamiento en el que no podían volar los drones. Para corredores en los que la captura aérea se adapta a la escala del proyecto, descubre cómo nuestro LiDAR aéreo da soporte a los proyectos viarios y explora toda nuestra gama de soluciones de cartografía móvil en 3D.
CHC Navigation (CHCNAV) desarrolla soluciones avanzadas de cartografía, navegación y posicionamiento diseñadas para aumentar la productividad y la eficiencia. CHCNAV, que presta servicio a sectores como el geoespacial, la agricultura, el control de maquinaria y la autonomía, ofrece tecnologías innovadoras que potencian el trabajo de los profesionales e impulsan el avance del sector. Con una presencia global que abarca más de 140 países y un equipo de más de 2.200 profesionales, CHC Navigation es reconocida como líder en el sector geoespacial y más allá. Para obtener más información sobre CHC Navigation [300627.SZ], visite: https://geospatial.chcnav.com/about/overview
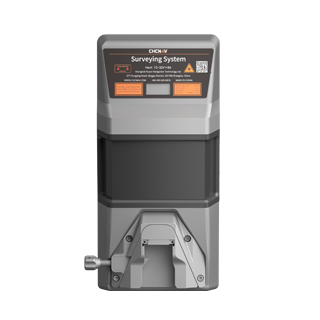
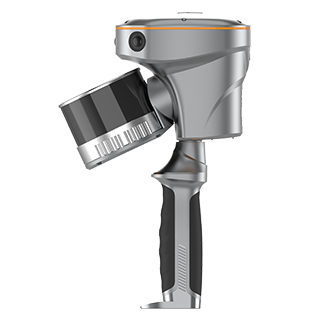
CHCNAV RS10
Escáner láser SLAM 3D portátil + GNSS RTK
CHCNAV CoPre
Software de procesamiento LiDAR