30 de out de 2026
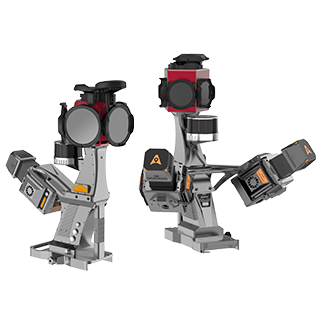
Um fluxo de trabalho completo de 3D Gaussian Splatting (3DGS) envolve mais do que apenas a captura de dados. A integração de hardware, o processamento de dados e a visualização do modelo desempenham, todos, um papel fundamental na transformação dos dados de campo em resultados 3D utilizáveis. Este guia responde às perguntas mais frequentes dos utilizadores sobre a solução integrada 3DGS da CHC Navigation, seguindo a ordem em que o trabalho é realizado: como emparelhar o scanner portátil CHCNAV RS7 com uma câmara panorâmica Insta360, como processar os dados na nuvem e como visualizar e partilhar os modelos finalizados. Se ainda não está familiarizado com a tecnologia em si, o nosso artigo sobre modelação de malha e 3D Gaussian Splatting explica como funciona o 3DGS.
O fluxo de trabalho completo é apresentado no nosso vídeo: RS7 + Insta360 X6, fluxo de trabalho de «Gaussian Splatting» em 3D.
| Scanner | Insta360 X6 | Insta360 X5 | Insta360 X4 |
|---|---|---|---|
| RS7 | Compatível | Compatível | Não suportado |
| RS10 (16 e 32 linhas) | Ainda não suportado | Compatível | Compatível |
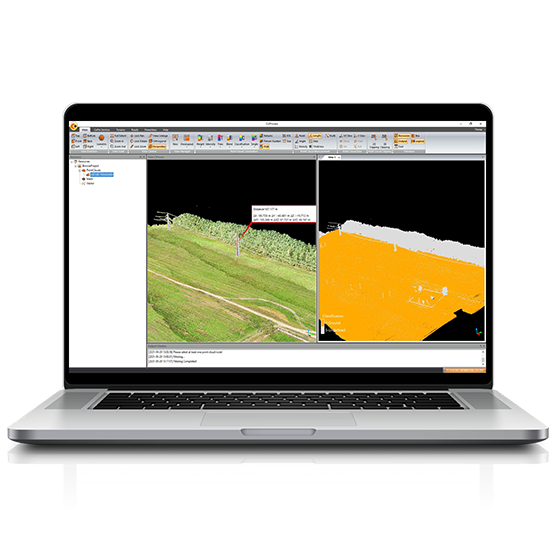
Está previsto o suporte completo à Insta360 X6 para o RS10 numa versão futura. Para ver, passo a passo, a configuração e o processamento do RS7 e de uma Insta360 X6, veja o tutorial do RS7 + Insta360 X6 sobre digitalização LiDAR e processamento CoPre.
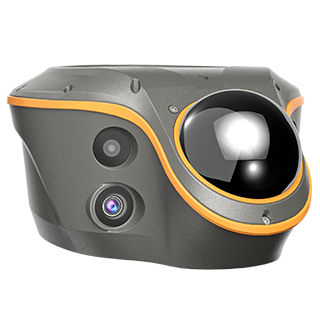
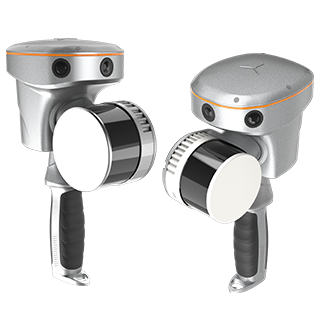
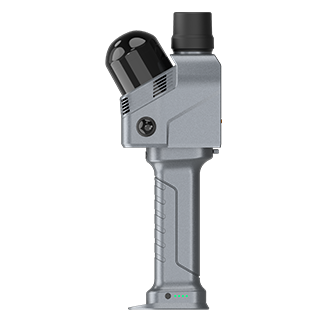
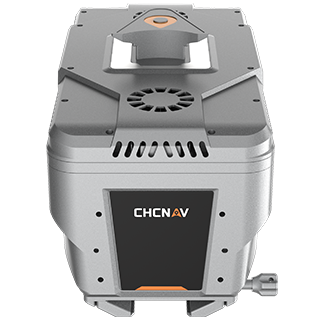
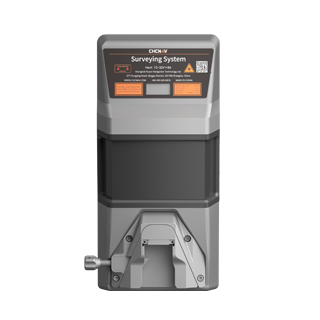
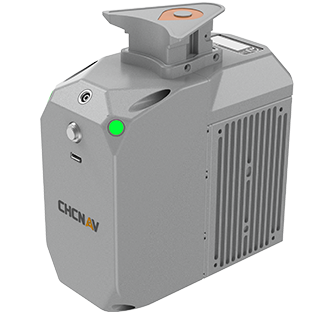
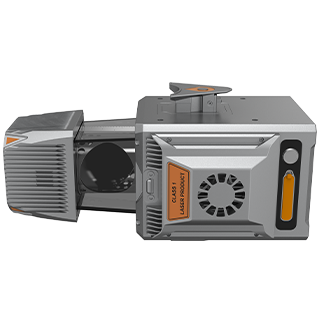
Com as suas câmaras integradas, o RS7 capta tudo numa única sessão de digitalização e produz os resultados essenciais: nuvens de pontos a cores, malhas e modelos 3DGS. As suas duas câmaras HD de 12 MP e o motor HPGS 2.0 foram concebidos para a reconstrução de cenas a cores reais, o que satisfaz as necessidades de modelação do trabalho de rotina.
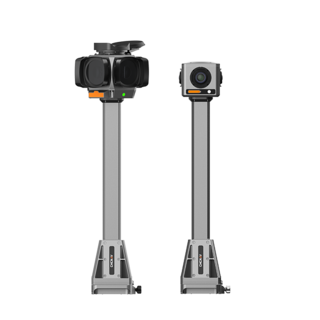
A combinação do RS7 com uma câmara panorâmica Insta360 constitui uma melhoria para aplicações de nível profissional. A Insta360 possui uma tecnologia de imagem panorâmica avançada, com excelente qualidade de imagem em condições difíceis, tais como cenas com elevada gama dinâmica e pouca luz. Combinada com os dados espaciais do RS7, melhora os detalhes de textura e a qualidade visual dos modelos 3DGS, o que é particularmente útil em condições de pouca luz e em interiores com iluminação complexa.
Em comparação com a utilização exclusiva de uma câmara panorâmica, a combinação de nuvens de pontos LiDAR com imagens panorâmicas apresenta três vantagens.
Escala real mais precisa. A modelação puramente visual pode ter dificuldade em reproduzir as dimensões reais. A fusão com LiDAR melhora a precisão da escala do modelo e torna-o mais fiável para medições de engenharia.
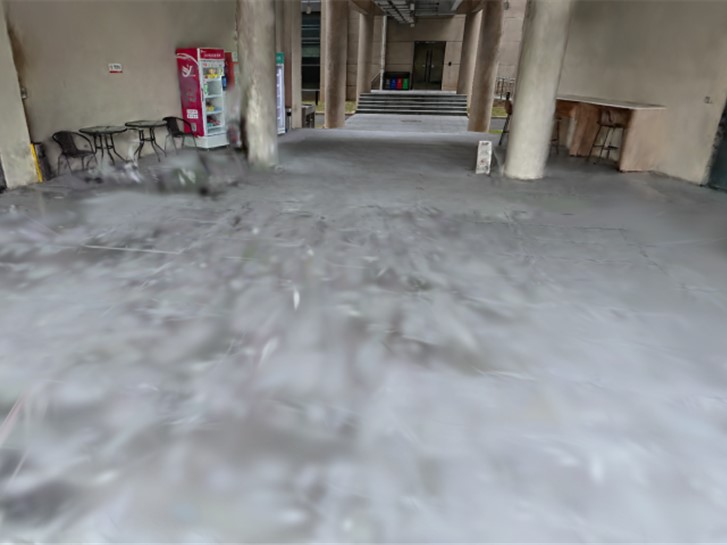
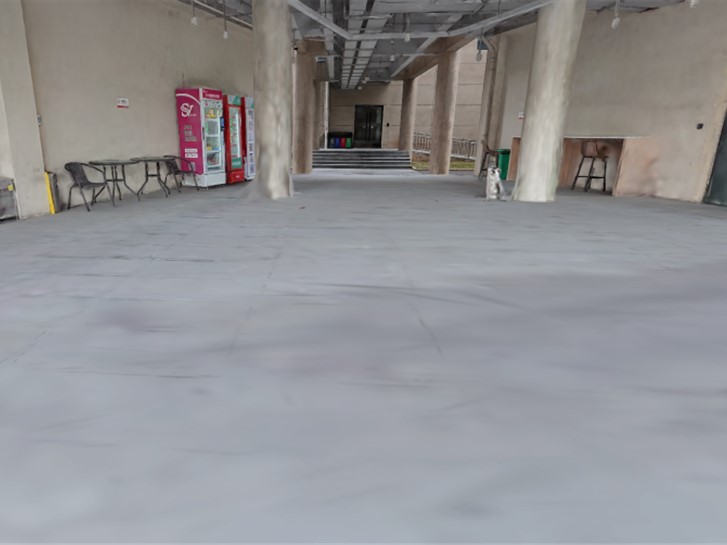
Reconstrução mais estável em locais com pouca textura. Em áreas com textura visual limitada, como paredes lisas e espaços abertos, as soluções puramente visuais podem não conseguir corresponder às características do ambiente, desviar-se ao longo de uma vasta área de captura e produzir modelos desalinhados. A fusão de sensores mantém estável a estimativa da posição da câmara nestes ambientes com poucas características.
Vários resultados 3D a partir de uma única captura, com qualidade consistente. Com a fusão de dados LiDAR, os mesmos dados produzem não só um modelo 3DGS, mas também nuvens de pontos, malhas e outros resultados 3D, pelo que uma única captura serve para várias finalidades.
Esta atualização centra-se na reconstrução em ambientes difíceis e aborda três problemas comuns no local:
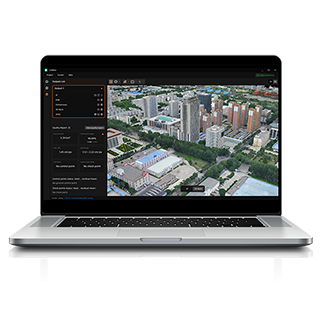
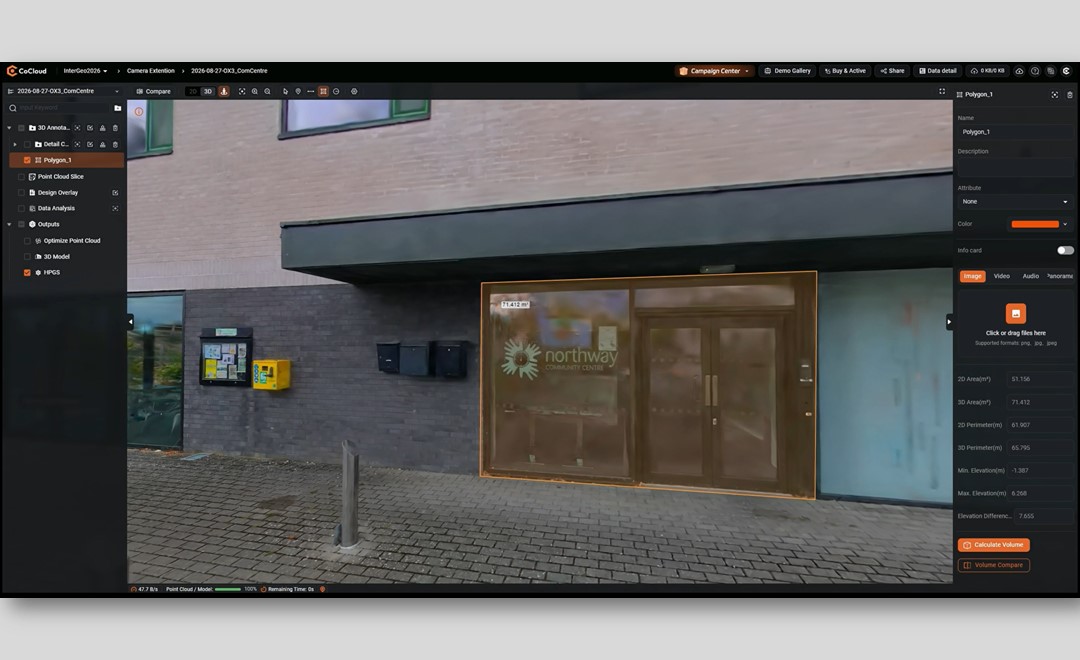
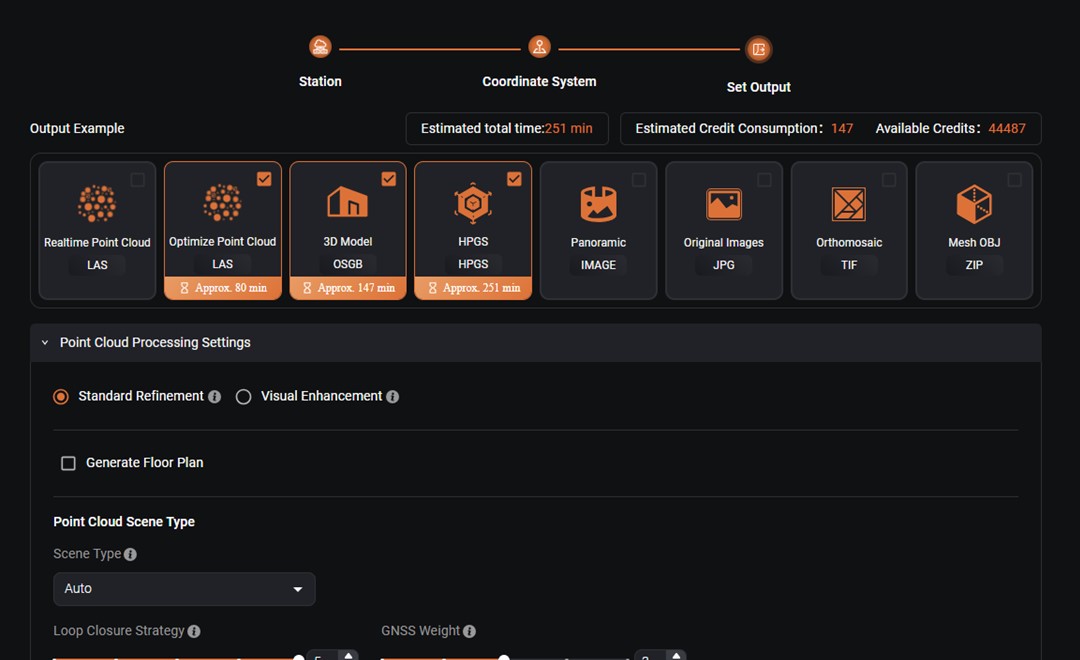
O CoCloud elimina a necessidade de um computador de alto desempenho. Basta carregar os dados de campo e o modelo 3DGS é gerado automaticamente na nuvem. Em comparação com o software para computador, não é necessário instalar nenhum programa nem definir parâmetros complexos, e o processamento é mais rápido.
Antes do início do processamento, o usuário seleciona os resultados que deseja obter. Além do modelo 3DGS, listado como HPGS, o CoCloud pode gerar nuvens de pontos em tempo real e otimizadas (LAS), imagens panorâmicas, as imagens originais (JPG), uma ortofoto (TIF) e um modelo de malha (OSJB e OBJ). O tempo estimado de processamento de cada resultado é exibido antes do início da tarefa.
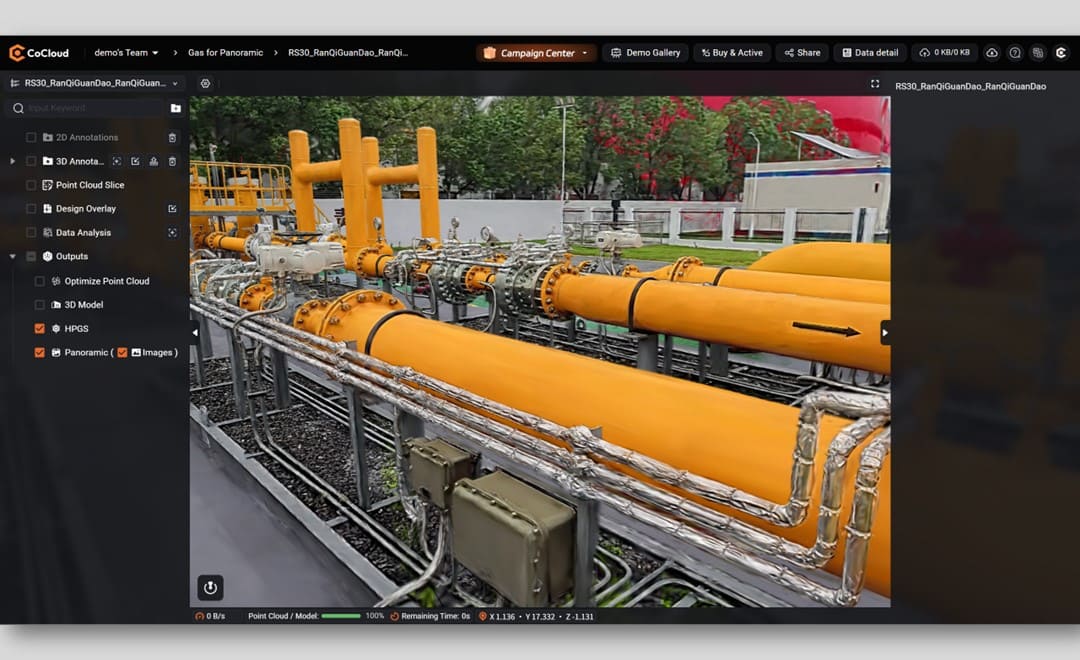
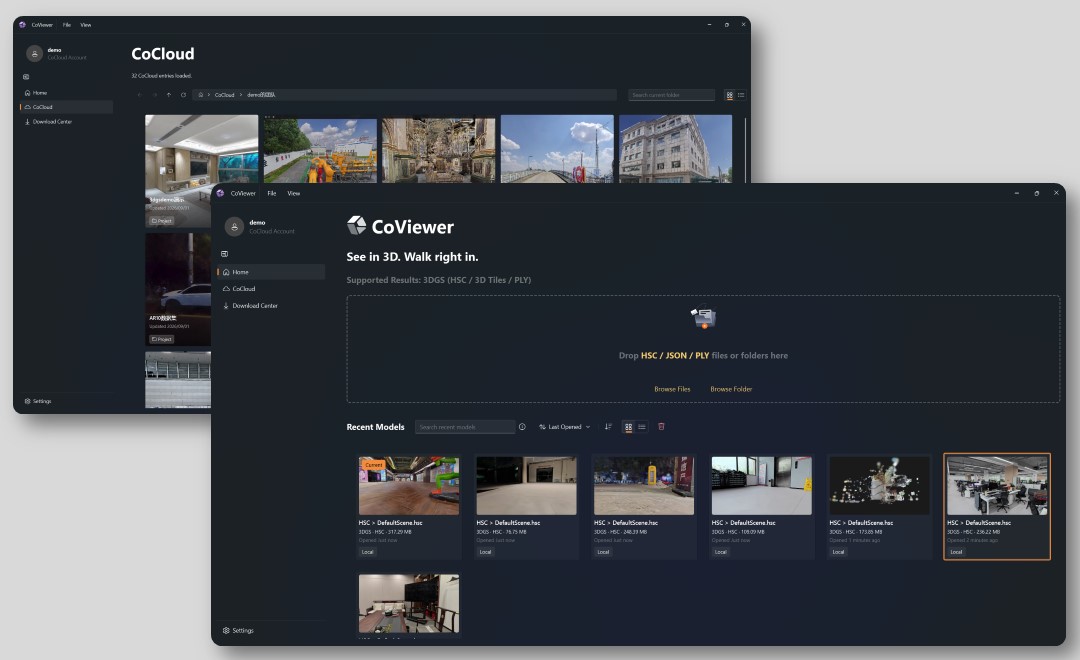
Os recursos informáticos na nuvem adaptam-se à dimensão da tarefa. Assim que o processamento estiver concluído, os resultados podem ser visualizados, geridos e partilhados online, o que permite manter toda a produção do 3DGS num único local. Pode iniciar sessão diretamente no CoCloud, e a página do produto CoCloud apresenta opções de medição, anotação, partilha e implementação.
O CoViewer é um visualizador 3DGS gratuito e leve para computador, desenvolvido pela CHC Navigation. Proporciona uma interação fluida e detalhes de alta definição, o que o torna adequado para a apresentação de resultados em 3D, nomeadamente provenientes de digitalizações com dispositivos portáteis e de ambientes interiores complexos. O nosso artigo sobre o lançamento do CoViewer aborda os seus formatos de ficheiro e modos de navegação. Aqui, o foco recai sobre o motor de renderização subjacente.
O CoViewer funciona com o motor UniRender, desenvolvido pela CHC Navigation, que otimiza todo o fluxo de trabalho de renderização 3DGS através de quatro tecnologias:
| Tecnologia | O que proporciona ao espectador |
|---|---|
| Harmónicas esféricas de ordem superior com transmissão adaptativa de dados HSC | Mantém a iluminação e os reflexos realistas no modelo, ao mesmo tempo que transmite dados HSC sob demanda para uma visualização fluida e em tempo real |
| Mapeamento de tons adaptativo | Equilibra o brilho, o contraste e a cor, para que a imagem se mantenha consistente ao passar de uma vista panorâmica para detalhes em grande plano |
| Renderização e anti-aliasing acelerados por GPU | Lida com splatting, culling de visibilidade, ordenação por profundidade e mistura na GPU para resolver a sobreposição de camadas em cenas densas e reduz a oscilação das arestas durante o movimento |
| Nível de detalhe (LOD) multiescala | Equilibra o desempenho do dispositivo, a qualidade da imagem e a navegação suave, para que as cenas de grande dimensão se mantenham fluidas, ao mesmo tempo que os detalhes finos são preservados |
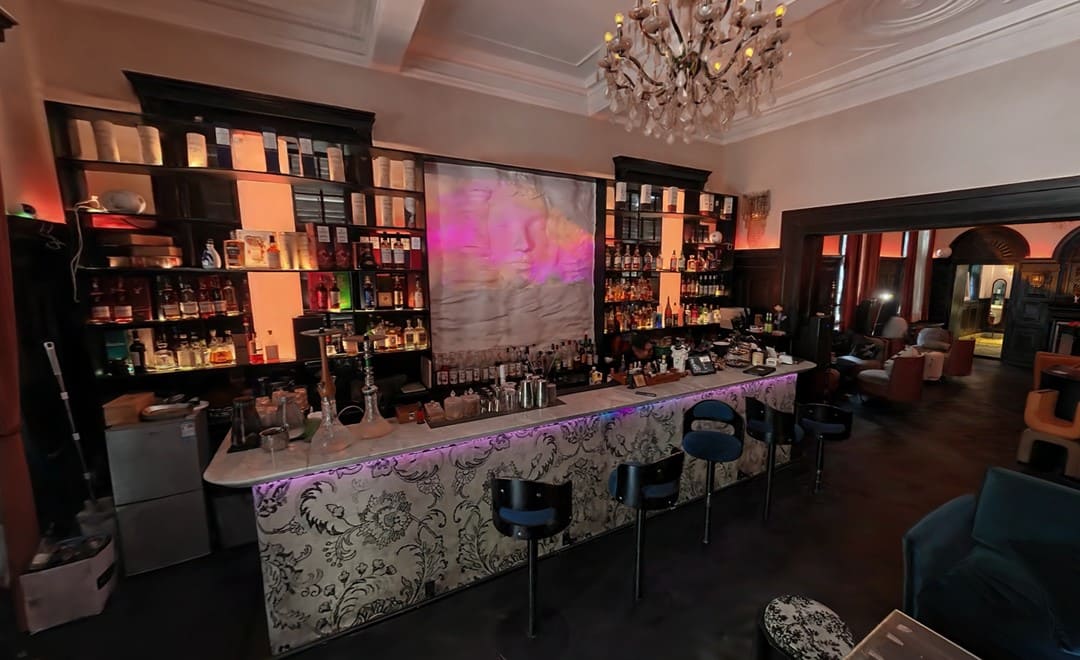
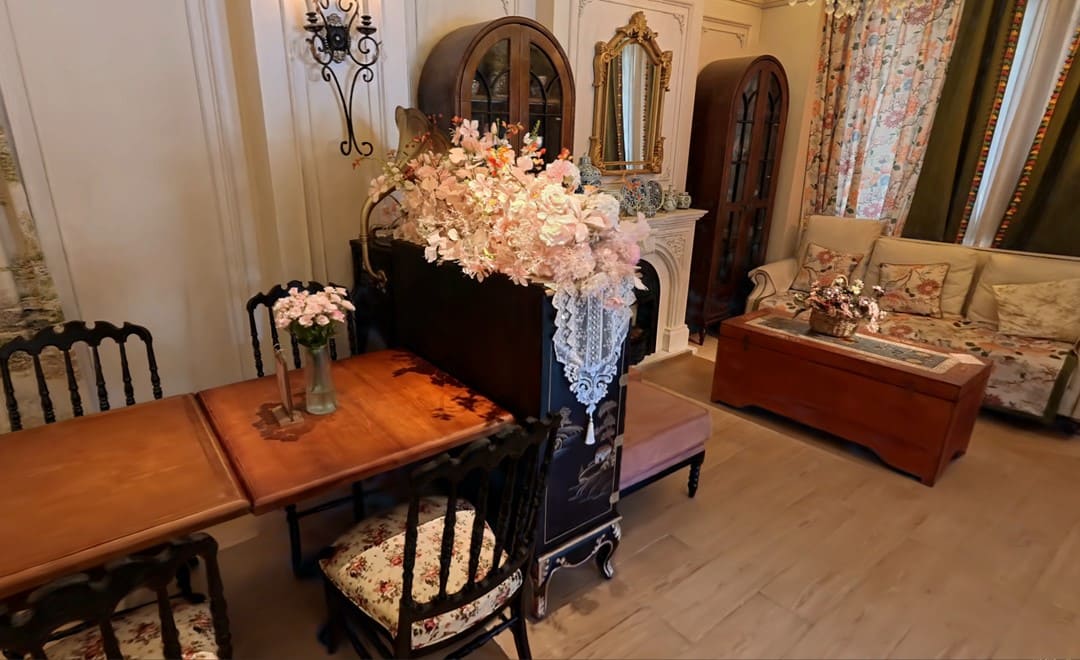
Entre as aplicações típicas contam-se os detalhes pintados em locais de património cultural e salas de exposições, os efeitos de grão de madeira e de tecido em interiores residenciais, bem como interiores complexos com forte contraste entre luz e sombra. Os detalhes e a cor mantêm-se nítidos mesmo quando observados de perto.
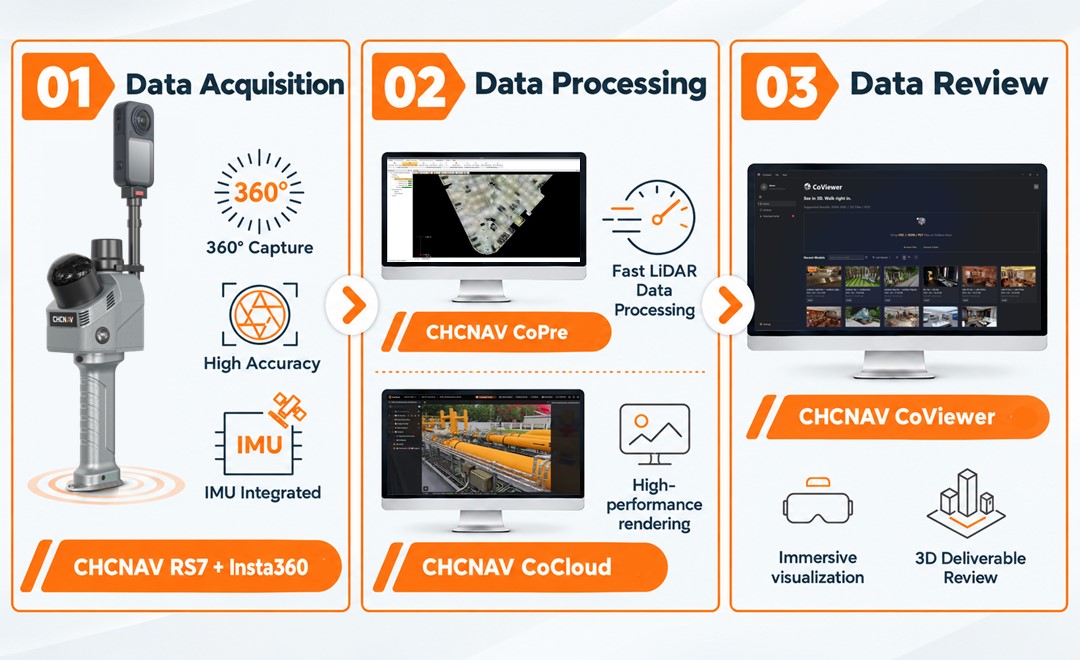
Desde a captura, passando pelo processamento na nuvem, até à visualização no computador, o fluxo de trabalho decorre em quatro etapas:
1. Captura com a solução 3DGS integrada
Scanner portátil da série RS com uma câmara Insta360
2. Carregar os dados para o CoCloud para processamento
Os requisitos de computação local e de hardware diminuem drasticamente
3. Descarregue os resultados para o CoViewer com um único clique
Visualização offline em alta definição, sem redes instáveis no local, atrasos no navegador ou compressão de imagens
4. Apresente os resultados
Apresentações, revisões de projeto, turismo cultural digital e exibições de gémeos digitais, com imagens de alta definição e interação fluida
São suportados dois formatos de saída: um para uso geral e outro para trabalhos profissionais de alta precisão:
| A vantagem do HSC | O que isto significa na prática |
|---|---|
| Armazenamento compactado e leve | Com a mesma qualidade de imagem e precisão, um ficheiro HSC tem cerca de 10% do tamanho de um ficheiro PLY, o que reduz os custos de armazenamento, transferência, partilha e cópia de segurança |
| Concebido para cenas de grande dimensão | O particionamento espacial e a renderização LOD multinível simplificam a geometria distante e mantêm os detalhes de curta distância, para que a navegação em cenas de grande dimensão se mantenha fluida |
| Resultados mantidos juntos | O modelo pode incluir a sua trajetória de captura, ponto de origem, parâmetros ambientais e dados de colisão, para armazenamento centralizado em projetos de engenharia |
A solução integrada 3DGS da CHC Navigation combina a captura de dados, o processamento na nuvem e a visualização 3D num único fluxo de trabalho. Simplifica o trabalho no terreno, melhora a forma como os resultados são visualizados e reduz o tempo entre a visita ao local e o modelo final. Para um exemplo prático com o mesmo scanner, consulte o nosso fluxo de trabalho de levantamento em interiores com o RS7 e, para a gama completa de sistemas portáteis, móveis e aéreos, as nossas soluções de mapeamento móvel 3D.
A CHC Navigation (CHCNAV) desenvolve soluções avançadas de cartografia, navegação e posicionamento concebidas para aumentar a produtividade e a eficiência. Atuando em setores como o geoespacial, a agricultura, o controlo de máquinas e a autonomia, a CHCNAV fornece tecnologias inovadoras que capacitam os profissionais e impulsionam o avanço do setor. Com uma presença global que abrange mais de 140 países e uma equipa de mais de 2 200 profissionais, a CHC Navigation é reconhecida como líder no setor geoespacial e não só. Para mais informações sobre a CHC Navigation [300627.SZ], visite: https://geospatial.chcnav.com/about/overview
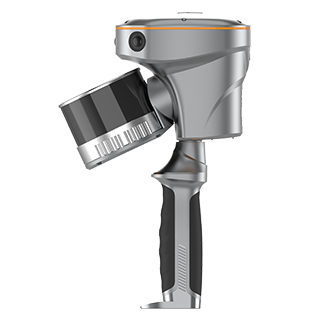
CHCNAV RS10
Scanner a Laser 3D Portátil SLAM + GNSS RTK
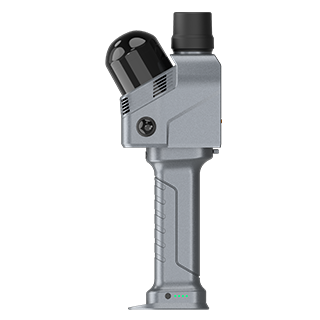
CHCNAV RS7
Scanner 3D LiDAR portátil em tempo real
CHCNAV CoPre
Software de processamento LiDAR
CHCNAV CoCloud
Plataforma de processamento e aplicações 3D baseada na nuvem
CHCNAV CoViewer
Software gratuito e leve para visualização de ficheiros 3DGS no ambiente de trabalho