30. Okt. 2026
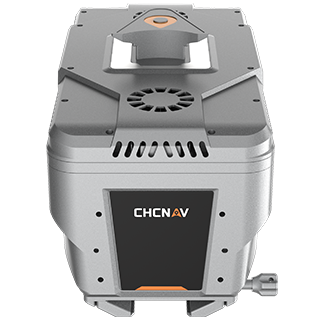
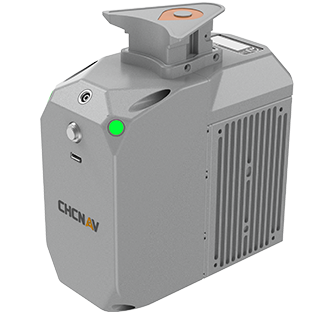
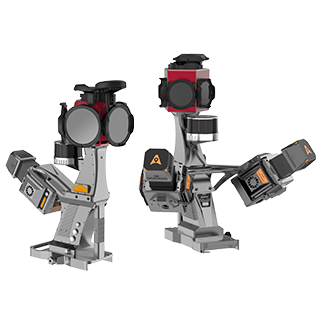
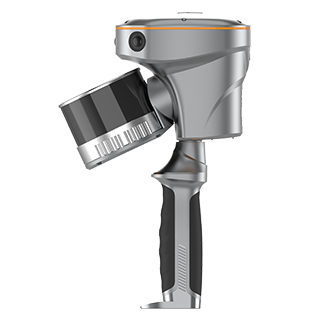
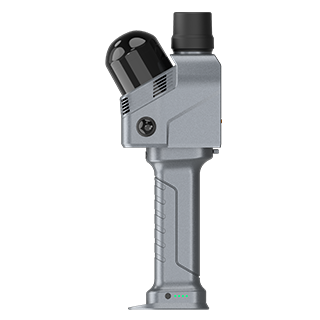
Ein vollständiger 3D-Gaussian-Splatting-Workflow (3DGS) umfasst mehr als nur die Datenerfassung. Hardware-Integration, Datenverarbeitung und Modellvisualisierung spielen alle eine Rolle dabei, Felddaten in verwertbare 3D-Ergebnisse umzuwandeln. Dieser Leitfaden beantwortet die häufigsten Fragen der Nutzer zur integrierten 3DGS-Lösung von CHC Navigation in der Reihenfolge der Arbeitsschritte: wie man den CHCNAV RS7 -Handscanner mit einer Insta360-Panoramakamera koppelt, wie man die Daten in der Cloud verarbeitet und wie man die fertigen Modelle anzeigt und teilt. Wenn Sie mit dieser Technologie noch nicht vertraut sind, erklärt unser Artikel über Mesh-Modellierung und 3D-Gaussian-Splatting, wie 3DGS funktioniert.
Der gesamte Arbeitsablauf wird in unserem Video gezeigt: RS7 + Insta360 X6, 3D-Gaussian-Splatting-Workflow.
| Scanner | Insta360 X6 | Insta360 X5 | Insta360 X4 |
|---|---|---|---|
| RS7 | Unterstützt | Unterstützt | Nicht unterstützt |
| RS10 (16 und 32 Zeilen) | Noch nicht unterstützt | Unterstützt | Unterstützt |
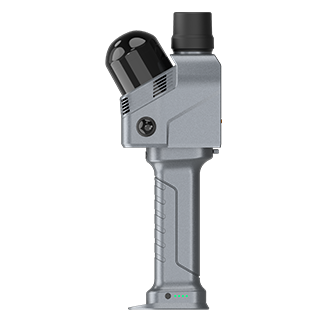
Eine vollständige Unterstützung der Insta360 X6 für den RS10 ist für eine zukünftige Version geplant. Um zu sehen, wie der RS7 und eine Insta360 X6 Schritt für Schritt eingerichtet und verarbeitet werden, schauen Sie sich das Tutorial „RS7 + Insta360 X6“ zum LiDAR-Scannen und zur CoPre-Verarbeitung an.
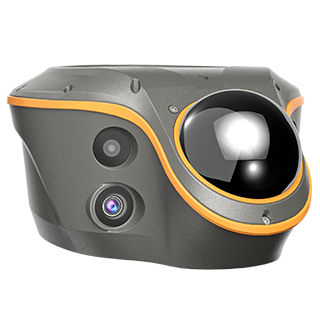
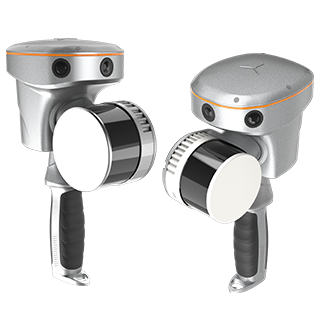
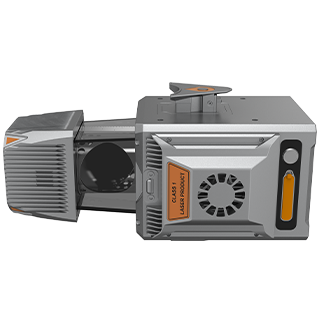
Dank seiner integrierten Kameras erfasst der RS7 alles in einem einzigen Scanvorgang und liefert die wichtigsten Ergebnisse: farbige Punktwolken, Netzmodelle und 3DGS-Modelle. Seine beiden 12-MP-HD-Kameras und die HPGS 2.0-Engine sind auf die Rekonstruktion von Szenen in Echtfarben ausgelegt, wodurch die Modellierungsanforderungen im Routinebetrieb abgedeckt werden.
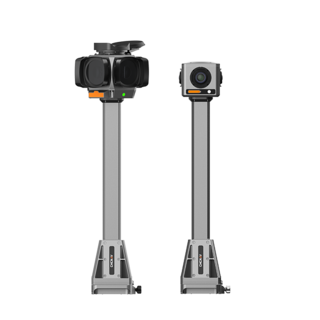
Die Kombination des RS7 mit einer Insta360-Panoramakamera stellt eine Erweiterung für professionelle Anwendungen dar. Insta360 verfügt über ausgereifte Panorama-Bildgebungstechnologie mit hoher Bildqualität auch unter schwierigen Bedingungen wie Szenen mit hohem Dynamikumfang und bei schlechten Lichtverhältnissen. In Kombination mit den räumlichen Daten des RS7 verbessert dies die Texturdetails und die visuelle Qualität von 3DGS-Modellen, was vor allem bei schlechten Lichtverhältnissen und in Innenräumen mit komplexer Beleuchtung von großem Vorteil ist.
Im Vergleich zur alleinigen Verwendung einer Panoramakamera bietet die Kombination von LiDAR-Punktwolken mit Panoramabildern drei Vorteile.
Genauere Maßstabswiedergabe. Bei rein visuellen Modellierungen kann es schwierig sein, reale Abmessungen originalgetreu wiederzugeben. Die LiDAR-Fusion verbessert die Maßstabsgenauigkeit des Modells und macht es für technische Messungen zuverlässiger.
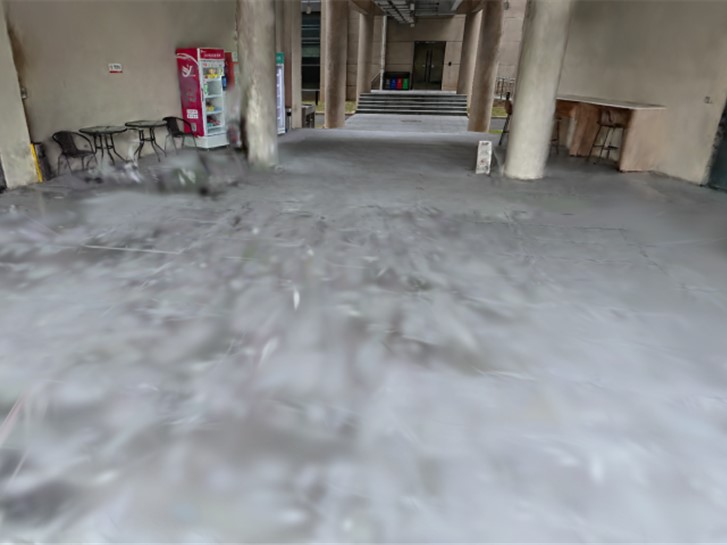
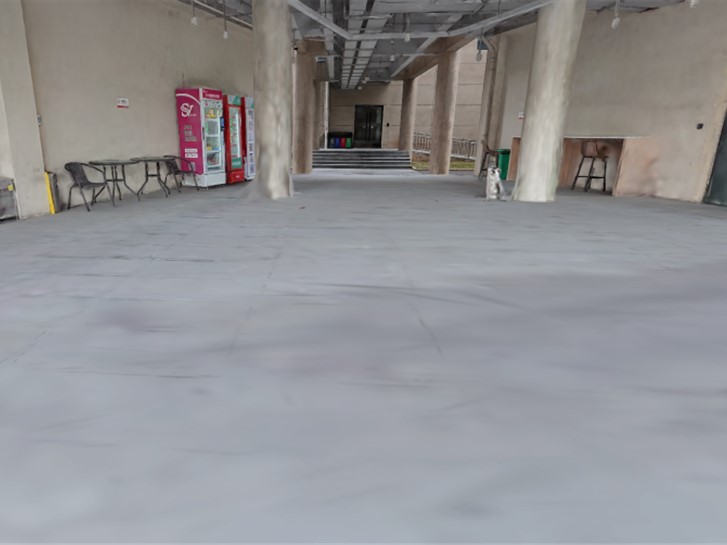
Stabilere Rekonstruktion in Bereichen mit geringer Textur. In Bereichen mit begrenzter visueller Textur, wie beispielsweise bei schlichten Wänden und offenen Räumen, können rein visuelle Lösungen dazu führen, dass Merkmale nicht richtig zugeordnet werden, es zu Abweichungen über einen großen Erfassungsbereich kommt und falsch ausgerichtete Modelle entstehen. Die Sensorfusion sorgt dafür, dass die Schätzung der Kameraposition in diesen Umgebungen mit wenigen Merkmalen stabil bleibt.
Mehrere 3D-Ergebnisse aus einer einzigen Erfassung, bei gleichbleibender Qualität. Dank der LiDAR-Fusion lassen sich aus denselben Daten nicht nur ein 3DGS-Modell, sondern auch Punktwolken, Netzmodelle und andere 3D-Ergebnisse erstellen, sodass eine einzige Erfassung für verschiedene Zwecke genutzt werden kann.
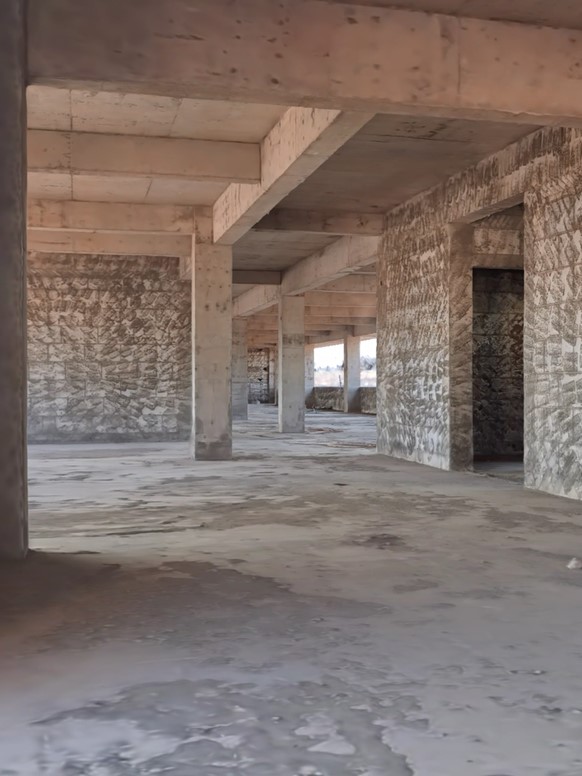
Im Mittelpunkt dieses Upgrades steht die Rekonstruktion in schwierigen Umgebungen; dabei werden drei häufig auftretende Probleme vor Ort behandelt:
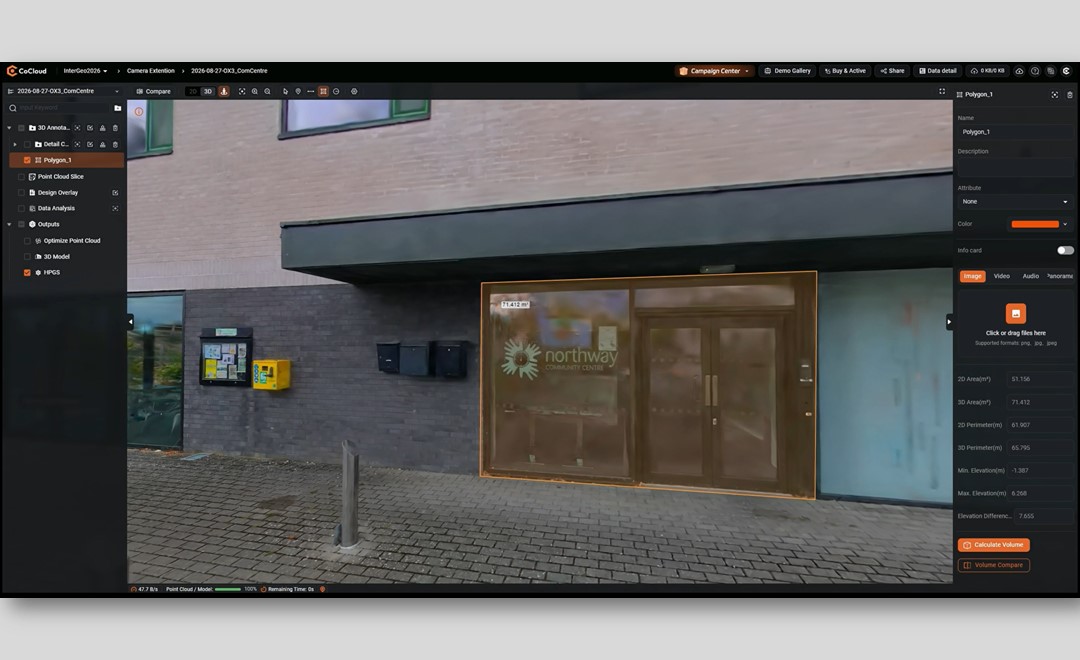
Mit CoCloud ist kein Hochleistungsrechner mehr erforderlich. Laden Sie einfach die Felddaten hoch, und das 3DGS-Modell wird automatisch in der Cloud generiert. Im Vergleich zu Desktop-Software muss keine Software installiert und es müssen keine komplexen Parameter eingestellt werden – zudem erfolgt die Verarbeitung schneller.
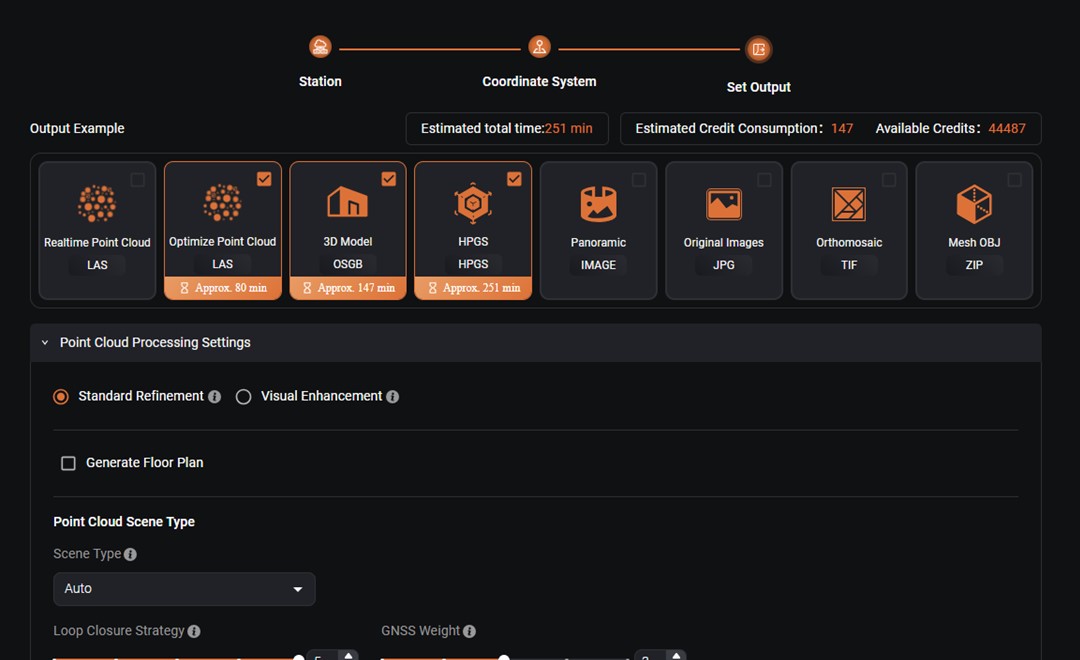
Bevor die Verarbeitung beginnt, wählt der Benutzer die gewünschten Ausgabeformate aus. Neben dem als HPGS aufgeführten 3DGS-Modell kann CoCloud Echtzeit- und optimierte Punktwolken (LAS), Panoramabilder, die Originalbilder (JPG), ein Orthofoto (TIF) und ein Mesh-Modell (OSJB und OBJ) erstellen. Vor Beginn des Auftrags wird für jede Ausgabe die geschätzte Verarbeitungszeit angezeigt.
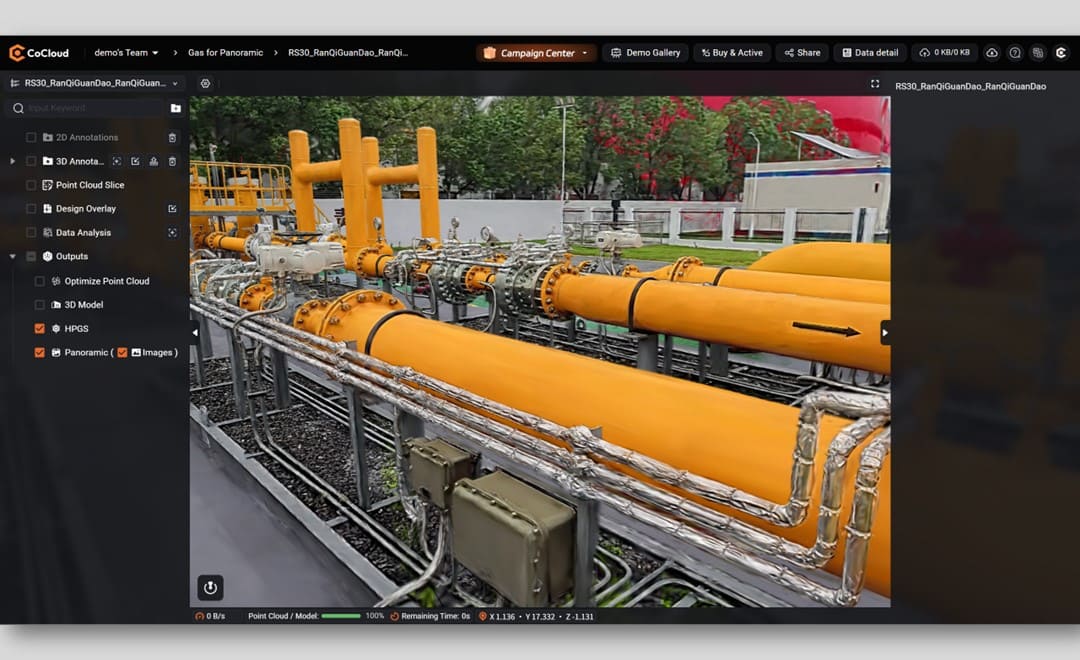
Die Rechenressourcen in der Cloud lassen sich an den Umfang des Auftrags anpassen. Sobald die Verarbeitung abgeschlossen ist, können die Ergebnisse online eingesehen, verwaltet und weitergegeben werden, wodurch die gesamte 3DGS-Produktion an einem Ort gebündelt wird. Sie können sich direkt bei CoCloud anmelden; auf der CoCloud-Produktseite finden Sie Informationen zu den Optionen für Messung, Annotation, Weitergabe und Bereitstellung.
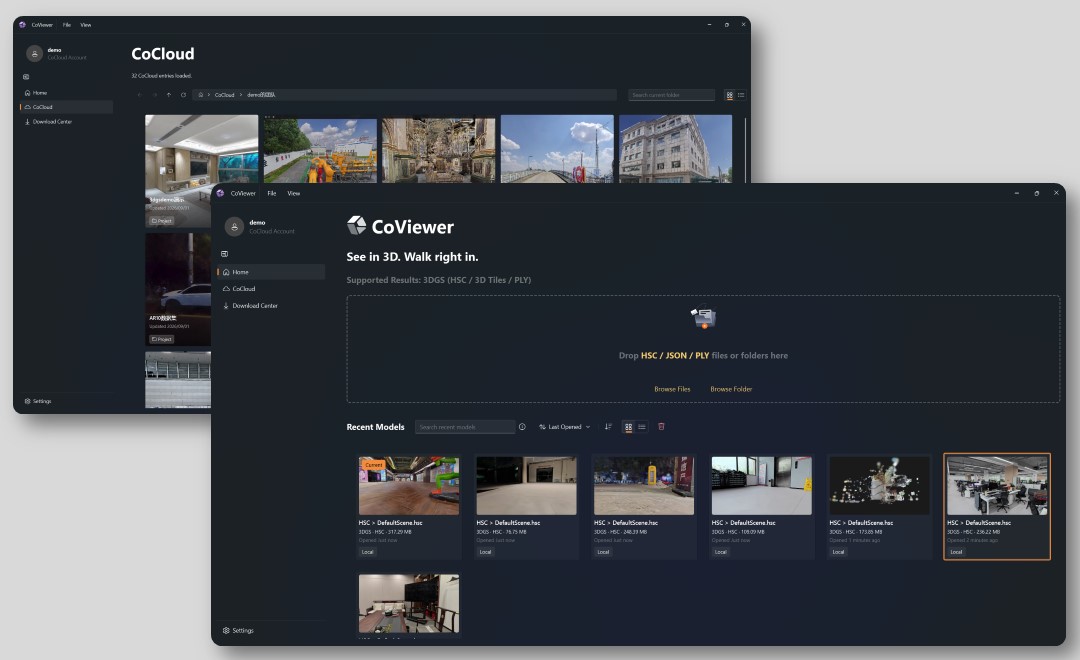
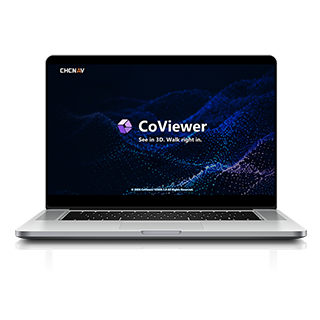
CoViewer ist ein kostenloser, ressourcenschonender 3DGS-Viewer für den Desktop, der von CHC Navigation entwickelt wurde. Er bietet eine flüssige Bedienung und hochauflösende Details, wodurch er sich besonders gut für die Präsentation von 3D-Ergebnissen eignet, insbesondere aus dem Handscanning und aus komplexen Innenräumen. Unser Artikel zur Einführung von CoViewer behandelt die Dateiformate und Navigationsmodi des Programms. Hier liegt der Schwerpunkt auf der dahinterstehenden Rendering-Engine.
CoViewer basiert auf der von CHC Navigation entwickelten UniRender-Engine, die die gesamte 3DGS-Rendering-Pipeline mithilfe von vier Technologien optimiert:
| Technologie | Was es für den Betrachter leistet |
|---|---|
| Sphärische Harmonische höherer Ordnung mit adaptivem HSC-Streaming | Erhält realistische Beleuchtung und Reflexionen im Modell bei gleichzeitiger bedarfsgesteuerter Übertragung von HSC-Daten für eine flüssige Echtzeit-Darstellung |
| Adaptives Tone-Mapping | Gleicht Helligkeit, Kontrast und Farbe aus, sodass das Bild beim Wechsel von einer Panoramaansicht zu Nahaufnahmen konsistent bleibt |
| GPU-beschleunigtes Rendering und Anti-Aliasing | Übernimmt Splatting, Sichtbarkeitsausblendung, Tiefensortierung und Überblendung auf der GPU, um die Schichtung in detailreichen Szenen aufzulösen, und reduziert das Flackern an Kanten bei Bewegungen |
| Mehrstufige Detailstufe (LOD) | Stellt ein Gleichgewicht zwischen Geräteleistung, Bildqualität und flüssiger Navigation her, sodass große Szenen flüssig bleiben und gleichzeitig feine Details erhalten bleiben |
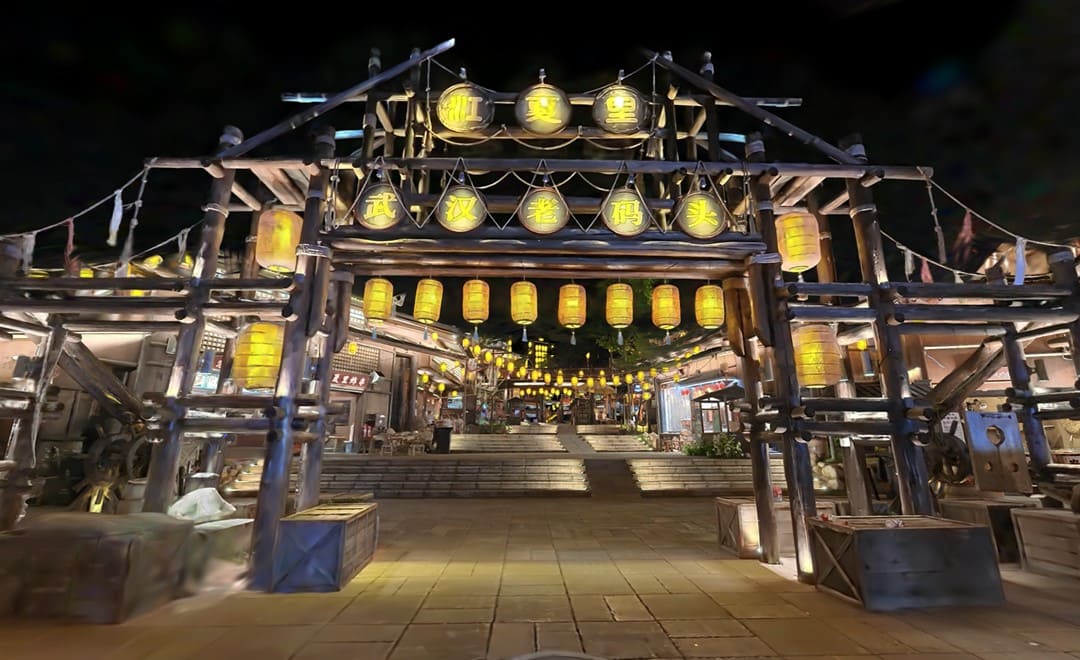
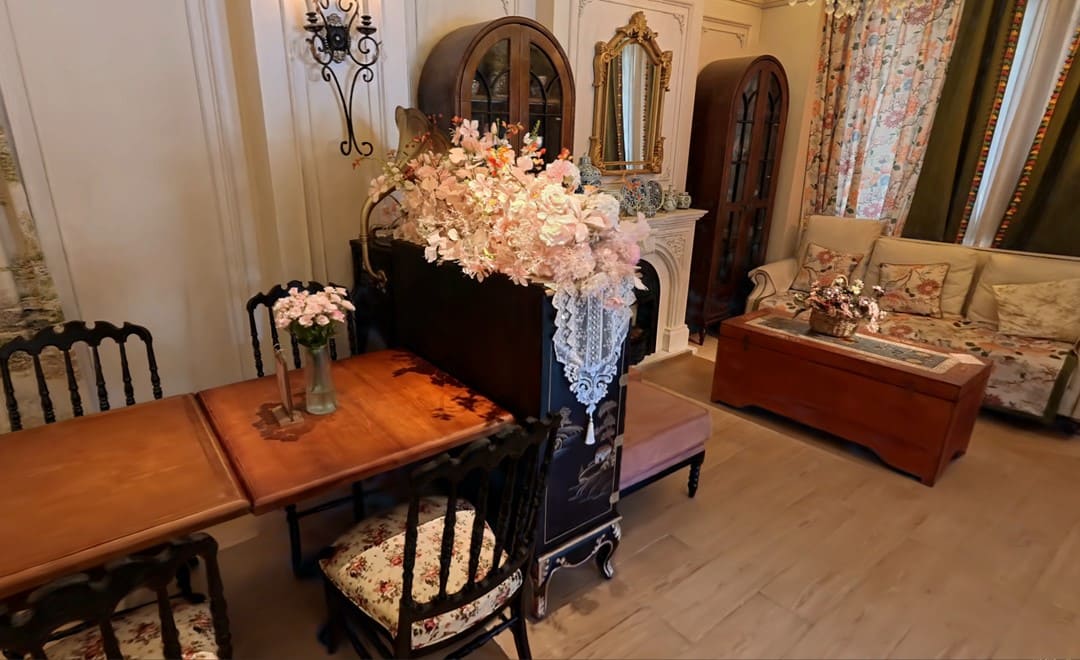
Zu den typischen Anwendungsbereichen zählen bemalte Details in Kulturerbestätten und Ausstellungsräumen, Holzmaserung und Stoffoptik in Wohnräumen sowie komplexe Innenräume mit starken Kontrasten zwischen Licht und Schatten. Details und Farben bleiben auch bei genauer Betrachtung unverfälscht.
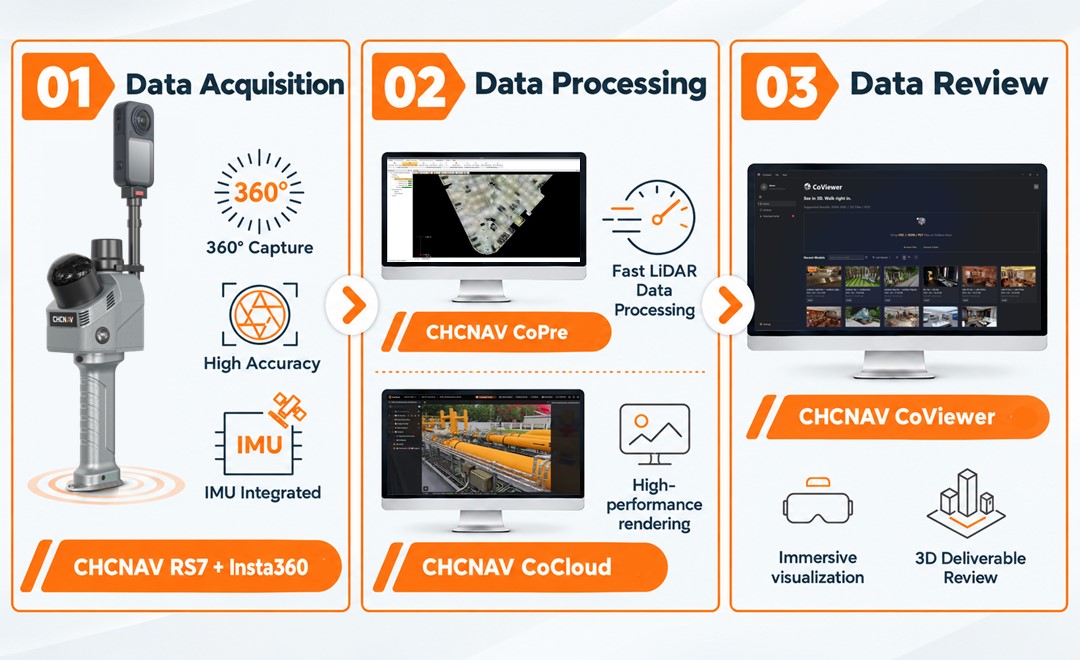
Von der Erfassung über die Cloud-Verarbeitung bis hin zur Anzeige auf dem Desktop umfasst der Arbeitsablauf vier Schritte:
1. Erfassung mit der integrierten 3DGS-Lösung
Handscanner der RS-Serie mit einer Insta360-Kamera
2. Hochladen der Daten zur Verarbeitung in CoCloud
Der lokale Rechenaufwand und die Hardwareanforderungen sinken drastisch
3. Laden Sie die Ergebnisse mit einem Klick in CoViewer herunter
Hochauflösende Offline-Anzeige ohne instabile Standortnetzwerke, Browser-Verzögerungen oder Bildkomprimierung
4. Präsentieren Sie die Ergebnisse
Präsentationen, Design-Reviews, digitaler Kulturtourismus und Digital-Twin-Darstellungen mit hochauflösenden Bildern und reibungsloser Interaktion
Es werden zwei Ausgabeformate unterstützt: eines für den allgemeinen Gebrauch und eines für professionelle, hochpräzise Arbeiten:
| Vorteil von HSC | Was das in der Praxis bedeutet |
|---|---|
| Komprimierte, platzsparende Speicherung | Bei gleicher Bildqualität und Genauigkeit ist eine HSC-Datei etwa 10 % so groß wie eine PLY-Datei, was die Kosten für Speicherung, Übertragung, Weitergabe und Sicherung senkt |
| Für sehr große Szenen konzipiert | Durch räumliche Aufteilung und mehrstufiges LOD-Rendering werden entfernte Geometrien vereinfacht, während Details im Nahbereich erhalten bleiben, sodass sich auch in großen Szenen reibungslos navigieren lässt |
| Arbeitsergebnisse an einem Ort | Das Modell kann seine Erfassungsbahn, seinen Ursprungspunkt, Umgebungsparameter und Kollisionsdaten enthalten, was eine zentrale Speicherung bei Ingenieurprojekten ermöglicht |
Die integrierte 3DGS-Lösung von CHC Navigation vereint Datenerfassung, Cloud-Verarbeitung und 3D-Visualisierung in einem einzigen Arbeitsablauf. Sie vereinfacht die Feldarbeit, verbessert die Darstellung der Ergebnisse und verkürzt die Zeit vom Vor-Ort-Besuch bis zum fertigen Modell. Ein Anwendungsbeispiel mit demselben Scanner finden Sie in unserem Workflow für Innenraumvermessungen mit dem RS7; die gesamte Palette an Handheld-, mobilen und luftgestützten Systemen finden Sie in unseren Lösungen für mobiles 3D-Mapping.
CHC Navigation (CHCNAV) entwickelt fortschrittliche Lösungen für Kartografie, Navigation und Ortung, die darauf ausgelegt sind, Produktivität und Effizienz zu steigern. CHCNAV bedient Branchen wie Geodaten, Landwirtschaft, Maschinensteuerung und Autonomie und liefert innovative Technologien, die Fachleute unterstützen und den Fortschritt der Branche vorantreiben. Mit einer globalen Präsenz in über 140 Ländern und einem Team von mehr als 2.200 Fachkräften gilt CHC Navigation als führendes Unternehmen in der Geodatenbranche und darüber hinaus. Weitere Informationen zu CHC Navigation [300627.SZ] finden Sie unter: https://geospatial.chcnav.com/about/overview
CHCNAV RS10
Tragbarer SLAM 3D-Laserscanner + GNSS RTK
CHCNAV RS7
Handheld-Echtzeit-3D-LiDAR-Scanner
CHCNAV CoPre
LiDAR-Verarbeitungssoftware
CHCNAV CoCloud
Cloud-basierte Plattform für 3D-Verarbeitung und -Anwendungen
CHCNAV CoViewer
Kostenlose, ressourcenschonende Desktop-Software zum Anzeigen von 3DGS-Dateien