30 oct. 2026
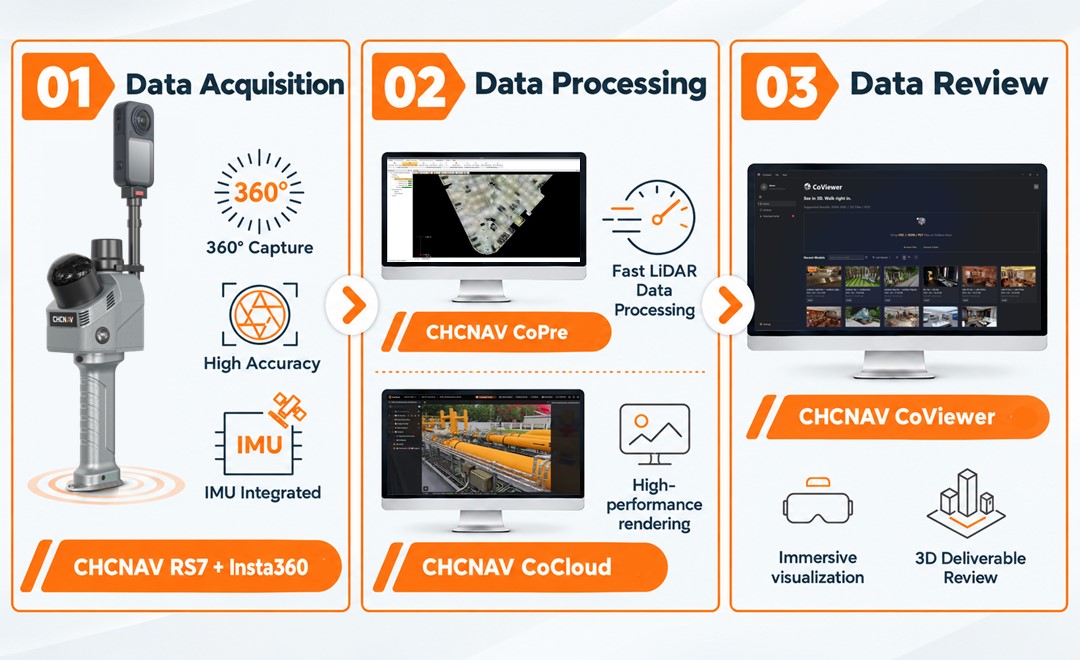
Un flux de travail complet de « 3D Gaussian Splatting » (3DGS) ne se limite pas à la simple acquisition de données. L’intégration matérielle, le traitement des données et la visualisation des modèles jouent tous un rôle dans la transformation des données de terrain en résultats 3D exploitables. Ce guide répond aux questions les plus fréquemment posées par les utilisateurs au sujet de la solution 3DGS intégrée de CHC Navigation, en suivant l'ordre des étapes du processus : comment associer le scanner portable CHCNAV RS7 à une caméra panoramique Insta360, comment traiter les données dans le cloud, et comment visualiser et partager les modèles finaux. Si vous découvrez cette technologie, notre article sur la modélisation par maillage et le « 3D Gaussian Splatting » explique le fonctionnement de 3DGS.
L'ensemble du processus est présenté dans notre vidéo : RS7 + Insta360 X6, processus de « Gaussian Splatting » en 3D.
| Scanner | Insta360 X6 | Insta360 X5 | Insta360 X4 |
|---|---|---|---|
| RS7 | Prise en charge | Prise en charge | Non pris en charge |
| RS10 (16 et 32 lignes) | Pas encore pris en charge | Prise en charge | Prise en charge |
La prise en charge complète de l'Insta360 X6 par le RS10 est prévue dans une prochaine version. Pour découvrir étape par étape la configuration et le traitement du RS7 et d'une Insta360 X6, regardez le tutoriel RS7 + Insta360 X6 consacré au balayage LiDAR et au traitement CoPre.
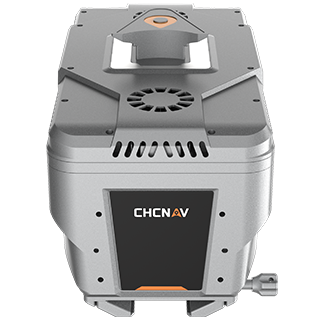
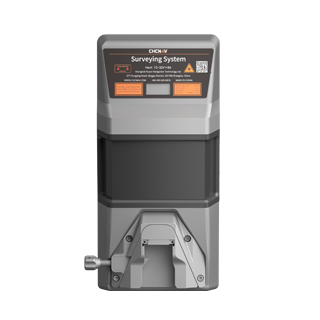
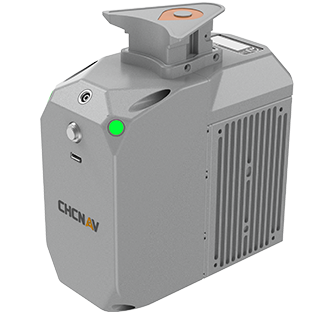
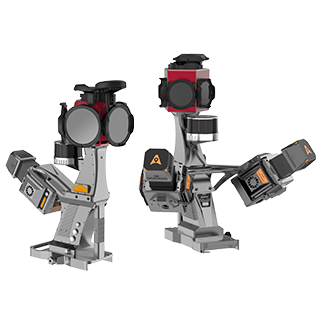
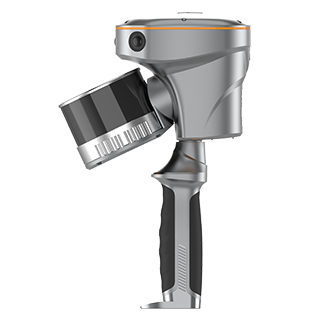
Grâce à ses caméras intégrées, le RS7 capture l'intégralité de la scène en une seule session de numérisation et génère les livrables essentiels : nuages de points en couleur, maillages et modèles 3DGS. Ses deux caméras HD de 12 MP et le moteur HPGS 2.0 sont conçus pour la reconstruction de scènes en couleurs réelles, ce qui répond aux besoins de modélisation des tâches courantes.
L'association du RS7 à une caméra panoramique Insta360 constitue une mise à niveau pour les applications de niveau professionnel. Insta360 dispose d’une technologie d’imagerie panoramique éprouvée, offrant une excellente qualité d’image dans des conditions difficiles telles que les scènes à plage dynamique élevée et en basse lumière. Associée aux données spatiales du RS7, elle améliore les détails de texture et la qualité visuelle des modèles 3DGS, ce qui s’avère particulièrement utile en basse lumière et dans les intérieurs présentant un éclairage complexe.
Par rapport à l'utilisation d'une caméra panoramique seule, la combinaison des nuages de points LiDAR et des images panoramiques présente trois avantages.
Une échelle plus précise par rapport au monde réel. La modélisation purement visuelle peut avoir du mal à reproduire les dimensions réelles. La fusion LiDAR améliore la précision de l'échelle du modèle et le rend plus fiable pour les mesures techniques.
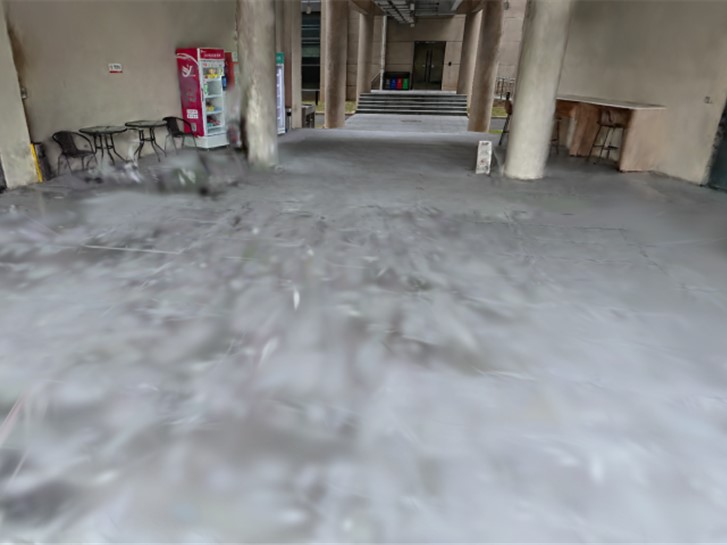
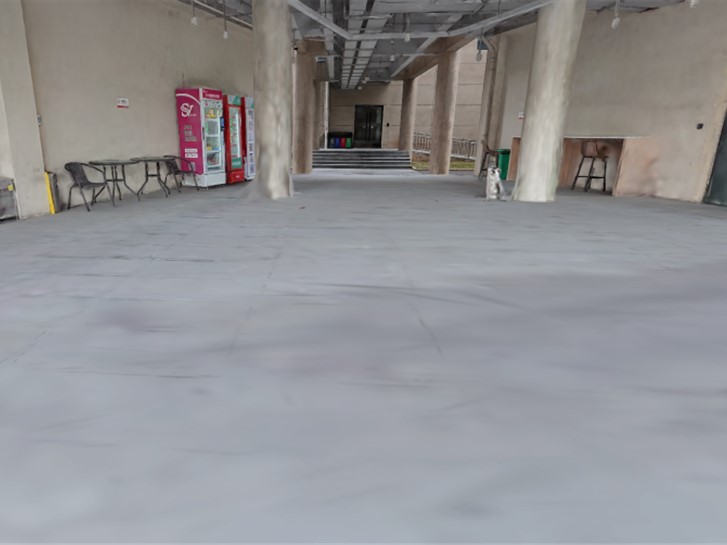
Une reconstruction plus stable dans les zones où la texture est faible. Dans les zones présentant peu de texture visuelle, telles que les murs unis et les espaces ouverts, les solutions purement visuelles peuvent ne pas parvenir à faire correspondre les repères, dériver sur une vaste zone de capture et produire des modèles mal alignés. La fusion de capteurs permet de maintenir stable l'estimation de la position de la caméra dans ces environnements peu riches en repères.
Plusieurs livrables 3D issus d'une seule acquisition, avec une qualité constante. Grâce à la fusion LiDAR, les mêmes données permettent de générer non seulement un modèle 3DGS, mais aussi des nuages de points, des maillages et d'autres livrables 3D ; une seule acquisition peut ainsi répondre à plusieurs besoins.
Cette mise à jour est axée sur la reconstruction dans des environnements difficiles et apporte des solutions à trois problèmes courants rencontrés sur le terrain :
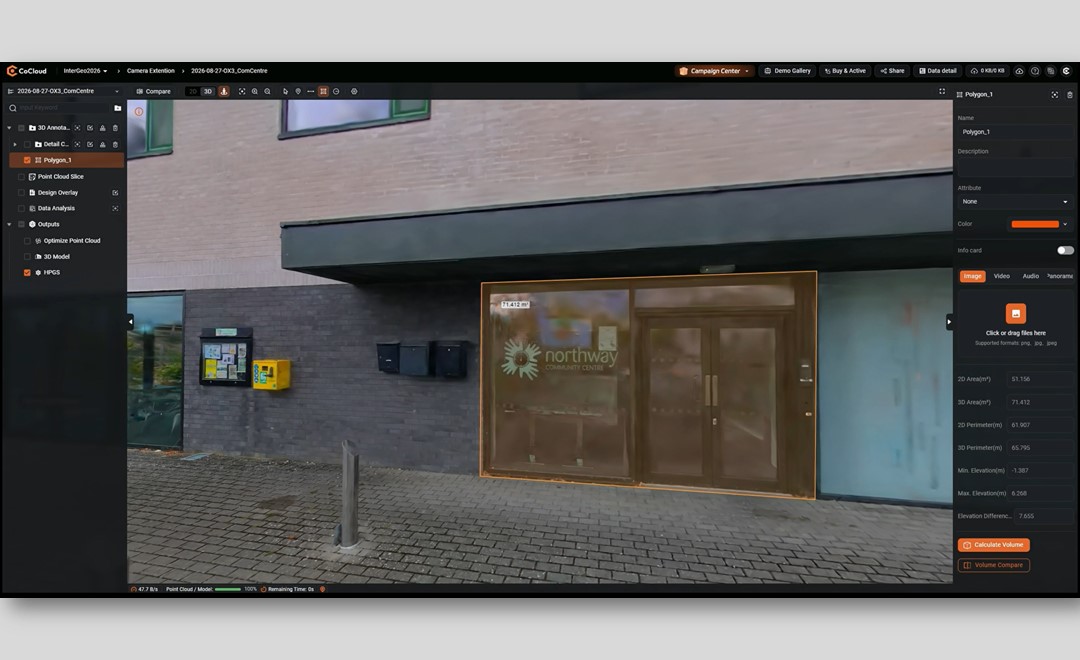
CoCloud rend inutile l'utilisation d'un ordinateur haute performance. Il suffit de télécharger les données de terrain pour que le modèle 3DGS soit généré automatiquement dans le cloud. Contrairement aux logiciels de bureau, il n'y a aucun logiciel à installer ni aucun paramètre complexe à configurer, et le traitement est plus rapide.
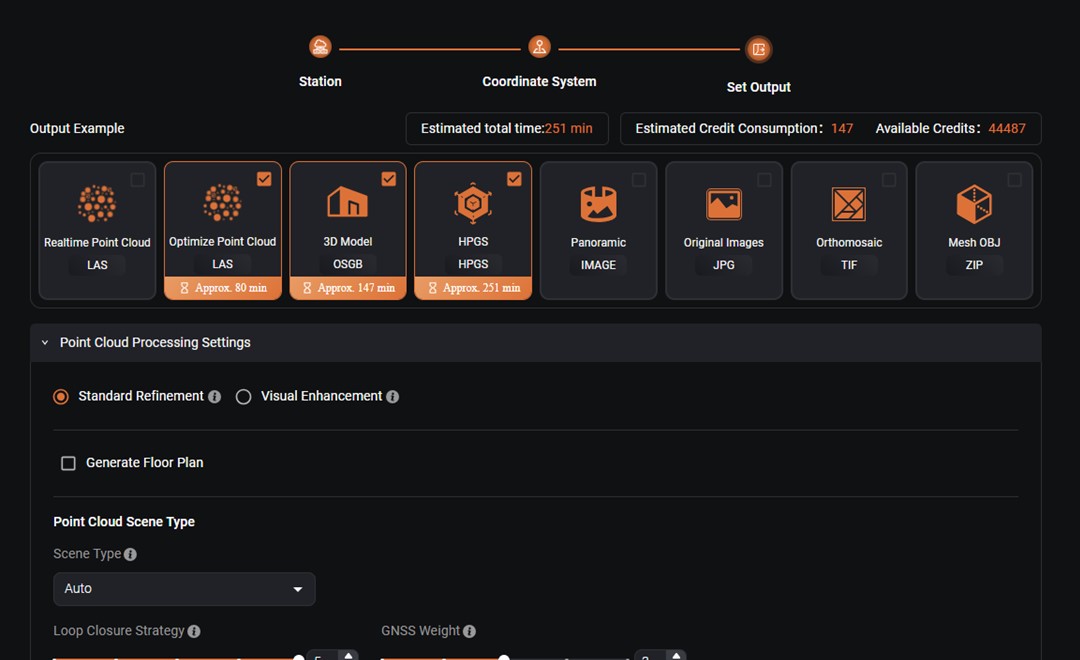
Avant le début du traitement, l’utilisateur choisit les résultats qu’il souhaite obtenir. En plus du modèle 3DGS, répertorié sous le nom HPGS, CoCloud peut générer des nuages de points en temps réel et optimisés (LAS), des images panoramiques, les images originales (JPG), une orthophoto (TIF) et un modèle maillé (OSJB et OBJ). Le temps de traitement estimé pour chaque résultat est affiché avant le lancement de la tâche.
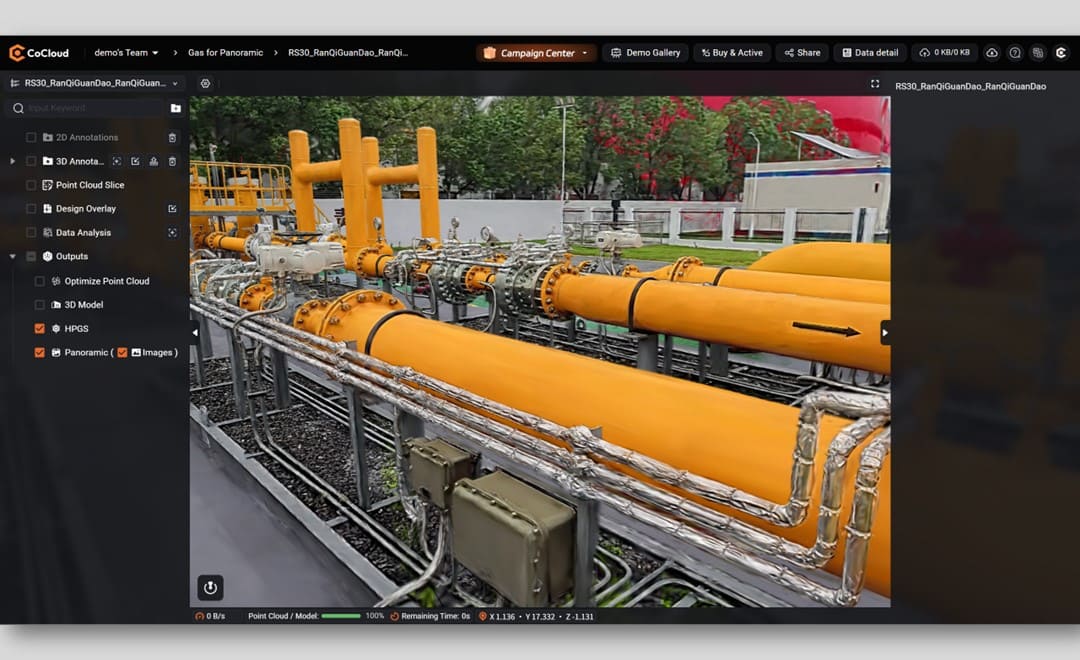
Les ressources informatiques dans le cloud s'adaptent à l'ampleur de la tâche. Une fois le traitement terminé, les résultats peuvent être consultés, gérés et partagés en ligne, ce qui permet de centraliser l'ensemble de la production 3DGS en un seul endroit. Vous pouvez vous connecter directement à CoCloud; la page produit CoCloud présente les options de mesure, d'annotation, de partage et de déploiement.
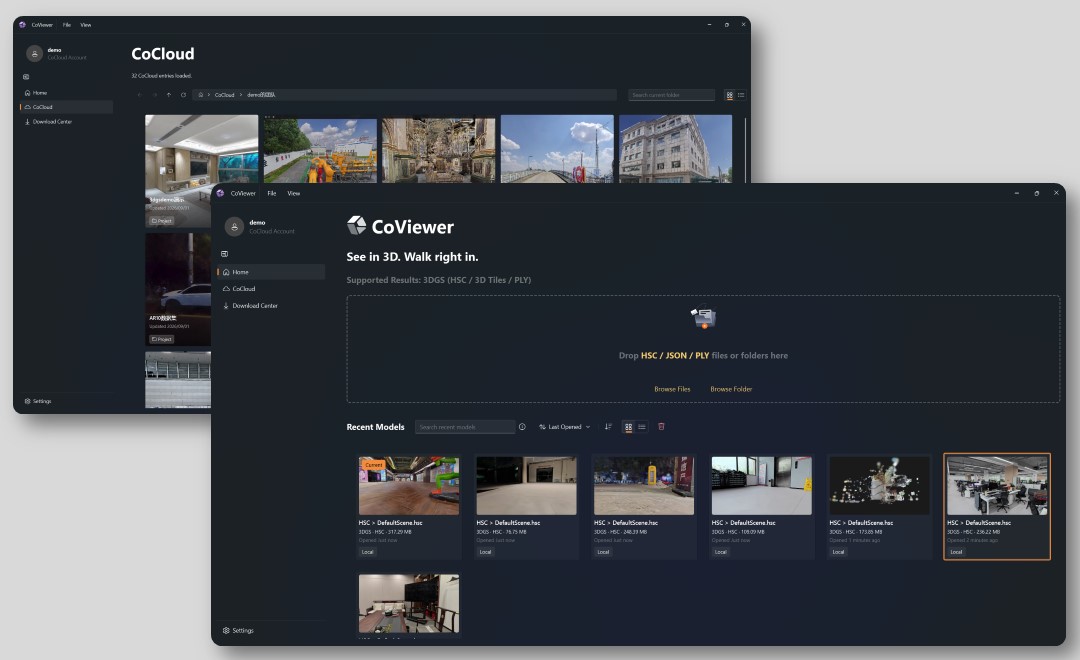
CoViewer est un visualiseur 3DGS gratuit et léger pour ordinateur de bureau, développé par CHC Navigation. Il offre une interaction fluide et des détails en haute définition, ce qui le rend particulièrement adapté à la présentation de livrables 3D, notamment issus de la numérisation portable et d’environnements intérieurs complexes. Notre article consacré au lancement de CoViewer présente ses formats de fichiers et ses modes de navigation. Nous nous intéressons ici plus particulièrement au moteur de rendu qui le sous-tend.
CoViewer s'appuie sur le moteur UniRender développé par CHC Navigation, qui optimise l'ensemble du pipeline de rendu 3DGS grâce à quatre technologies :
| Technologie | Avantages pour le spectateur |
|---|---|
| Harmoniques sphériques d'ordre supérieur avec diffusion adaptative des données HSC | Permet de conserver un éclairage et des reflets réalistes dans le modèle tout en diffusant les données HSC à la demande pour un affichage fluide en temps réel |
| Mappage de tons adaptatif | Équilibre la luminosité, le contraste et les couleurs, afin que l’image reste cohérente lors du passage d’une vue panoramique à un détail rapproché |
| Rendu et anticrénelage accélérés par le GPU | Gère le splatting, le culling de visibilité, le tri par profondeur et le blending sur le GPU pour résoudre la superposition des couches dans les scènes denses, et réduit le scintillement des contours lors des déplacements |
| Niveau de détail (LOD) multi-échelle | Équilibre les performances de l'appareil, la qualité d'image et la fluidité de la navigation, afin que les scènes de grande envergure restent fluides tout en conservant les détails fins |
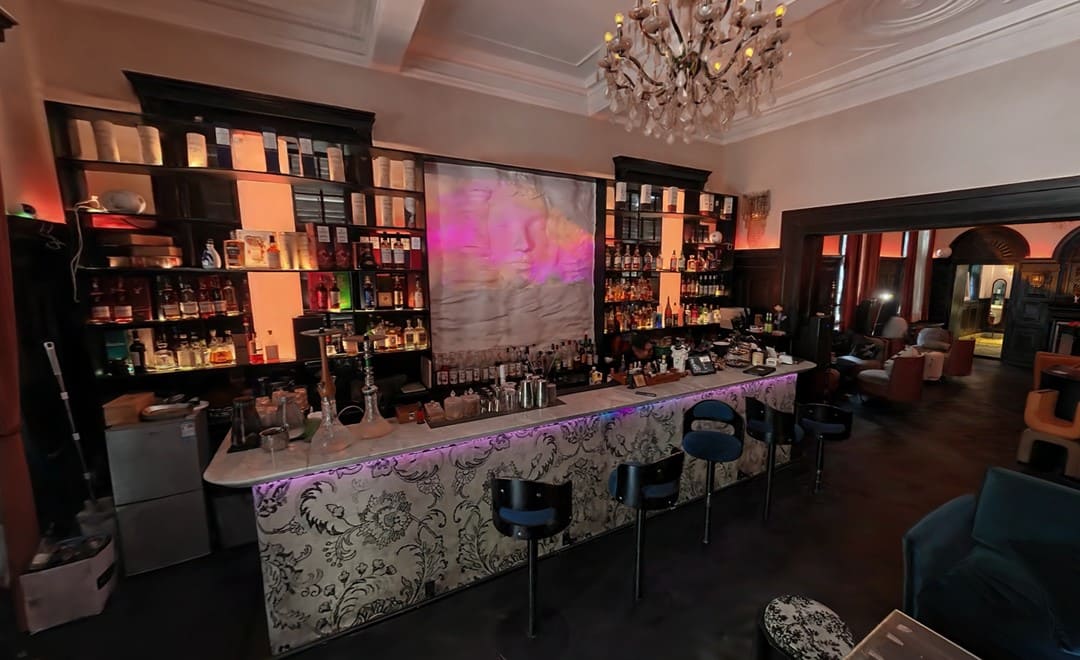
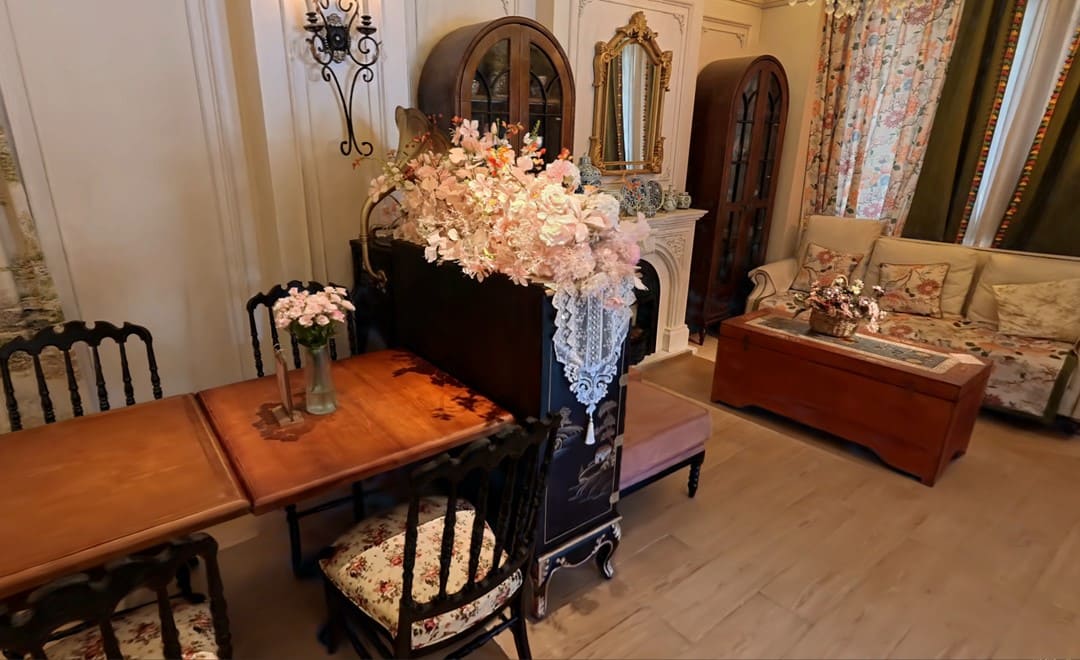
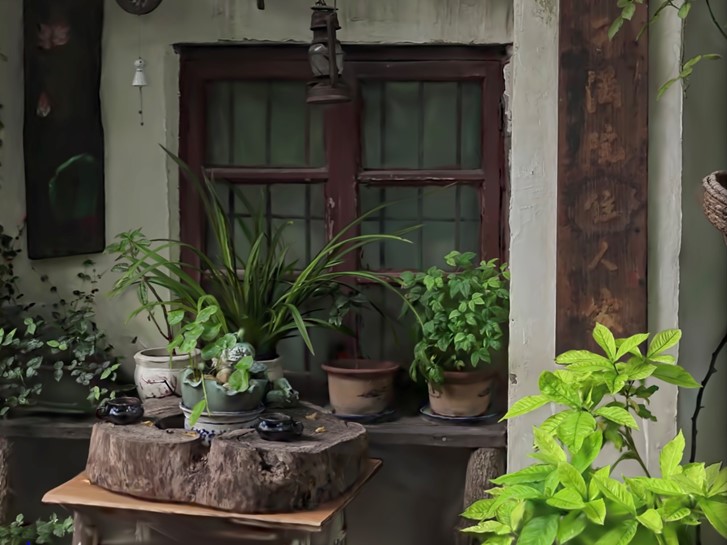
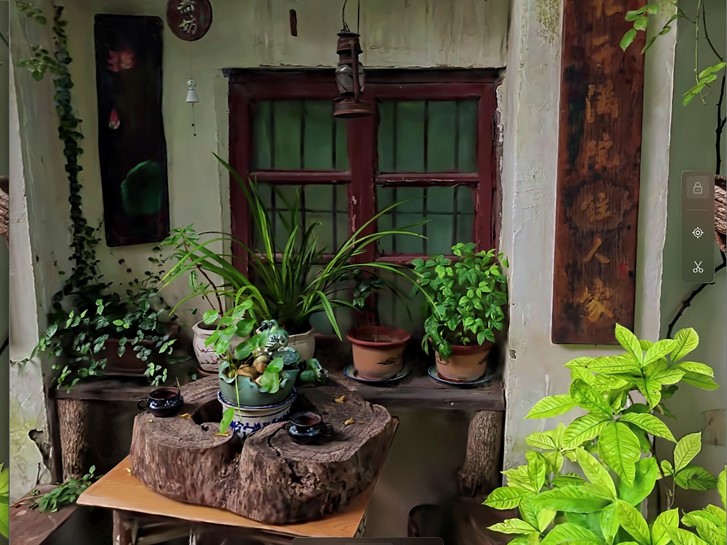
Parmi les applications typiques, on peut citer les détails peints dans les sites du patrimoine culturel et les salles d'exposition, les imitations de bois et de tissu dans les intérieurs résidentiels, ainsi que les intérieurs complexes présentant un fort contraste entre la lumière et l'ombre. Les détails et les couleurs restent fidèles même lorsqu'on les observe de près.
De la capture au traitement dans le cloud, en passant par la visualisation sur ordinateur, le flux de travail se déroule en quatre étapes :
1. Capture à l'aide de la solution 3DGS intégrée
Scanner portable de la série RS équipé d’une caméra Insta360
2. Téléchargement des données vers CoCloud pour traitement
Les besoins en ressources informatiques et matérielles locales diminuent considérablement
3. Téléchargez les résultats sur CoViewer en un seul clic
Visualisation hors ligne en haute définition, sans les aléas des réseaux sur site, les ralentissements du navigateur ni la compression d'images
4. Présentez les résultats
Présentations, revues de conception, tourisme culturel numérique et visualisations de jumeaux numériques, avec des visuels haute définition et une interaction fluide
Deux formats de sortie sont pris en charge : l'un destiné à un usage général, l'autre à un usage professionnel nécessitant une grande précision :
| L'avantage HSC | Ce que cela signifie concrètement |
|---|---|
| Stockage compressé et léger | À qualité d’image et précision égales, un fichier HSC occupe environ 10 % de l’espace d’un fichier PLY, ce qui réduit les coûts de stockage, de transfert, de partage et de sauvegarde |
| Conçu pour les scènes de très grande envergure | Le partitionnement spatial et le rendu LOD à plusieurs niveaux simplifient la géométrie éloignée tout en conservant les détails de proximité, ce qui permet de naviguer en toute fluidité dans les scènes de grande envergure |
| Fichiers de livraison regroupés | Le modèle peut intégrer sa trajectoire de capture, son point d’origine, ses paramètres environnementaux et ses données de collision, pour un stockage centralisé dans le cadre de projets d’ingénierie |
La solution intégrée 3DGS de CHC Navigation combine la collecte de données, le traitement dans le cloud et la visualisation 3D au sein d'un seul flux de travail. Elle simplifie le travail sur le terrain, améliore la visualisation des résultats et réduit le délai entre la visite sur site et l'obtention du modèle final. Pour découvrir un exemple pratique utilisant ce même scanner, consultez notre flux de travail de levé en intérieur avec le RS7. Pour découvrir notre gamme complète de systèmes portatifs, mobiles et aéroportés, consultez nos solutions de cartographie mobile 3D.
CHC Navigation (CHCNAV) développe des solutions avancées de cartographie, de navigation et de positionnement conçues pour améliorer la productivité et l'efficacité. Au service de secteurs tels que le géospatial, l'agriculture, le contrôle des machines et l'autonomie, CHCNAV propose des technologies innovantes qui donnent les moyens d'agir aux professionnels et favorisent le progrès de l'industrie. Avec une présence mondiale couvrant plus de 140 pays et une équipe de plus de 2 200 professionnels, CHC Navigation est reconnue comme un leader dans le secteur géospatial et au-delà. Pour plus d'informations sur CHC Navigation [300627.SZ], rendez-vous sur : https://geospatial.chcnav.com/about/overview
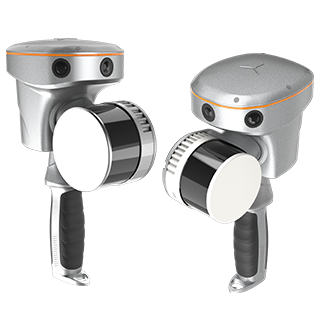
CHCNAV RS10
Scanner laser SLAM 3D portable + GNSS RTK
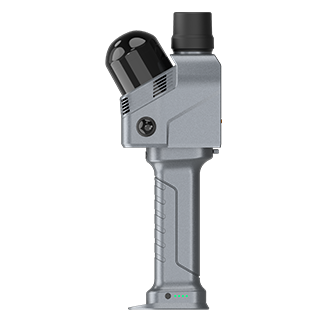
CHCNAV RS7
Scanner LiDAR 3D portable en temps réel
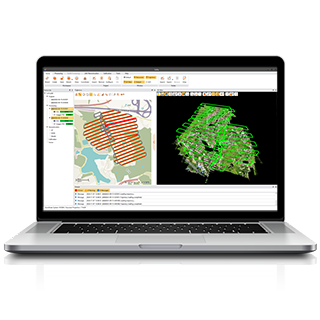
CHCNAV CoPre
Logiciel de traitement LiDAR
CHCNAV CoCloud
Plateforme cloud de traitement, visualisation et applications 3D
CHCNAV CoViewer
Logiciel de visualisation 3DGS léger et gratuit pour ordinateur