30 de oct. de 2026
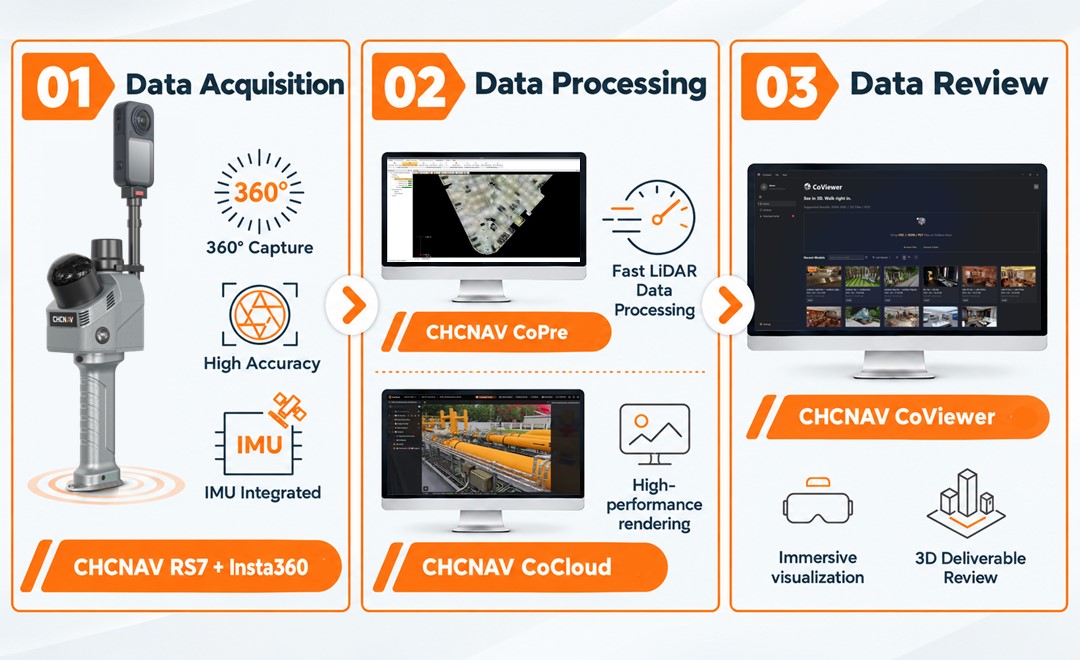
Un flujo de trabajo completo de 3D Gaussian Splatting (3DGS) implica mucho más que la simple captura de datos. La integración del hardware, el procesamiento de datos y la visualización de modelos son elementos fundamentales para convertir los datos de campo en resultados 3D útiles. Esta guía responde a las preguntas más frecuentes de los usuarios sobre la solución integrada 3DGS de CHC Navigation, siguiendo el orden en que se realiza el trabajo: cómo emparejar el escáner portátil CHCNAV RS7 con una cámara panorámica Insta360, cómo procesar los datos en la nube y cómo visualizar y compartir los modelos finales. Si eres nuevo en esta tecnología, nuestro artículo sobre modelado de mallas y «3D Gaussian Splatting» explica cómo funciona 3DGS.
En nuestro vídeo se muestra el flujo de trabajo completo: RS7 + Insta360 X6, flujo de trabajo de «Gaussian Splatting» en 3D.
| Escáner | Insta360 X6 | Insta360 X5 | Insta360 X4 |
|---|---|---|---|
| RS7 | Compatible | Compatible | No compatible |
| RS10 (16 y 32 líneas) | Aún no compatible | Compatible | Compatible |
Está previsto que el RS10 sea totalmente compatible con la Insta360 X6 en una versión futura. Para ver paso a paso cómo se configuran y procesan el RS7 y una Insta360 X6, mira el tutorial del RS7 + Insta360 X6 sobre escaneo LiDAR y procesamiento con CoPre.
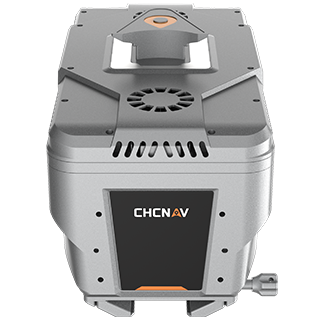
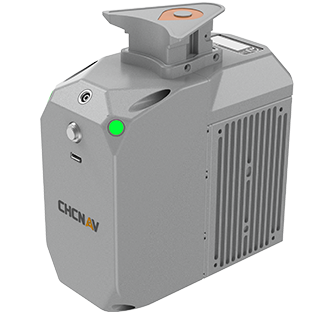
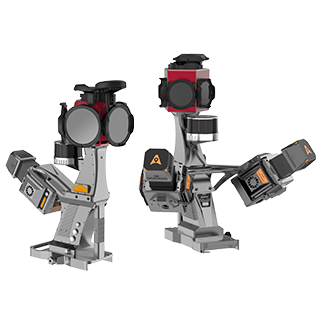
Gracias a sus cámaras integradas, el RS7 captura todo en una sola sesión de escaneo y genera los resultados esenciales: nubes de puntos en color, mallas y modelos 3DGS. Sus dos cámaras HD de 12 MP y el motor HPGS 2.0 están diseñados para la reconstrucción de escenas en color real, lo que cubre las necesidades de modelado del trabajo habitual.
Combinar el RS7 con una cámara panorámica Insta360 supone una mejora para aplicaciones de nivel profesional. Insta360 cuenta con una tecnología de imágenes panorámicas consolidada, con una excelente calidad de imagen en condiciones difíciles, como escenas de alto rango dinámico y con poca luz. En combinación con los datos espaciales del RS7, mejora el detalle de las texturas y la calidad visual de los modelos 3DGS, lo que resulta especialmente útil en condiciones de poca luz y en interiores con iluminación compleja.
En comparación con el uso exclusivo de una cámara panorámica, la combinación de nubes de puntos LiDAR con imágenes panorámicas presenta tres ventajas.
Una escala real más precisa. El modelado puramente visual puede tener dificultades para reproducir las dimensiones reales. La fusión con LiDAR mejora la precisión de la escala del modelo y lo hace más fiable para las mediciones de ingeniería.
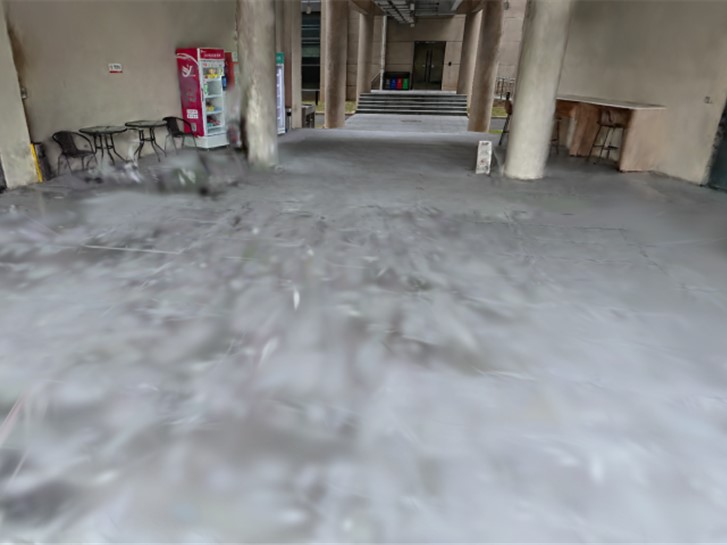
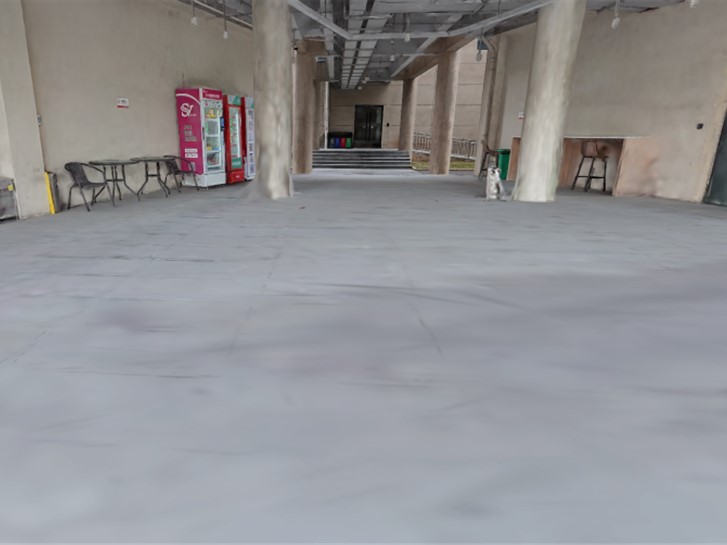
Reconstrucción más estable en zonas con poca textura. En áreas con textura visual limitada, como paredes lisas y espacios abiertos, las soluciones puramente visuales pueden no lograr hacer coincidir los puntos de referencia, desviarse a lo largo de una amplia zona de captura y generar modelos desalineados. La fusión de sensores mantiene estable la estimación de la posición de la cámara en estos entornos con pocos puntos de referencia.
Varios resultados en 3D a partir de una sola captura, con una calidad constante. Gracias a la fusión de datos LiDAR, los mismos datos permiten generar no solo un modelo 3DGS, sino también nubes de puntos, mallas y otros resultados en 3D, por lo que una sola captura sirve para varios fines.
Esta actualización se centra en la reconstrucción en entornos difíciles y aborda tres problemas habituales en la obra:
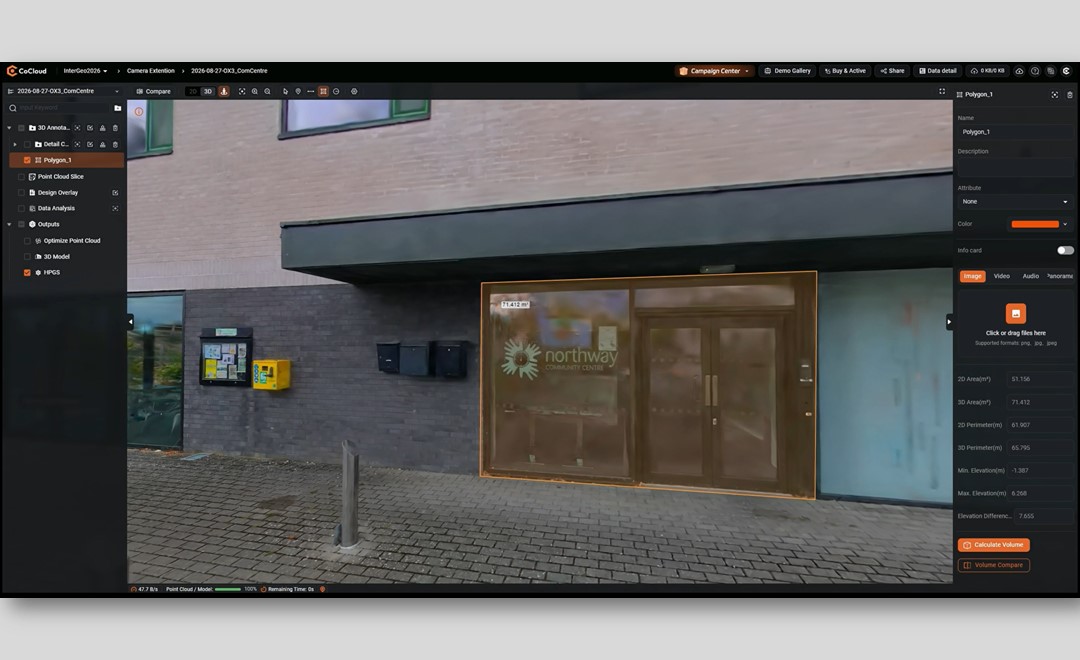
CoCloud elimina la necesidad de disponer de un ordenador de alto rendimiento. Basta con subir los datos de campo para que el modelo 3DGS se genere automáticamente en la nube. A diferencia del software de escritorio, no hay que instalar ningún programa ni configurar parámetros complejos, y el procesamiento es más rápido.
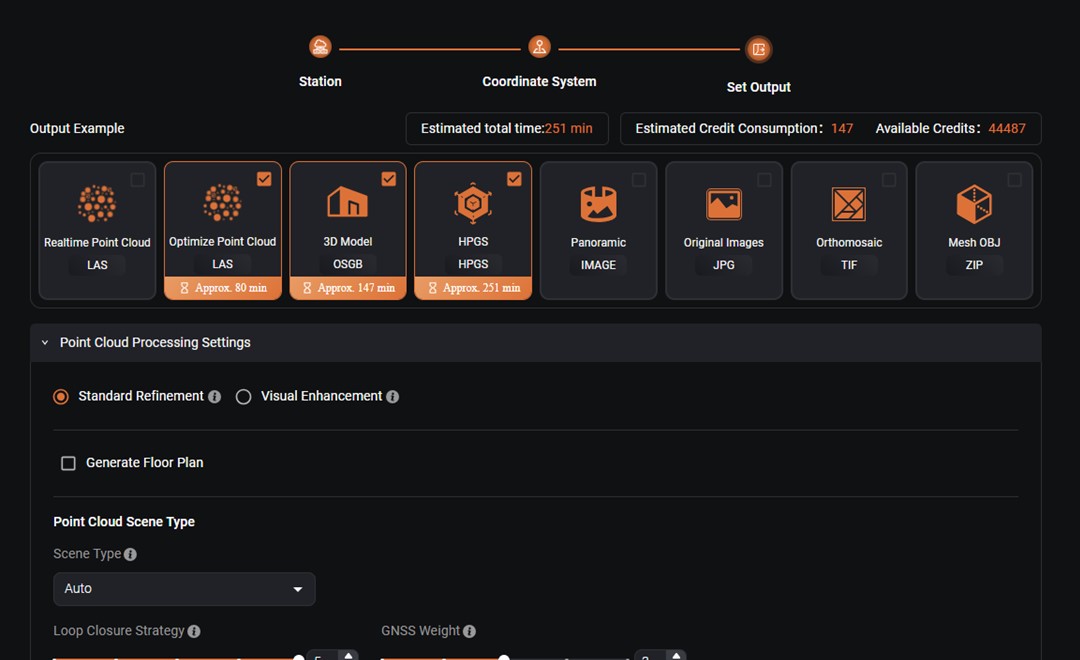
Antes de que comience el procesamiento, el usuario selecciona los resultados que desea obtener. Además del modelo 3DGS, identificado como HPGS, CoCloud puede generar nubes de puntos en tiempo real y optimizadas (LAS), imágenes panorámicas, las imágenes originales (JPG), una ortofoto (TIF) y un modelo de malla (OSJB y OBJ). Antes de iniciar el trabajo, muestra el tiempo de procesamiento estimado para cada resultado.
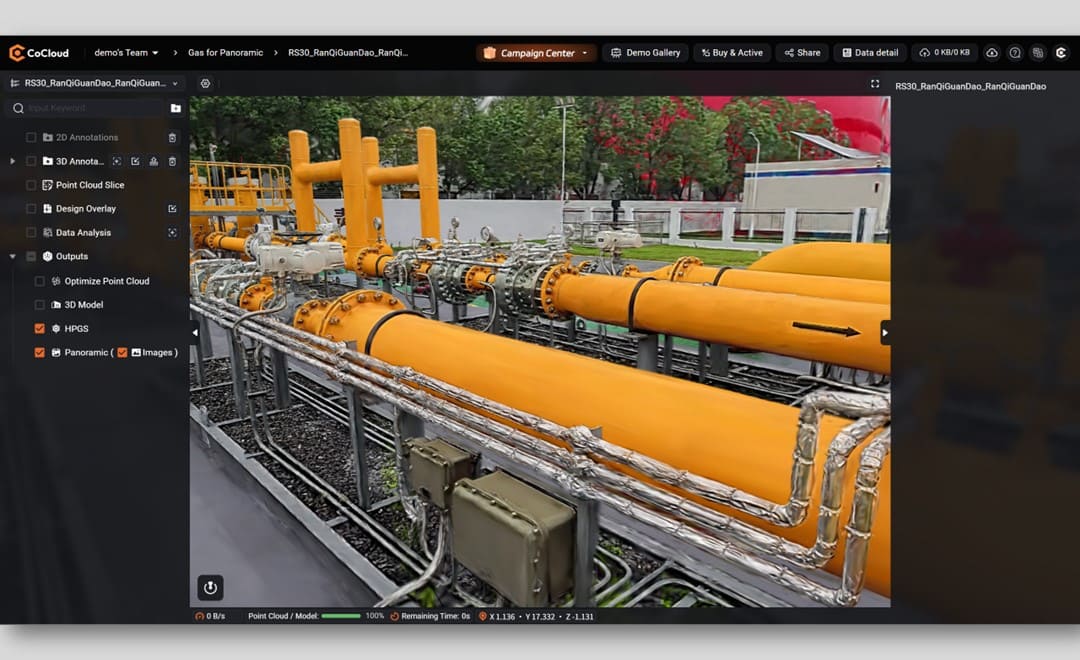
Los recursos informáticos en la nube se adaptan al volumen del trabajo. Una vez finalizado el procesamiento, los resultados se pueden consultar, gestionar y compartir en línea, lo que permite mantener toda la producción de 3DGS en un único lugar. Puedes iniciar sesión directamente en CoCloud; en la página del producto de CoCloud se describen las opciones de medición, anotación, uso compartido e implementación.
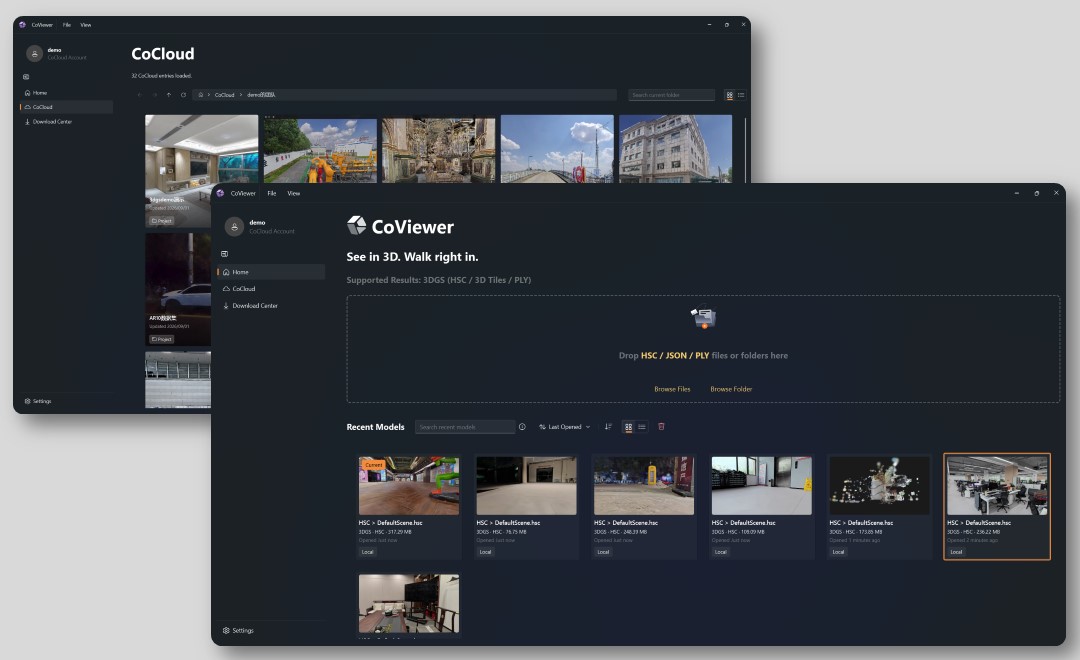
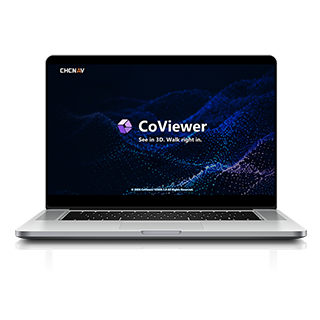
CoViewer es un visor de 3DGS para ordenador gratuito y ligero desarrollado por CHC Navigation. Ofrece una interacción fluida y detalles en alta definición, lo que lo hace idóneo para presentar resultados en 3D, especialmente los obtenidos mediante escaneo con dispositivos portátiles y en entornos interiores complejos. Nuestro artículo sobre el lanzamiento de CoViewer aborda sus formatos de archivo y modos de navegación. En este artículo nos centramos en el motor de renderizado que hay detrás.
CoViewer funciona con el motor UniRender, desarrollado por CHC Navigation, que optimiza todo el proceso de renderizado 3DGS mediante cuatro tecnologías:
| Tecnología | Qué aporta al espectador |
|---|---|
| Armónicos esféricos de orden superior con transmisión adaptativa de datos HSC | Mantiene una iluminación y unos reflejos realistas en el modelo, al tiempo que transmite datos HSC bajo demanda para ofrecer una visualización fluida en tiempo real |
| Mapeo de tonos adaptativo | Equilibra el brillo, el contraste y el color, de modo que la imagen se mantiene coherente al pasar de una vista panorámica a un detalle cercano |
| Renderizado y suavizado acelerados por GPU | Gestiona el splatting, el culling de visibilidad, la clasificación por profundidad y la fusión en la GPU para resolver las capas en escenas densas, y reduce el parpadeo de los bordes durante el movimiento |
| Nivel de detalle (LOD) multiescala | Equilibra el rendimiento del dispositivo, la calidad de la imagen y la fluidez de la navegación, de modo que las escenas de gran tamaño se mantengan fluidas sin perder los detalles más sutiles |
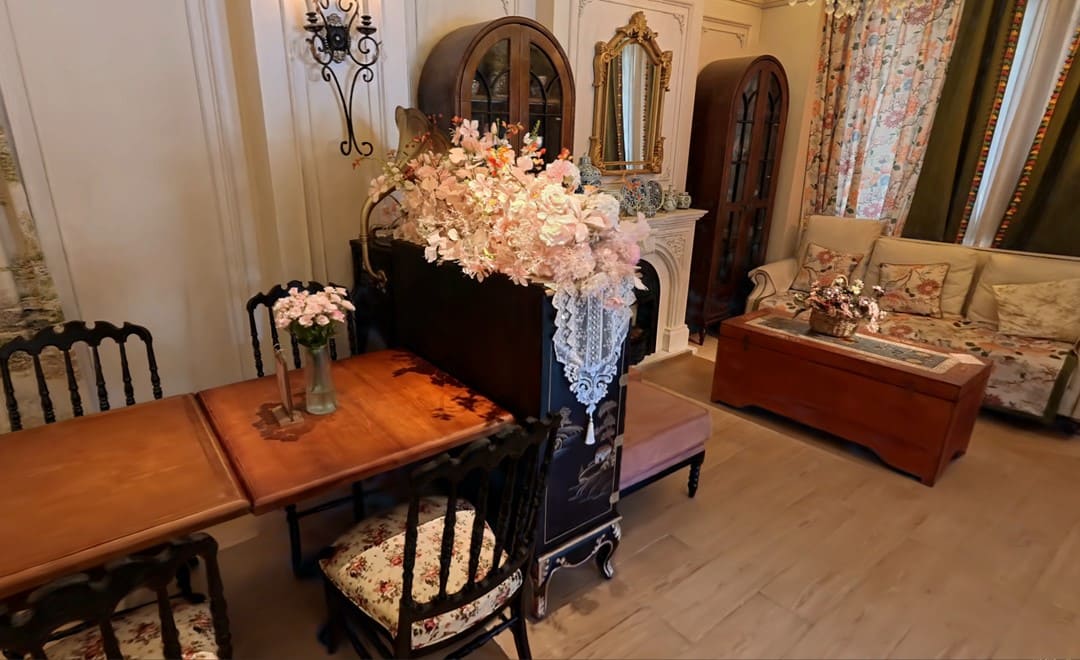
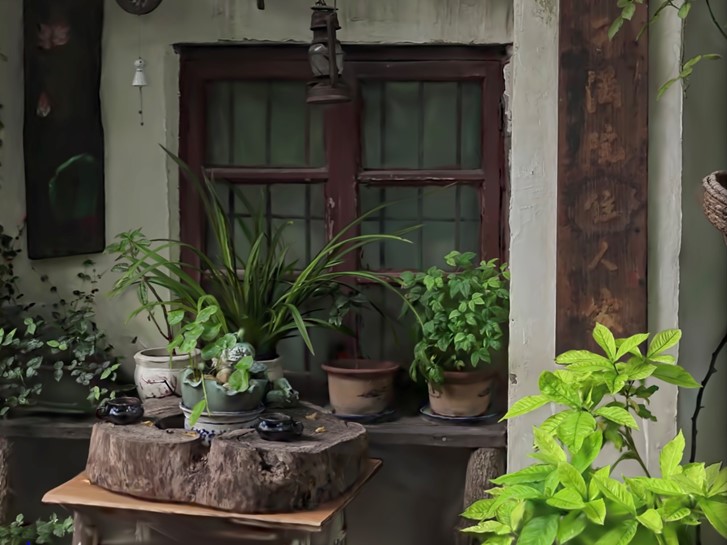
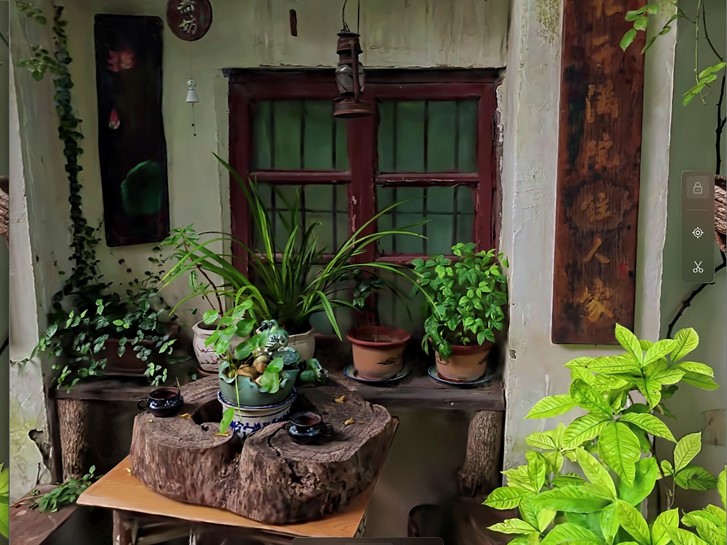
Entre sus usos habituales se incluyen los detalles pintados en lugares de patrimonio cultural y salas de exposiciones, las vetas de la madera y los tejidos en interiores residenciales, así como interiores complejos con un fuerte contraste entre luces y sombras. Los detalles y el color se mantienen incluso cuando se observan de cerca.
Desde la captura hasta el procesamiento en la nube y la visualización en el ordenador, el flujo de trabajo se desarrolla en cuatro pasos:
1. Captura con la solución 3DGS integrada
Escáner de mano de la serie RS con una cámara Insta360
2. Carga de los datos en CoCloud para su procesamiento
Los requisitos locales de computación y hardware se reducen drásticamente
3. Descarga los resultados en CoViewer con un solo clic
Visualización sin conexión en alta definición, sin redes inestables en las instalaciones, sin retrasos en el navegador ni compresión de imágenes
4. Presenta los resultados
Presentaciones, revisiones de diseño, turismo cultural digital y exhibiciones de gemelos digitales, con imágenes de alta definición y una interacción fluida
Se admiten dos formatos de salida: uno para uso general y otro para trabajos profesionales de alta precisión:
| Ventaja de HSC | Qué significa en la práctica |
|---|---|
| Almacenamiento comprimido y ligero | Con la misma calidad de imagen y precisión, un archivo HSC ocupa aproximadamente un 10 % del tamaño de un archivo PLY, lo que reduce el coste de almacenamiento, transferencia, intercambio y copia de seguridad |
| Diseñado para escenas muy grandes | La partición espacial y el renderizado LOD multinivel simplifican la geometría lejana y conservan los detalles de cerca, de modo que la navegación por escenas grandes sigue siendo fluida |
| Resultados agrupados | El modelo puede incluir su trayectoria de captura, punto de origen, parámetros ambientales y datos de colisión, lo que permite un almacenamiento centralizado en proyectos de ingeniería |
La solución integrada 3DGS de CHC Navigation combina la captura de datos, el procesamiento en la nube y la visualización en 3D en un único flujo de trabajo. Simplifica el trabajo de campo, mejora la visualización de los resultados y reduce el tiempo que transcurre desde la visita al emplazamiento hasta el modelo final. Para ver un ejemplo práctico con el mismo escáner, consulta nuestro flujo de trabajo de topografía en interiores con el RS7 y, para conocer la gama completa de sistemas portátiles, móviles y aéreos, nuestras soluciones de cartografía móvil en 3D.
CHC Navigation (CHCNAV) desarrolla soluciones avanzadas de cartografía, navegación y posicionamiento diseñadas para aumentar la productividad y la eficiencia. CHCNAV, que presta servicio a sectores como el geoespacial, la agricultura, el control de maquinaria y la autonomía, ofrece tecnologías innovadoras que potencian el trabajo de los profesionales e impulsan el avance del sector. Con una presencia global que abarca más de 140 países y un equipo de más de 2.200 profesionales, CHC Navigation es reconocida como líder en el sector geoespacial y más allá. Para obtener más información sobre CHC Navigation [300627.SZ], visite: https://geospatial.chcnav.com/about/overview
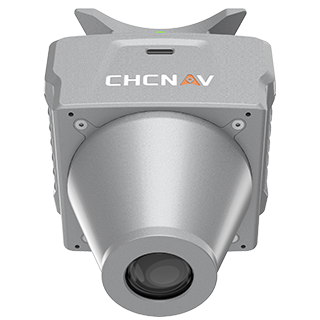
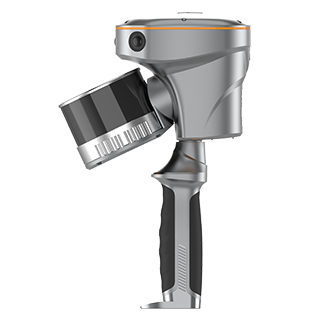
CHCNAV RS10
Escáner láser SLAM 3D portátil + GNSS RTK
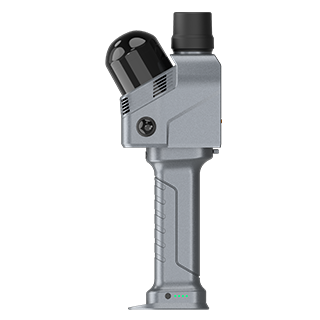
CHCNAV RS7
Escáner LiDAR 3D portátil en tiempo real
CHCNAV CoPre
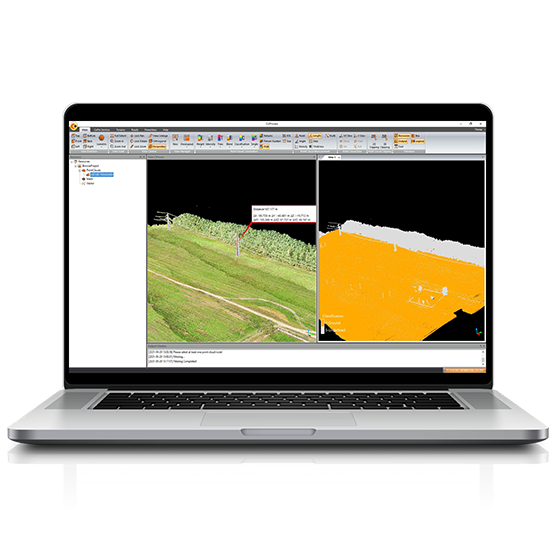
Software de procesamiento LiDAR
CHCNAV CoCloud
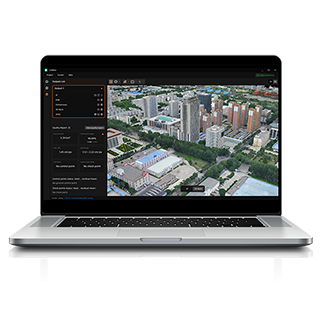
Plataforma 3D de Procesamiento y Aplicaciones Basada en la Nube
CHCNAV CoViewer
Software de escritorio ligero y gratuito para visualizar modelos 3DGS