30 oct. 2026
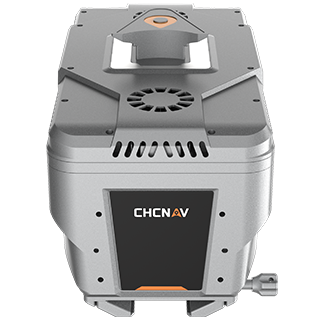
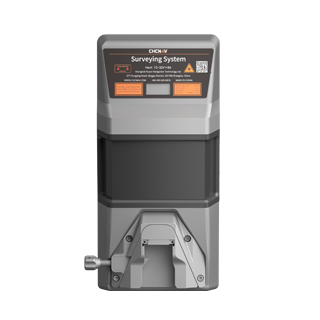
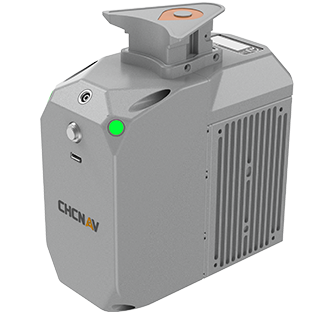
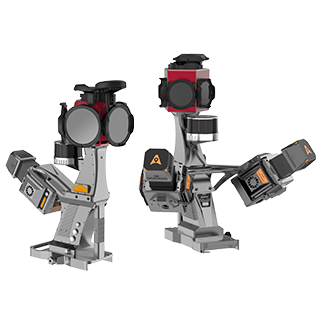
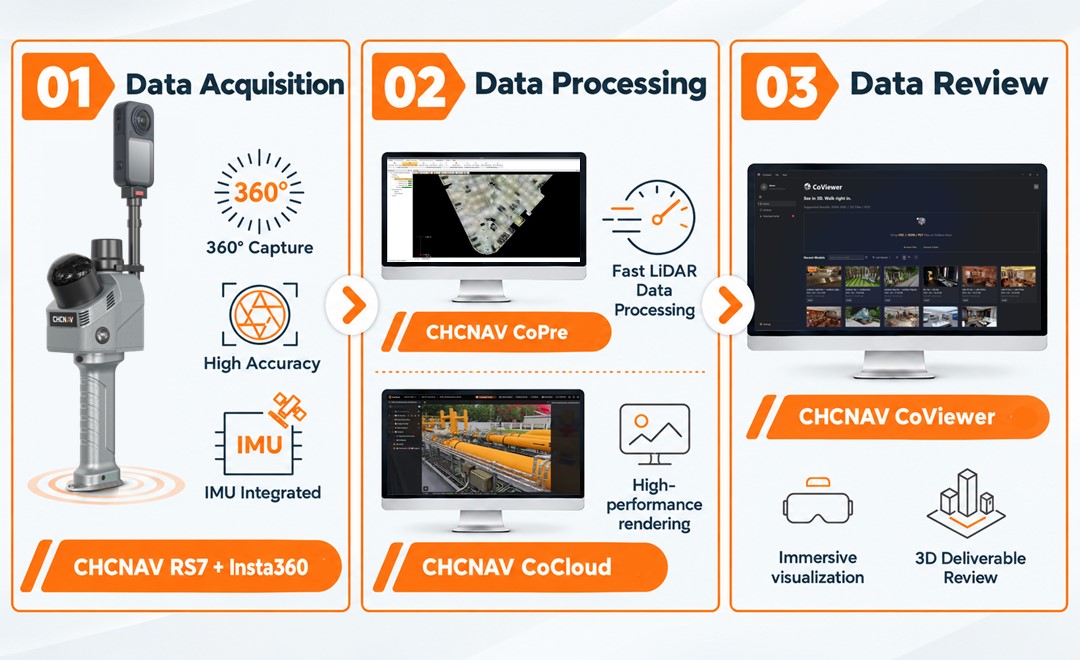
La création d'un modèle 3D photoréaliste ne se limite pas à la capture d'images ou de nuages de points. Pour obtenir un résultat exploitable, les professionnels doivent également assurer la cohérence des données spatiales, gérer le traitement et disposer d'outils adaptés à la visualisation et au partage des scènes 3D. La solution intégrée de 3D Gaussian Splatting (3DGS) de CHC Navigation (CHCNAV) réunit ces différentes étapes dans un même flux de travail. Elle associe les scanners LiDAR SLAM portables CHCNAV RS7 et RS10 à des caméras panoramiques Insta360 compatibles, les logiciels de traitement CoPre et CoCloud, ainsi que la visionneuse 3DGS CoViewer.
Ce guide répond aux principales questions concernant la compatibilité des équipements, les avantages de la fusion LiDAR et imagerie, le traitement des données dans le cloud et la visualisation des modèles 3DGS. Pour comprendre les principes de cette technologie, consultez également notre article comparant la modélisation par maillage et le 3D Gaussian Splatting.
Découvrez également notre tutoriel RS7 + Insta360 X6, qui présente la configuration des équipements, l'acquisition LiDAR et le traitement des données dans CoPre.
| Scanner | Insta360 X6 | Insta360 X5 | Insta360 X4 |
|---|---|---|---|
| RS7 | Compatible | Compatible | Non compatible |
| RS10 (16 et 32 lignes) | Pas encore compatible | Compatible | Compatible |
La prise en charge de l'Insta360 X6 par le RS10 est prévue dans une prochaine mise à jour.
Le choix de la caméra doit tenir compte de la configuration matérielle, de la version logicielle et des conditions d'acquisition. Pour le RS7 associé à l'Insta360 X6, le tutoriel de CHCNAV détaille notamment le montage, la connexion, les paramètres de capture et l'importation des données dans CoPre.
Le RS7 intègre deux caméras HD de 12 MP et le moteur de reconstruction HPGS 2.0. Cette configuration permet de produire des nuages de points colorisés, des maillages et des modèles 3D Gaussian Splatting à partir d'une acquisition réalisée avec le scanner seul. Pour de nombreux projets de documentation intérieure, cette combinaison répond déjà aux besoins de capture géométrique et de restitution visuelle.
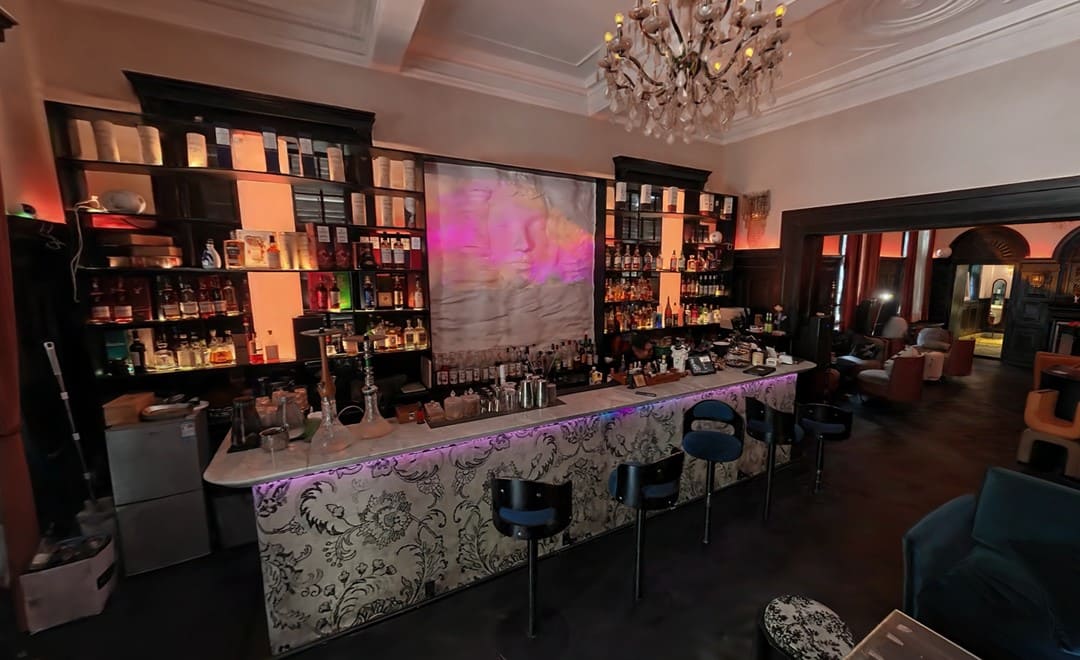
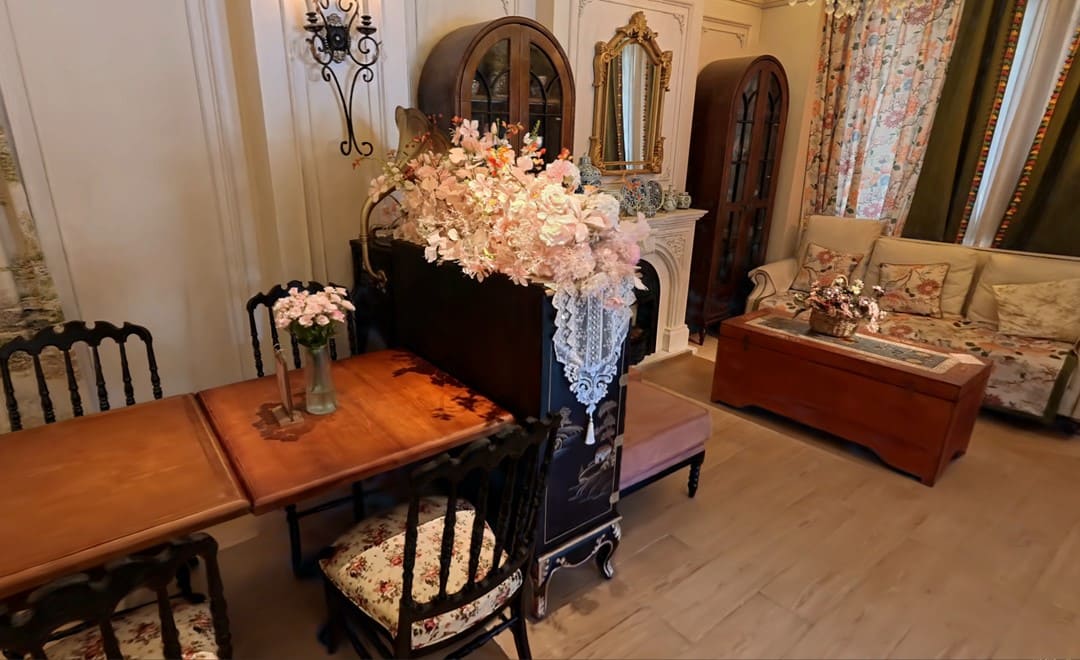
L'ajout d'une caméra panoramique Insta360 vise principalement à améliorer la qualité des images utilisées pour la reconstruction photoréaliste. L'imagerie à 360° apporte des informations visuelles complémentaires, notamment dans les environnements présentant des contrastes lumineux importants, des surfaces complexes ou des conditions de faible éclairage. Associées aux données LiDAR du RS7, ces images permettent de restituer plus finement les couleurs, les matériaux et les détails visuels des modèles 3DGS. Cette configuration est particulièrement intéressante pour les espaces commerciaux, les hôtels, les salles d'exposition, les bâtiments historiques et les projets de visualisation immobilière.
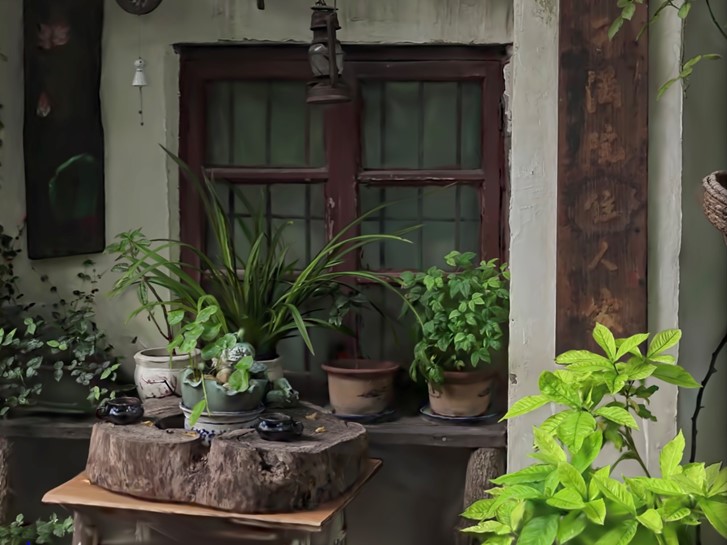
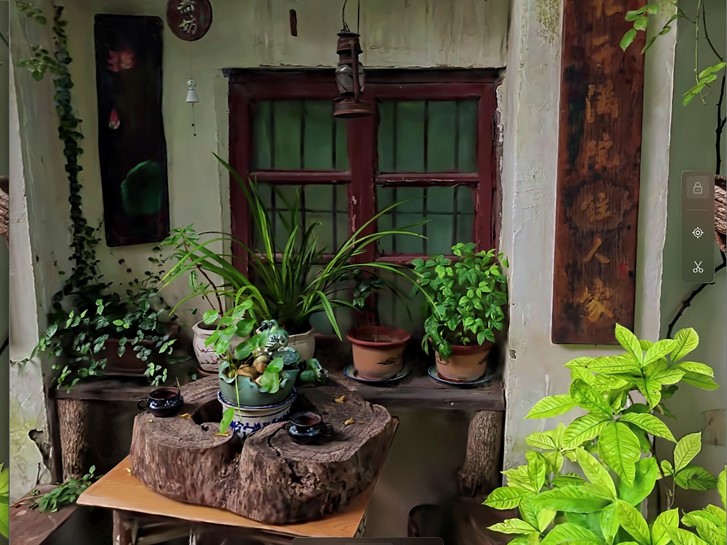
La modélisation 3DGS fondée uniquement sur des images peut produire des scènes photoréalistes, mais elle dépend fortement de la qualité des prises de vue et de la reconstruction des positions des caméras. En associant des données LiDAR à l'imagerie panoramique, CHCNAV apporte une référence géométrique complémentaire à la reconstruction visuelle.
Les grands espaces, les intérieurs faiblement éclairés et les environnements très fréquentés constituent des situations particulièrement exigeantes pour la capture 3D. La solution CHCNAV associe la géométrie LiDAR, l'imagerie panoramique et des algorithmes de traitement conçus pour améliorer les résultats dans ces conditions.
Pour un traitement sur poste de travail, la configuration recommandée dans ce flux de travail comprend :
Mémoire vive : 64 Go de RAM.
Carte graphique : NVIDIA RTX 4090 avec 24 Go de mémoire vidéo.
Les utilisateurs ne disposant pas d'une station de travail de cette catégorie peuvent recourir au traitement cloud avec CoCloud, qui déporte les opérations de calcul vers une infrastructure distante.
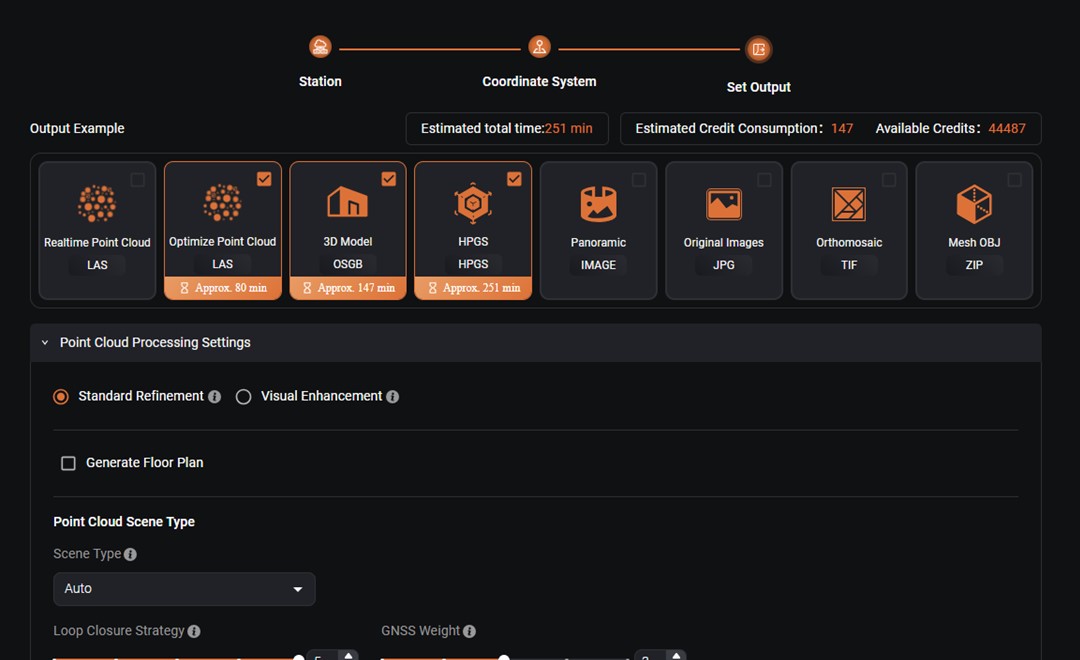
La génération de modèles 3D Gaussian Splatting peut nécessiter des ressources de calcul importantes, en particulier pour les acquisitions comportant de nombreuses images ou des scènes complexes. La plateforme CHCNAV CoCloud permet d'effectuer ces traitements dans le cloud, sans dépendre de la puissance d'une station de travail locale. Les utilisateurs transfèrent leurs données d'acquisition vers la plateforme, sélectionnent les livrables souhaités et lancent le traitement. Les calculs sont ensuite réalisés à distance, sans installation de logiciel de traitement spécialisé sur leur ordinateur.
CoCloud permet notamment de produire :
Des modèles 3D Gaussian Splatting avec le moteur HPGS.
Des nuages de points LiDAR aux formats LAS.
Des images panoramiques et des photographies originales JPG.
Des orthophotos au format TIF.
Des modèles maillés aux formats OBJ et aux formats de scène compatibles avec le flux de traitement.
Avant le lancement, l'interface indique les résultats sélectionnés ainsi qu'une estimation du temps nécessaire au traitement.
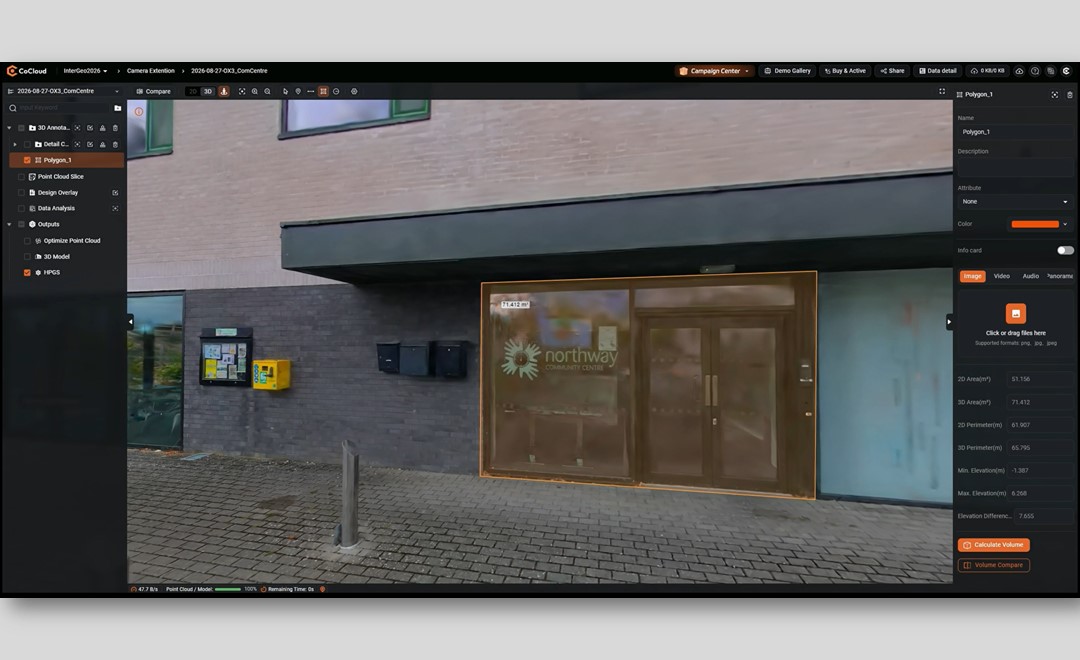
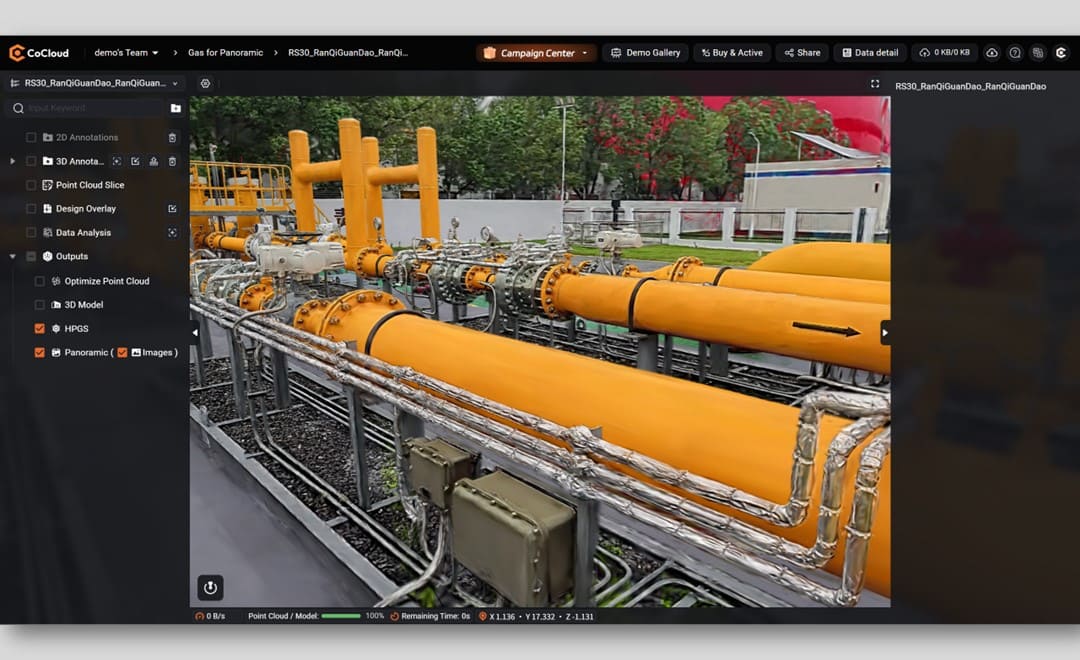
L'infrastructure cloud adapte les ressources de calcul aux besoins des projets. Une fois le traitement terminé, les données peuvent être consultées, organisées et partagées en ligne depuis un environnement centralisé. CoCloud intègre également des fonctions de mesure, d'annotation et de visualisation pour faciliter l'exploitation des livrables 3D. Ses possibilités de partage et de déploiement permettent aux équipes de collaborer sans multiplier les transferts de fichiers volumineux. La durée réelle des traitements dépend néanmoins de la taille des jeux de données, des paramètres sélectionnés et des ressources disponibles.
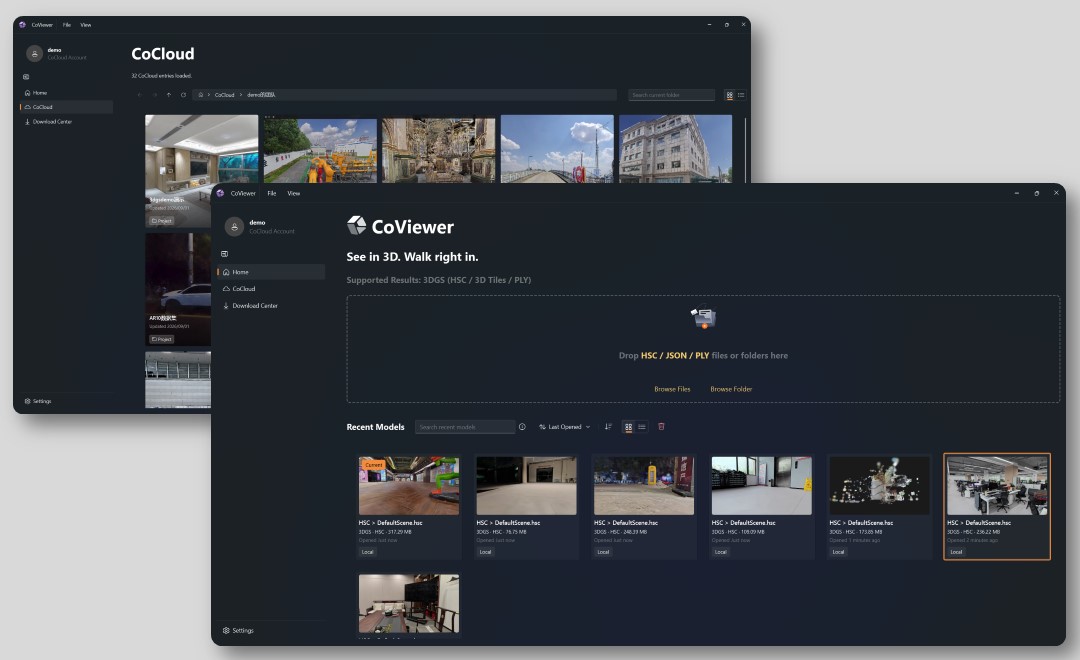
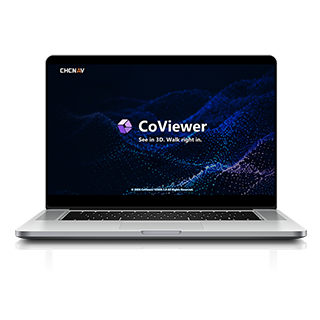
CHCNAV CoViewer est une visionneuse gratuite de 3D Gaussian Splatting pour ordinateur, conçue pour examiner et présenter des scènes 3D photoréalistes. Compatible avec Windows 10 et Windows 11 en version 64 bits, elle permet de parcourir des modèles 3DGS en haute définition, de changer librement de point de vue et d'examiner les détails d'une scène. Contrairement à une simple vidéo ou à une visite panoramique constituée de points de vue fixes, CoViewer permet une exploration interactive des espaces reconstruits. Pour davantage d'informations sur ses fonctions et ses formats de fichiers, consultez notre article consacré à CoViewer.
CoViewer utilise le moteur de rendu UniRender développé par CHC Navigation. Celui-ci associe plusieurs techniques destinées à maintenir la qualité visuelle et la fluidité de navigation dans les modèles complexes:
| Technologie | Bénéfice pour la visualisation |
|---|---|
| Harmoniques sphériques d'ordre supérieur et chargement adaptatif HSC | Restitution détaillée de l'apparence des surfaces et chargement progressif des données pour une navigation plus fluide |
| Mappage tonal adaptatif | Équilibrage de la luminosité, du contraste et des couleurs entre différentes zones de la scène |
| Rendu GPU et anticrénelage | Gestion de la visibilité, de la profondeur et de la superposition des éléments, avec une réduction des effets de scintillement |
| Niveaux de détail (LOD) multirésolutions | Adaptation des détails affichés à la distance d'observation et aux ressources disponibles |
Ces fonctions sont particulièrement utiles pour la présentation de scènes intérieures complexes, notamment les salles d'exposition, les bâtiments patrimoniaux, les espaces résidentiels et les environnements industriels. Les matériaux, les textures et les détails architecturaux conservent une apparence réaliste lors du passage d'une vue générale à une observation rapprochée.
L'association de CoCloud et CoViewer permet de passer du traitement des données à leur visualisation locale sans multiplier les conversions et les opérations manuelles. Le flux de travail comprend quatre étapes :
1. Capture de la scène: Acquisition LiDAR et imagerie panoramique avec un scanner portable CHCNAV RS7 ou RS10 associé à une caméra Insta360 compatible.
2. Traitement avec CoCloud: Transfert des données dans le cloud et génération des livrables sélectionnés, notamment le modèle 3D Gaussian Splatting. Les besoins de calcul sur l'ordinateur local sont ainsi réduits.
3. Transfert vers CoViewer: Connexion à CoCloud depuis CoViewer, sélection du projet finalisé et téléchargement du modèle pour une visualisation locale.
4. Exploration et présentation: Navigation interactive en haute définition, hors ligne une fois le modèle téléchargé, pour les revues de conception, les présentations clients, la documentation patrimoniale et les projets de jumeaux numériques.
Cette continuité permet aux professionnels de présenter les résultats sans dépendre d'une connexion Internet permanente, notamment lors de réunions de chantier, de démonstrations ou de présentations dans des environnements où le réseau est limité.
CoViewer prend en charge deux formats de scènes 3DGS : PLY et CHCNAV HSC.
Ses principaux avantages concernent :
| Format HSC | Intérêt pour les professionnels |
|---|---|
| Compression des données | Réduction de la taille des fichiers pour faciliter le stockage, les transferts et les sauvegardes. Un fichier HSC représente environ 10 % de la taille d'un fichier PLY équivalent. |
| Organisation spatiale hiérarchique | Chargement progressif des données et affichage adapté aux scènes de grande envergure |
| Gestion des niveaux de détail | Navigation fluide entre les vues générales et les détails rapprochés |
| Informations de projet associées | Possibilité de conserver des informations complémentaires, telles que l'origine du modèle et la trajectoire d'acquisition |
La solution 3DGS de CHC Navigation réunit les principales étapes de la production de modèles 3D photoréalistes : acquisition LiDAR et imagerie panoramique, traitement des données, génération de plusieurs livrables et visualisation interactive. Les scanners RS7 et RS10 fournissent les données géométriques nécessaires à la reconstruction, tandis que les caméras Insta360 compatibles enrichissent les scènes avec une imagerie panoramique détaillée. CoPre et CoCloud prennent en charge le traitement, et CoViewer permet d'explorer les résultats en haute définition, y compris hors ligne.
Cette approche répond aux besoins de documentation du patrimoine, d'architecture, de rénovation, de capture de la réalité et de visualisation de jumeaux numériques. Elle permet aux équipes de produire des données géométriques et des représentations photoréalistes à partir d'une même acquisition, tout en simplifiant le passage du terrain à la présentation finale.
Pour découvrir une application pratique du scanner RS7, consultez notre étude consacrée aux levés d'intérieur avec un scanner LiDAR SLAM portable.
Explorez également l'ensemble de nos solutions de cartographie mobile 3D et de capture de la réalité.
CHC Navigation (CHCNAV) développe des technologies de positionnement, de navigation et de cartographie de haute précision pour améliorer la productivité et l'efficacité des opérations professionnelles. Ses solutions répondent aux besoins de nombreux secteurs, notamment le géospatial, l'agriculture de précision, le guidage d'engins et les systèmes autonomes. Présente dans plus de 140 pays et comptant plus de 2 200 collaborateurs, CHC Navigation accompagne ses clients et partenaires à travers un réseau international de distribution et de support. Pour plus d'informations sur CHC Navigation [300627.SZ], consultez https://geospatial.chcnav.com/about/overview.
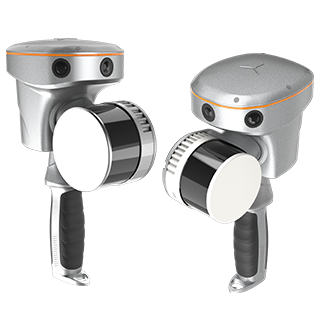
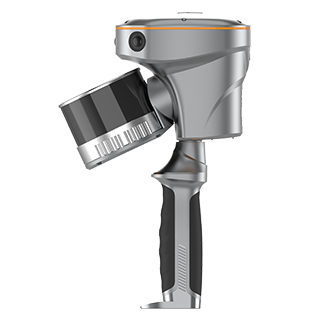
CHCNAV RS10
Scanner laser SLAM 3D portable + GNSS RTK
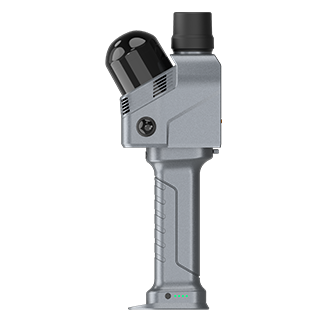
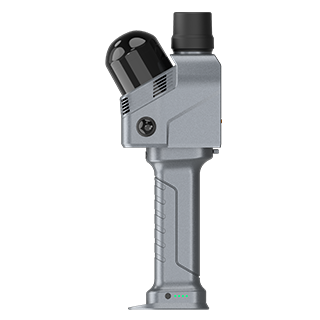
CHCNAV RS7
Scanner LiDAR 3D portable en temps réel
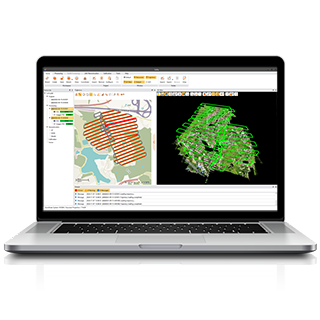
CHCNAV CoPre
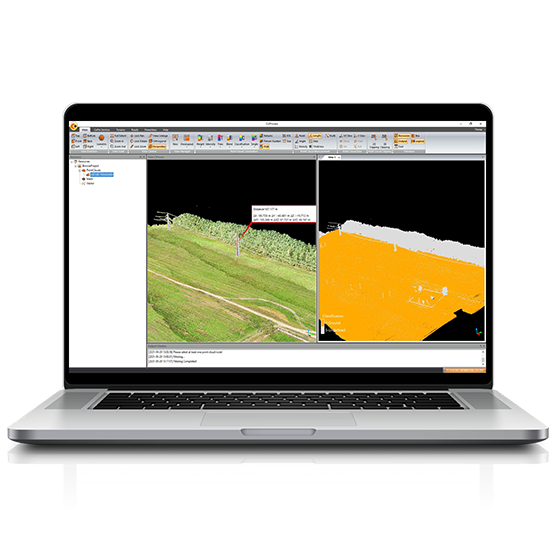
Logiciel de traitement LiDAR
CHCNAV CoCloud
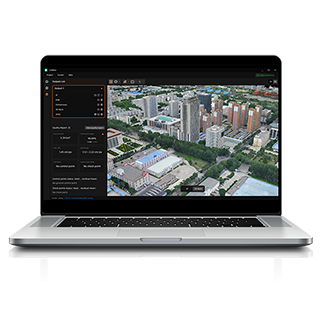
Plateforme cloud de traitement, visualisation et applications 3D
CHCNAV CoViewer
Logiciel de visualisation 3DGS léger et gratuit pour ordinateur